この記事には広告(Amazon アソシエイトのリンク)を含みます。
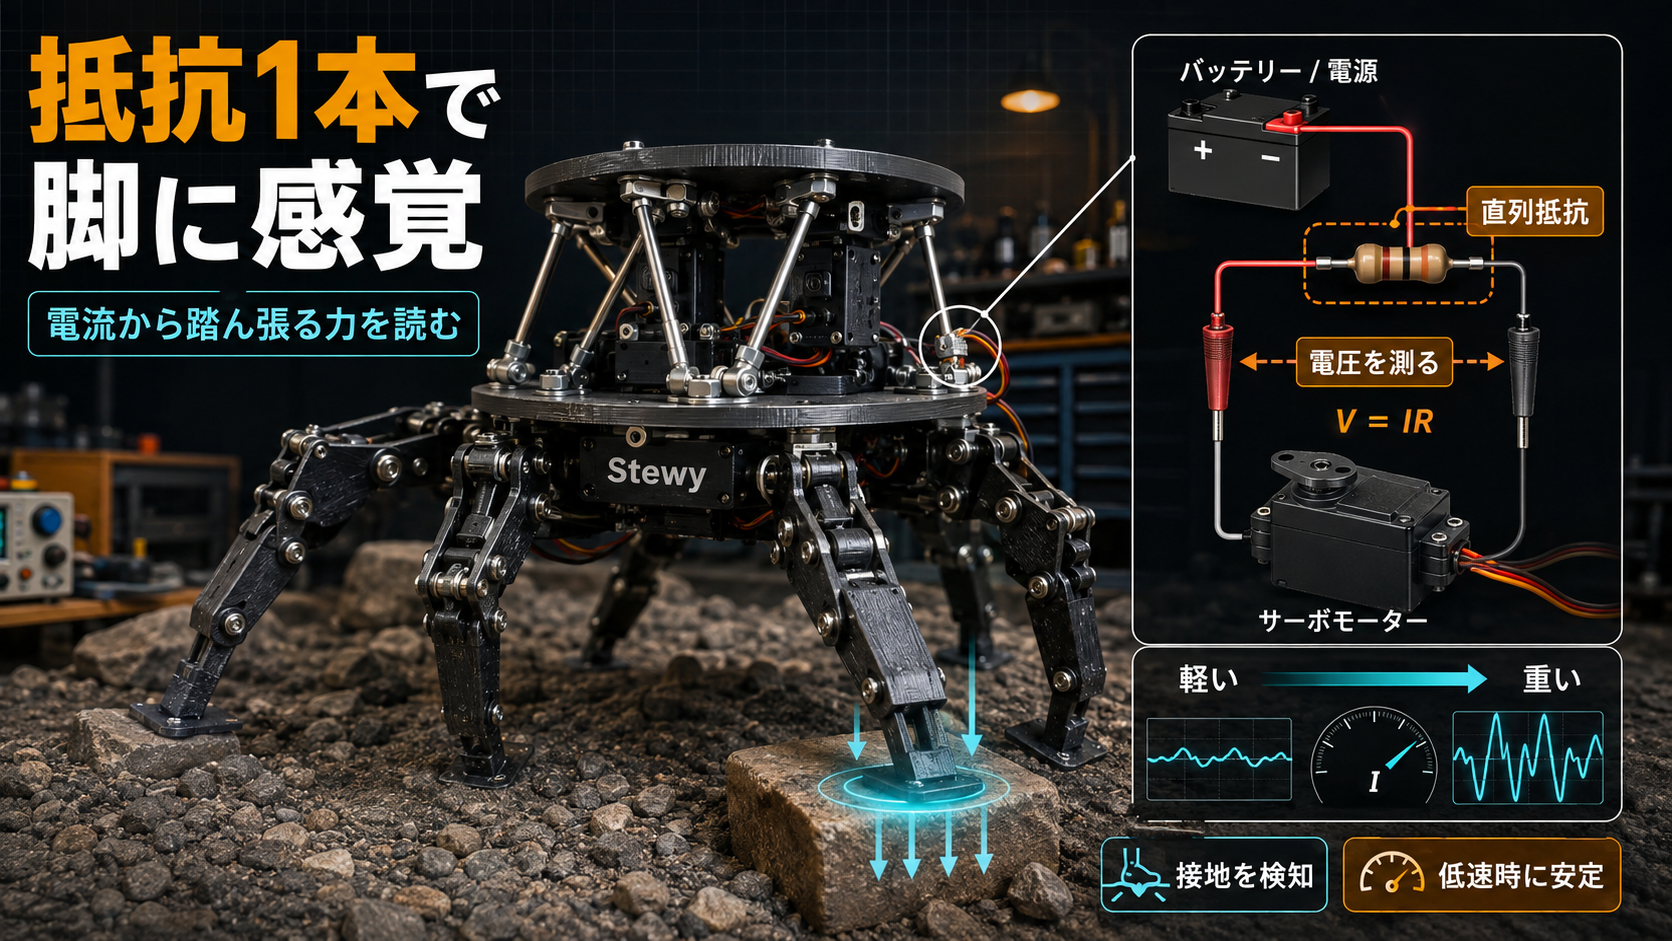
歩くロボットに足の裏の感覚を持たせるのに、専用のセンサーは使わなかった。サーボモーターへ電気を送る線の途中に、抵抗を1本だけ直列に割り込ませる。それだけで、脚がどれくらいの力で踏ん張っているかが読めるようになった——。JD と名乗る製作者の工作が、Hackaday で紹介されていた。ロボットの名前は「Stewy」という。
不整地歩行に必要な接地の情報
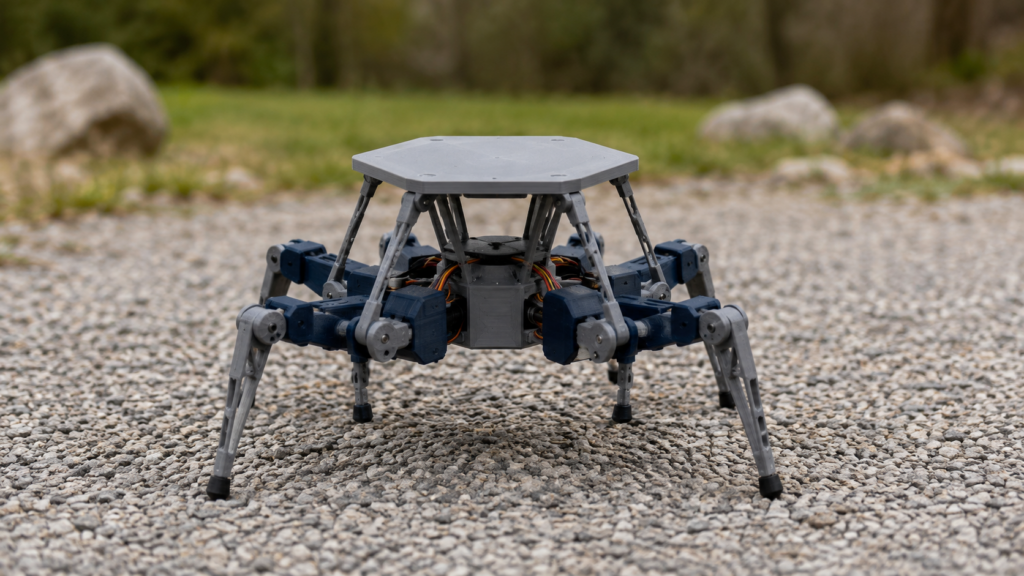
脚で歩くロボットは、平らな床の上でならプログラムどおりに脚を運べばいい。ところが砂利や坂道に出たとたん、つまずいたり空振りしたりする。足が地面に触れた瞬間や、どれくらいの力で押し返されているかを知らないまま、あらかじめ決められた動きをなぞっているからだ。
人間は足の裏の感覚でこれを絶えず調整している。段差に足を下ろすとき、思ったより早く地面に当たれば、そこで踏ん張る側に力を切り替える。Stewy にはその感覚がなく、JD は、これさえあれば不整地での動きはずっと良くなるはずだと考えた。
まっとうに解くなら、脚にひずみゲージ(力がかかって金属がわずかに伸び縮みすると電気抵抗が変わる、その性質で力を測る部品)やロードセルを組み込むことになる。ただ、脚1本ごとに部品を足し、配線を通し、取り付け位置を決める必要がある。脚が6本あれば、その手間も6倍だ。
オームの法則による電流の読み取り
JD が選んだのは、脚には何も足さない方法だった。
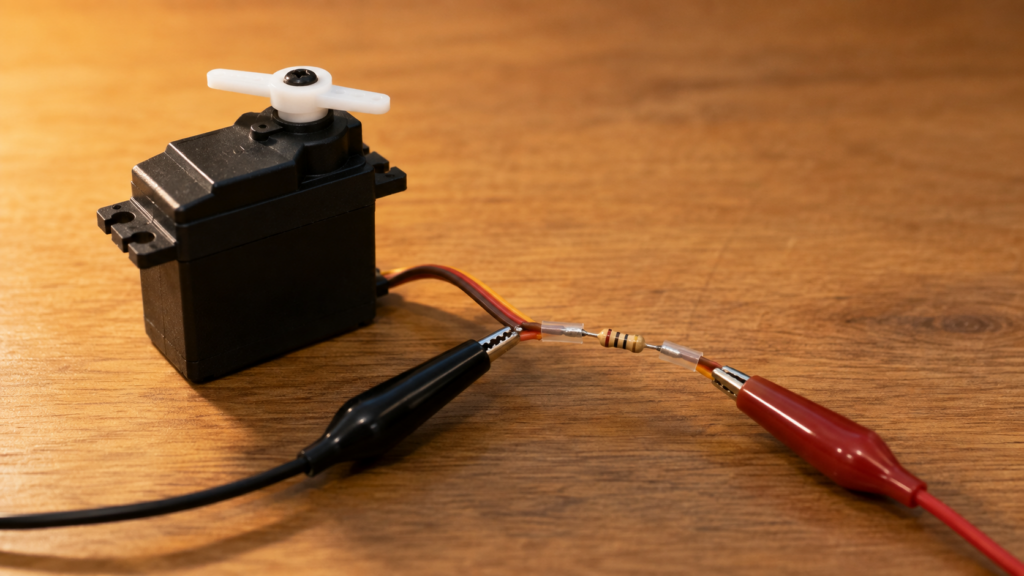
サーボモーターへ電気を送る線の途中に、抵抗を1本、直列に入れる。モーターは強いトルク(軸を回そうとする力)を出そうとするほど多くの電流を流すので、その抵抗の両端に生じる電圧を測ってやれば、オームの法則——電圧=電流×抵抗——から、いま流れている電流を逆算できる。電流が分かれば、モーターがどれくらいの力を出しているかの見当がつく。そして脚を動かしているのはそのモーターなのだから、脚が地面をどう踏んでいるかの手がかりになる。
読み取る側も、ロボットを動かしているマイコンのアナログ入力を1本使うだけで済む。脚の機構には一切手を入れず、電源ラインに部品を1個割り込ませて電圧を見る。中学校で習うあのV=IRが、そのまま脚の触覚になっている。
スチュワートプラットフォームの転用
Stewy 自体の作りも、かなり変わっている。
頭に載っているのはスチュワートプラットフォームと呼ばれる機構だ。6本の腕で上下2枚の板をつなぎ、上の板を前後・左右・上下の移動と3方向の回転、あわせて6つの自由度で好きな姿勢に傾けられる。フライトシミュレーターの座席を揺らすモーションベースがこれで、1954年には英国の技術者エリック・ゴフがこの形の装置を動かしており、1965年の D. スチュワートの論文で広く知られるようになった。ずいぶん古くからある仕組みである。
この機構は、下の板を床や台にがっちり固定して、上の板だけを動かすのがふつうの使い方だ。JD は、その上の板を動かしている6個のサーボに、下向きの脚もつないだ。同じサーボが、頭を傾けると同時に脚も振る。土台を固定して使うはずの機構が、そのまま6本足で歩き出したことになる。
低速化という制約
ただ、抵抗を付けたらすぐ読めた、という話ではない。
Hackaday によれば、データが使える質になったのは、サーボの動く速度を少し落としてからだった。速いままでは値が乱れて読み取りにくかったのだという。「ロボットに追加する手間のわりに驚くほど良いデータが取れている」という評価も、この条件つきでの話になる。
なぜ遅くすると良くなるのかまでは元記事に書かれていない。ただ、一般論としては説明がつく。抵抗を流れる電流には、地面から押し返される力に抗うぶんだけでなく、脚そのものを振って加速させるぶんも混ざっている。速く動かすほど後者が大きくなり、知りたいはずの接地の力が埋もれてしまう。ゆっくり動かせば、その混ざりが減る。
つまりこの手は、どんな動きにも効く万能の道具ではない。素早く走らせたい場面では、そのままでは使えない可能性がある。
感圧抵抗との違い
「抵抗で力を測る」と聞くと、感圧抵抗(FSR)を思い浮かべる人もいるかもしれない。押す強さに応じて自分の抵抗値が変わる部品で、簡易なタッチセンサーや、3Dプリンターのベッドの傾きを自動で拾う用途などに使われている。
今回の方法は、それとは別物だ。使っているのは何も感じないふつうの抵抗で、力を感じ取っているのはモーターのほうである。抵抗は「いまどれだけ電流が流れているか」を電圧という測りやすい形に置き換えるための物差しとして、電源ラインに置かれているにすぎない。
解釈上の留意点
まず、これは個人が自分の工作としてやったことであって、論文でも製品でもない。査読も第三者による追試も経ていない。
そして、モーターの電流からトルクを見積もる考え方——センサーレス力推定と呼ばれる——そのものは、新しくない。多脚ロボットの分野では、サーボから返ってくる情報だけで脚が地面に触れた瞬間を捉える手法が、2015年の国際会議ですでに発表されている。Hackaday の記事も、画期的な発明ではないかもしれないと正直に断ったうえで、JD の説明の分かりやすさのほうを評価する書き方をしていた。
目新しいのは技術そのものではなく、その当て方だろう。数百円のホビー用サーボに持ち込んで、実際に歩くロボットで試したこと。そして、土台を固定して使うのが当たり前のスチュワートプラットフォームを、歩行機構として転用したこと。この2つが Stewy の面白さになっている。
どれくらいの精度で力が読めているのか、具体的な数値については、製作者本人の解説動画を確認するのが確実だ。
関連する本
この記事に関連する本は、Amazon で探せます。
上のリンクから購入されると、このブログに紹介料が入ることがあります。
出典
Stewart Platform Walker Gains Feeling In Legs From Resistors(Hackaday、2026年8月1日)
コメント