この記事には広告(Amazon アソシエイトのリンク)を含みます。
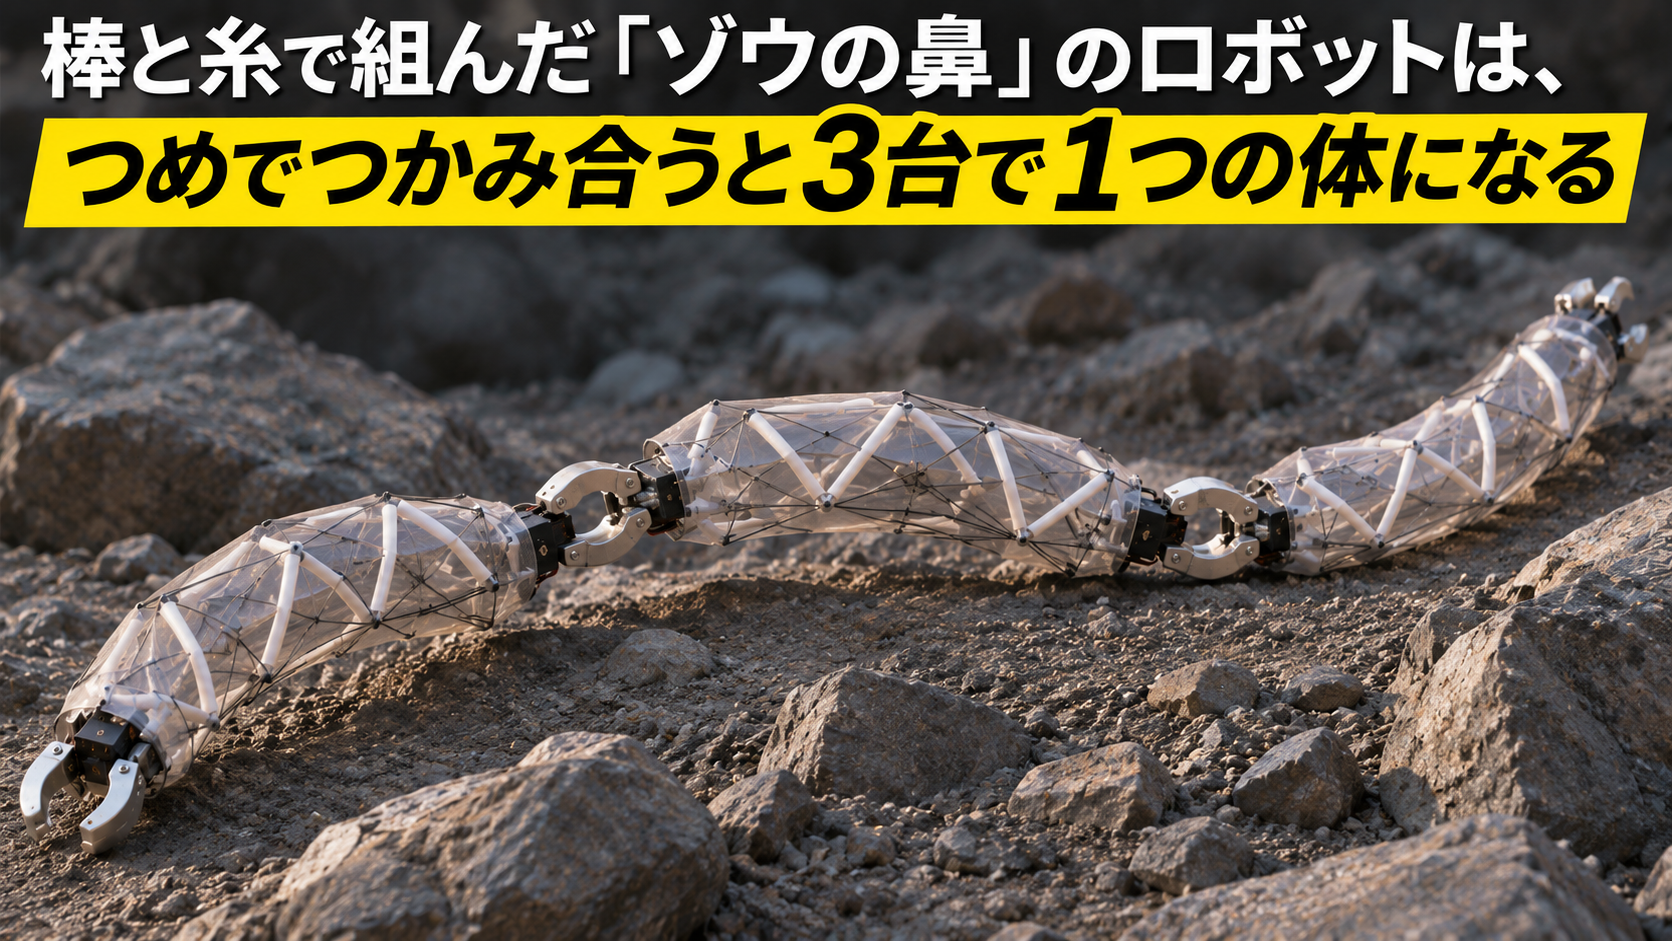
棒と糸だけで組んだ、長さ60cmほどの柔らかいロボットがある。糸を引けばゾウの鼻のようにどの向きにも曲がり、まとめて引けば半分ほどの長さに縮む。両端のつめで物をつかめるうえ、つめで仲間同士をつかめば、3台がつながって鎖や輪、枝分かれした形に組み変わる。米国コロラド州立大学の Jianguo Zhao 准教授らのチームが開発した TeCoBot で、論文は11月11日に学術誌 Nature Machine Intelligence に掲載された。
硬いモジュールと、柔らかい胴体のいいとこ取り
作業や場所に合わせて体の形を変えられるロボットは、ロボット研究の大きな目標の1つだ。これまでのやり方は大きく2つあった。
1つは、同じ形の部品(モジュール)を何個もつなぎ直して形を変える「組み替え型」のロボット。ただ、ほとんどは硬い部品でできていて、ぶつかったときにしなったり、狭い所で体を曲げたりするのが苦手だった。もう1つは、背骨のように柔らかく曲がる胴体を持つ「連続体ロボット」。こちらは柔らかさはあるが、複数台で形を組み替えることはできなかった。
チームは、柔らかく曲がる胴体を持ちながら、仲間とつながって形を組み替えられるロボットを作ることで、この2つを1台にまとめようとした。
棒が宙に浮く「テンセグリティ」構造
胴体に使ったのは、テンセグリティと呼ばれる構造だ。張力(テンション)と一体性(インテグリティ)を組み合わせた言葉で、20世紀半ばに建築家のバックミンスター・フラーが広めた。硬い棒どうしは直接つながっておらず、外へ押し広げようとする棒を、内側へ引っぱる糸やゴムが支えて形を保つ。棒が引っぱりの網の中に浮かんでいるような構造で、押されるとしなり、離すと元に戻る。
TeCoBot の胴体は、正二十面体の形をしたテンセグリティのモジュールを4段重ねたものだ。各モジュールでは、軽い棒6本が、3D プリンターで作った伸び縮みする格子の中に浮かんでいる。全体の長さは約587mm、重さは約600g。胴体の中心には、太さのある編み込みの釣り糸が3本通っていて、根元の小さなモーターで1本ずつ引くと、引いた側へ曲がる。3本を同時に引くと、胴体は元の長さの半分ほどに縮む。
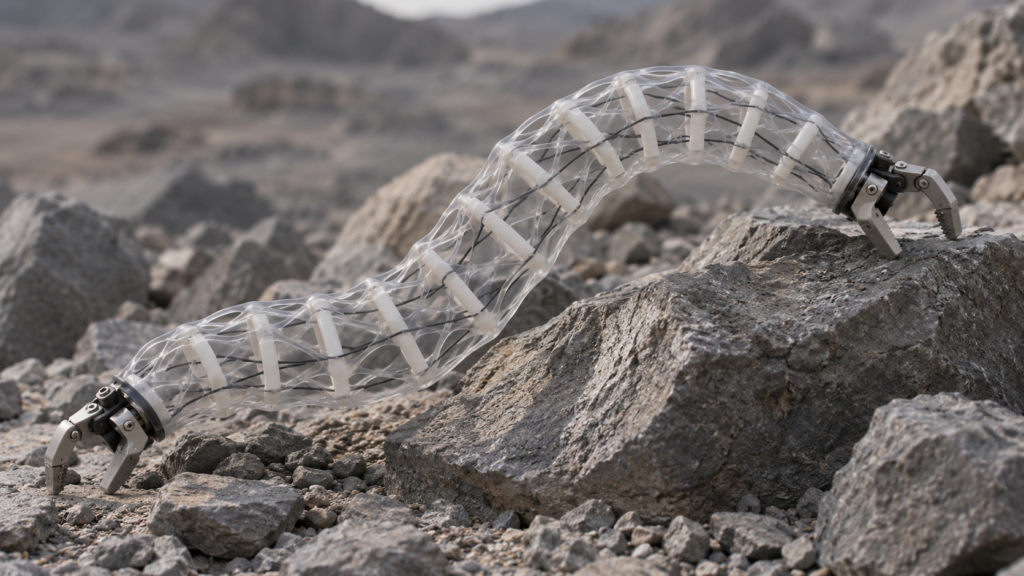
1台でも、イモムシのように体を縮めて伸ばしながら進む、横に転がる、壁を垂直に登る、といった動きができる。何かにぶつかると胴体そのものがしなって受け流すので、細かく制御しなくても壊れにくい。
つめでつかみ合い、3台が1つの体になる
TeCoBot の両端には、つめが付いている。つめは付け替えられ、壊れやすい物を運ぶときは柔らかいパッドのつめに、仲間とつながるときは、ウォームギア(ねじ歯車)で締めて電気を使わずに固定できるつめに替える。
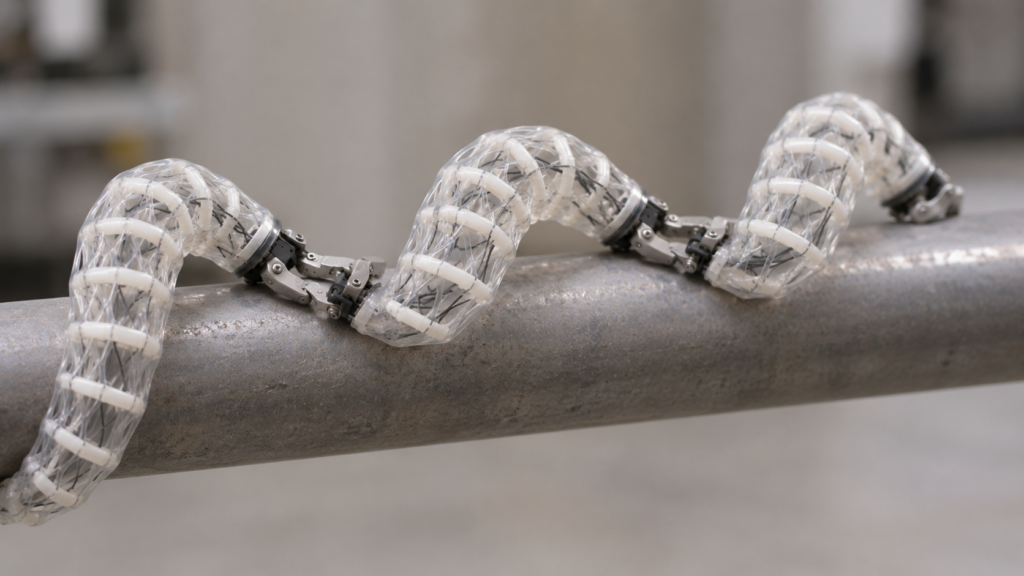
このつめで互いの端をつかむと、複数台が1つの体になる。論文では、3台が鎖、輪、枝分かれといった形に自分で組み変わり、協力して物を動かしたり、運んだり、移動したりした。Universe Today によると、3台で大きな管に巻き付く、H 字形につながって狭い所をはって進む、といった動きも示した。協力してテーブルの上を掃除することもできたという。
月や火星の岩場を想定して
チームは使いみちとして、工場での作業、災害時の捜索や救助、そして宇宙探査を挙げている。車輪のロボットは平らな地面では強いが、岩がごろごろした場所や狭いすき間は苦手だ。形を変えられて、ぶつかってもしなる体は、月のクレーターの斜面や火星の地下の洞窟のような場所で役に立つと考えられている。
ただし、宇宙で使えるまでの道のりはまだ長い。大学の発表によると、いまのところロボットは人が操縦する必要がある(Universe Today によると Wi-Fi 経由)。2台が自分で相手を見つけてつながることには、すでに成功している。チームを率いる Jianguo Zhao 准教授らは今後、動きを速くし、人と協力したり自分で判断したりして動けるようにすることを目指している。将来は、数十台から数百台のチームが現地へ向かい、人の監督をほとんど受けずに目的に合わせて展開する姿を描いている。
棒と糸の建築の考え方が、つかみ合って形を変えるロボットの体になった。1台の柔らかさと、何台もで組む自由さを両方持たせたところが、この研究の新しいところだ。
形を変えるロボットについては、ウミシダをまねた柔らかい水中ロボットの研究も紹介している(駆動部は2つだけ。ウミシダをまねた柔らかい水中ロボットが、腕の「はね返り」で浮き沈み・前進・その場回転の3つの泳ぎ方を切り替えた)。
関連する商品
この記事に関連する本や商品は、Amazon で探せます。
上のリンクから購入されると、このブログに紹介料が入ることがあります。
画像について
この記事の画像は AI(ChatGPT)で作った想像図で、ご自由にお使いいただけます。お使いになるときは、出典としてこの記事へのリンクを載せていただけるとうれしいです。
出典
- Saikot, M. H., Spiegel, S., et al.(6名)(2026) Tensegrity continuum robots enable task-adaptive morphologies for cooperative behaviours. Nature Machine Intelligence. https://doi.org/10.1038/s42256-026-01335-4
- arXiv(論文の査読前の版)https://arxiv.org/abs/2608.27221
- EurekAlert!(コロラド州立大学の発表)Inspired by elephant trunks, these shape-shifting robots bend, grab and team up https://www.eurekalert.org/news-releases/1151140
- Universe Today(2026年11月13日)Shape-Shifting Robotic “Slugs” Could One Day Crawl Across Alien Worlds https://www.universetoday.com/articles/shape-shifting-robotic-slugs-could-one-day-crawl-across-alien-worlds
コメント