この記事には広告(Amazon アソシエイトのリンク)を含みます。
手首から先だけのロボットが、5本の指を脚のように動かして床を歩く。スイス・チューリッヒ工科大学(ETHチューリッヒ)のソフトロボティクス研究室が、そんな「歩くロボットハンド」の論文を2026年9月15日に公開した。ゴムマットも砂利も芝生も渡り、転べば自分で起き上がり、立ったままキーボードの矢印キーを押す。
著者はアミルホセイン・カゼミプール氏、ヘフイ・ジェン氏、ロバート・カッツシュマン氏の3人。論文はプレプリントサーバーのarXivに置かれたもので、専門家による査読はまだ受けていない。論文の冒頭で著者たちは、『アダムス・ファミリー』に出てくる手だけのキャラクター「ハンド」を自分から引き合いに出している。見た目が似ていることは、本人たちも承知のうえだ。
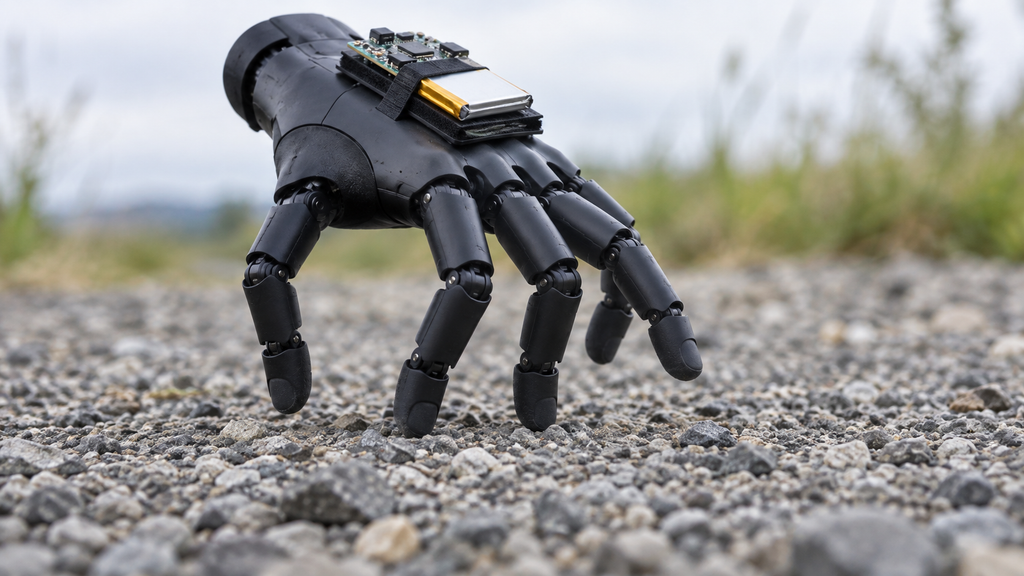
上の画像は想像図で、実機の写真と動画は記事末尾の出典のページで見られる。
市販のロボットハンドに電池と小型コンピューターを載せた構成
土台になっているのは、WUJI Technology社が販売している人型の右手だ。指は5本で、1本につき関節が4つ、合わせて20個の関節をモーターで動かせる。重さは738グラム。研究チームは指の設計にも、メーカーが用意した関節の制御装置にも手を加えていない。
足したのは手の甲に載せた80グラムの部品だけで、中身は小型コンピューターのRaspberry Pi Zero 2 W、傾きと回転を測るセンサー、それにリチウムポリマー電池。合計818グラムになった手は、ケーブルなしで動く。
なぜ手だけを歩かせるのか。著者たちが想定しているのは、ロボットアームが入り込めない狭い場所での作業だ。大きなロボットが手を入口のそばに置く。手は自分で奥まで歩いていき、スイッチを押したり物を動かしたりして戻ってくる。車輪や脚を別に付ければ同じことはできるが、指で歩けるなら移動用の機構そのものが要らなくなる。
20個の関節を毎秒50回動かすニューラルネットワーク
指の動かし方を決めているのはニューラルネットワークで、手の甲のRaspberry Piの上で毎秒50回走っている。受け取るのは、20個の関節の角度、重力がどちらを向いているか、体の回転の速さ、自分が直前に出した指示、そして「この向きにこの速さで進め」という人からの命令。これを直近8回ぶん束ねた392個の数字が入力になる。出力は20個で、各関節の目標角度を少しだけ増やすか減らすかを表す。カメラは付いておらず、指先が地面に触れているかどうかを直接知るセンサーもネットワークには渡されていない。
このネットワークは、強化学習という方法で作られた。どの指をどの順で出すかを人が教えるのではなく、動きの結果に点数(報酬)をつける決まりだけを用意し、点数が上がるようにネットワークを少しずつ書き換えていく。命令どおりの速さで進めば加点、手のひらが床に着けば失格、関節に無理な力をかければ減点、という具合だ。
試行錯誤の場は実機ではなくシミュレーションで、4096体の手を同時に歩かせ、その結果をもとにしたネットワークの書き換えを1万3000回くり返している。シミュレーションで覚えた動きは実機でそのまま通用しないことが多いので、チームは実機の指先の摩擦や、命令を出してから関節が動くまでの遅れ(約19ミリ秒)を測り、その値をシミュレーション側に反映させた。
四足歩行の報酬を流用した手に出た「爪歩き」
ここからがこの論文の中心になる。脚で歩くロボットの強化学習には、すでによく使われる報酬の決まりがある。四足歩行ロボットのANYmal向けに公開されているものが代表格で、足が宙に浮いている時間に加点し、体が傾けば減点する。指を脚と見なすなら、これを持ってくるのがいちばん手っ取り早い。
ところが、手は小さな四足動物ではない。親指はほかの4本と向かい合う位置から生え、指の長さは1本ずつ違う。左右対称でもなく、指先で立つと手のひらは最初から斜めに傾く。脚の長さがそろった左右対称の体を前提にした決まりとは、出発点が合わない。
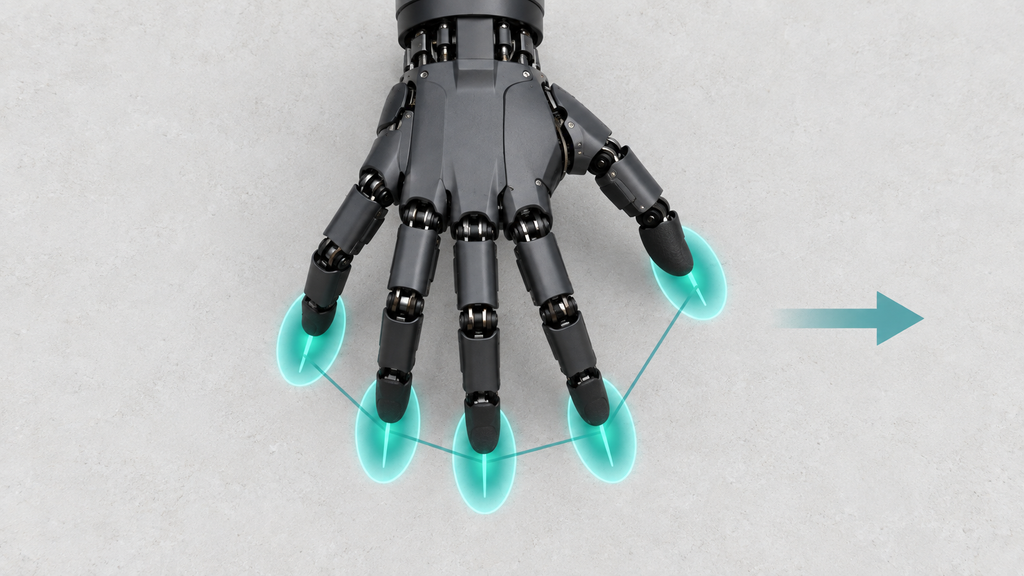
そこでチームは、報酬を手の体つきに合わせて作り直した。まず手を指先で静かに立たせ、そのとき5つの指先がそれぞれどこにあるかを記録する。これが各指の「定位置」になる。歩いている最中に指先が定位置から離れるほど減点するのだが、前後方向のずれは左右・上下の4分の1しか減点しない。前後に踏み出すのは安く、横に開いたり浮き上がったりするのは高くつく。どの指をいつ、どれだけ出すかは決めず、ネットワークに任せる。進む向きの基準も、傾いた手のひらではなく、立ち姿勢で水平になるように取り直した。
比較はシミュレーションの中で行われた。手のモデルも学習の手順も同じにして、報酬だけを入れ替える。四足用の報酬は、24通りの重みを試していちばん速かった設定を選んである。学習の出発点になる乱数を変えた12通りで比べると、自前の報酬のほうが平均で毎秒0.65センチ速く、12通りのうち10通りで上回った。差そのものは小さい。
おもしろいのは速さ以外の部分だ。5本の指すべてが歩行に参加した割合を見ると、平均では四足用の報酬のほうがむしろ高かった(ただしこの差は誤差の範囲を出ていない)。では四足用でも十分かというと、そうではなかった。四足用の報酬で育った手は、12通りすべてで、指の腹ではなく爪の側で地面を突く時間が多かったのである。爪側での接地を除いて数え直すと、5本指の参加率は自前の報酬のほうが35ポイント高くなった。
著者たちは、速さだけを見ていたら指の接地のしかたは見えなかった、と書いている。強化学習は、点数がつく項目を忠実に伸ばす。点数のつかない項目については何も保証しない。四足用の報酬は「足が地面に着いたか」は数えるが、足のどの面で着いたかは問わない。ひづめや肉球ならそれで困らないが、指先には腹と爪がある。
論文は自分たちの報酬の弱点も隠していない。定位置の項目は速さと5本指の参加率を上げた一方で、指先の平均的な角度を8.8度ほど爪の側へ寄せていた。指を持ち上げる頻度をそろえる項目と、浮いた指を進行方向へ振らせる項目の2つは補助として入れてあるが、外しても速さが落ちるとは確認できなかった。実機用のネットワークをこの2項目込みで学習させてしまっていたので、そのまま残したという。
実機での歩行・起き上がり・キーボード操作・物押し
実機の手は、ゴムマット、じゅうたん、フローリング、タイル、縞鋼板、金属の格子、アスファルト、コンクリート、石畳、人工芝、芝生、砂利など14種類の地面を渡った。ただし、これは人がゲームパッドで進む向きを指示しながらの実演で、成功率を測ったものではない。カメラを持たない手が、自分で行き先を決めているわけでもない。
マットの上で測った21回の走行では、平均の速さは毎秒9.3センチだった。時速にすると約330メートルになる。まっすぐ進めと命じても、手は毎秒6度ほどの割合で右へ曲がっていく。チームは一定の補正をかけてこれを打ち消した。右旋回は命令に比例して速くなるのに、左旋回は途中で頭打ちになり、30度の左への向き直しは目標に届かなかった。
転倒からの復帰は、歩行とは別に学習させたネットワークが受け持つ。指を丸めて横倒しになった状態から始める試験を25回行い、21回(84%)で自力で立ち上がって歩行の姿勢に戻った。内訳は、親指側に倒れた14回のうち11回、手首側に倒れた11回のうち10回。失敗した4回は、指どうしが引っかかって動けなくなっていた。シミュレーションでは32回中28回で成功し、かかった時間の中央値は6.1秒だった。
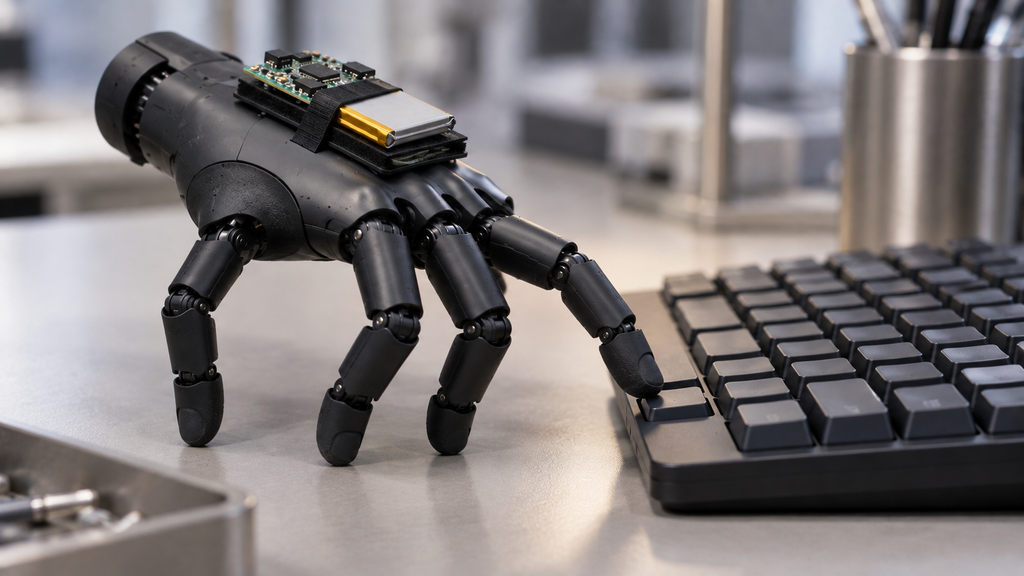
キーボードの試験では、ほかの指で体を支えたまま、1本の指を伸ばして上下左右の矢印キーを押す。人が順不同で出した32回の指示に対し、72.5秒のあいだに29回正しいキーを押した。指示から打鍵までは中央値で0.25秒。3回の失敗はどれも「上」の指示で、すぐ隣の右Shiftキーを押していた。この操作で倉庫番(荷物を押して所定の場所へ運ぶパズルゲーム)の面を、最短の9手と12手で解いてみせている。ここでも手は画面もキーボードも見ていない。キーボードの位置は試験の前に人が合わせ、どのキーを押すかも人が指示している。
物を押す試験には、一辺4センチ・41.4グラムの樹脂の立方体が使われた。こちらは天井のカメラが手と立方体の位置を追い、その情報をネットワークに渡す。10〜40センチ先の目標へ立方体を届けた15回の例が示されており、最終的なずれは平均17ミリ、最大37ミリだった。
自律して動き回る手までの距離
できたことと、まだできていないことの線ははっきりしている。歩く向きを決めているのは人で、手に目はない。キーボードの位置合わせは手作業、物押しは天井カメラの視野の中だけ。左への旋回も弱い。報酬の比較はシミュレーションの中の話で、実機に載せて試したのは自前の報酬で育てたネットワークだけだ。そしてこの論文は査読前であり、数値も結論もこれから検証を受ける。
著者たちは次の課題として、カメラなどの知覚を手そのものに載せること、キーボードの位置合わせを画像で自動化すること、向きを変えられる範囲を広げることを挙げている。
それでも、20個の関節が歩行にも打鍵にも使い回せることは実機で示された。歩くための部品を1つも足さずに、である。ドアノブもスイッチもキーボードも、人の手に合わせて作られている。そこへ人の手の形をしたものが自分で歩いていけるなら、ロボットの腕の長さは作業範囲の限界ではなくなる。手と脚を別々の部品として設計するのが当たり前だったロボットにとって、この小さな手は、その区別が必須ではないことを示す一例になった。
関連する商品
この記事に関連する本や商品は、Amazon で探せます。
上のリンクから購入されると、このブログに紹介料が入ることがあります。
画像について
この記事の画像は AI(ChatGPT)で作った想像図で、ご自由にお使いいただけます。お使いになるときは、出典としてこの記事へのリンクを載せていただけるとうれしいです。
出典
Amirhossein Kazemipour, Hehui Zheng, Robert Katzschmann「Fingers as Legs: Learning Self-Supported Locomotion and Manipulation with an Anthropomorphic Hand」arXiv:2609.17172(2026年9月15日投稿・査読前)
https://arxiv.org/abs/2609.17172
Aaron Beckendorf「Teaching A Robot Hand To Walk」Hackaday(2026年9月19日)※実機の動画あり
https://hackaday.com/2026/09/19/teaching-a-robot-hand-to-walk/
コメント