この記事には広告(Amazon アソシエイトのリンク)を含みます。
指を1本曲げると、机の上の小さな虫型ロボットが前へ歩く。指をひねると曲がり、もう一度曲げると大あごで物をつかむ。ロボットの目に映った景色と「つかんだ」という感触は、操作する人の手元に返ってくる。KAIST(韓国科学技術院)の Sang Ouk Kim、カリフォルニア工科大学(Caltech)の Wei Gao、シンガポールの南洋理工大学(NTU)の Hirotaka Sato のグループが共同で作った「BeetleBot(ビートルボット)」は、そういうロボットです。論文は2026年8月21日に Science Advances に載り、KAIST が10月13日に発表しました。
ばらばらだった「筋肉・感覚・制御」を一体に
柔らかい材料で作るソフトロボットは、ぶつかっても壊れにくく、狭い場所に入れる反面、動かすしくみ(アクチュエーター)、周りを感じるセンサー、人の指示を受ける制御が、別々の部品や外付けの装置になりがちでした。小さな体にその全部を詰め込むのが難しかったのです。研究グループは、人工筋肉で歩いて物をつかみ、カメラと圧力センサーで見て触り、指に貼ったセンサーで人が操る、という一式を、1体の小さなロボットにまとめることを目標にしました。
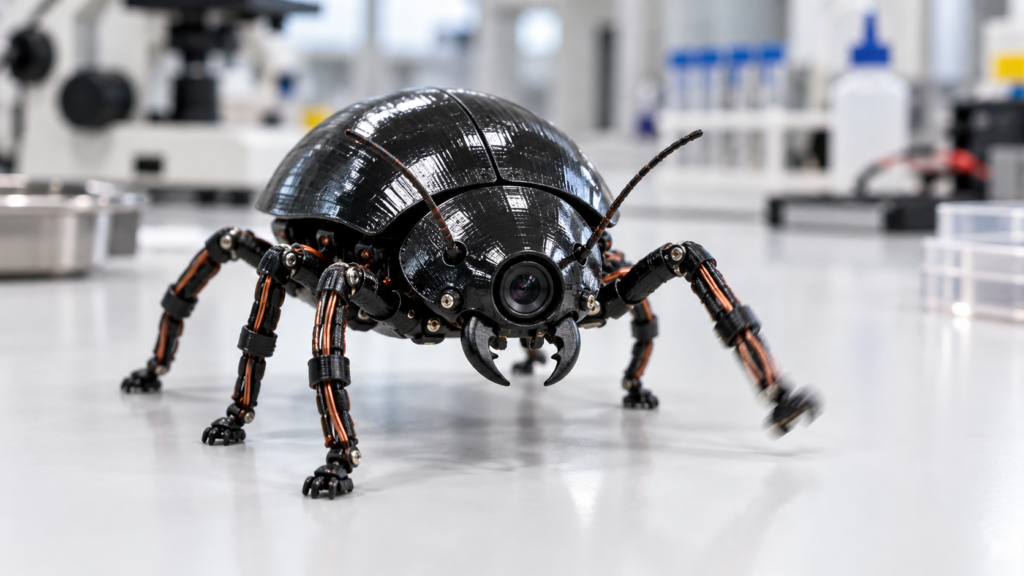
手本に選んだのは、アフリカ中部にすむ大型のハナムグリの一種 Mecynorrhina torquata です。研究グループは本物のカブトムシの仲間の脚を解剖し、どの筋肉が関節をどう動かすかを電気刺激で調べたうえで、ロボットの脚の形と人工筋肉の置き場所を決めました。
熱で縮む人工筋肉
人工筋肉の材料は液晶エラストマー(LCE)です。液晶ディスプレイに使われる液晶分子のように向きのそろった分子を、ゴムのような網目に組み込んだ材料で、温めると分子の並びが乱れて全体が縮み、冷えると並びが戻って元の長さになります。研究グループはこれを3Dプリンター(細いノズルから材料を押し出す方式)で印刷し、分子の向きと形を同時に決めました。印刷した LCE の層の間に、レーザーで切り出した薄い金属の線(厚さ150マイクロメートル)を挟んであり、電気を流して温めます。
3ボルトをかけると、人工筋肉は元の長さの約45%縮み、電気を切ると完全に戻りました。縮むには約110度まで温める必要があり、0.45アンペアほどの電流で足ります。脚の部位によって線の長さが違うので、必要な電圧は3〜4ボルトの範囲です。ロボットの脚は6本で、前の脚のグループが体を持ち上げ、後ろの脚のグループが前へ押し出す役を分け、それぞれ独立に動かします。順番を変えれば右や左へ曲がれます。前後に重心が移るように設計してあるので、歩きは安定しています。荷物を載せても歩けますが、重くなるほど遅くなりました。
大あごでつかみ、「触った」を返す
頭には、カブトムシが獲物を押さえる大あごをまねたグリッパー(つかむ装置)が付いています。これも同じ LCE の人工筋肉で閉じ、内側には静電容量式の圧力センサーが仕込まれています。物に当たるとセンサーの中の電極の間隔が変わり、静電容量が変わるので、接触を検知できます。反応時間は127ミリ秒でした。大きさや形の違う試料をつかませて、物の違いを読み取る実験もしています。頭には小さなカメラが「目」として載り、触角に当たる部分には触覚センサーがあります。
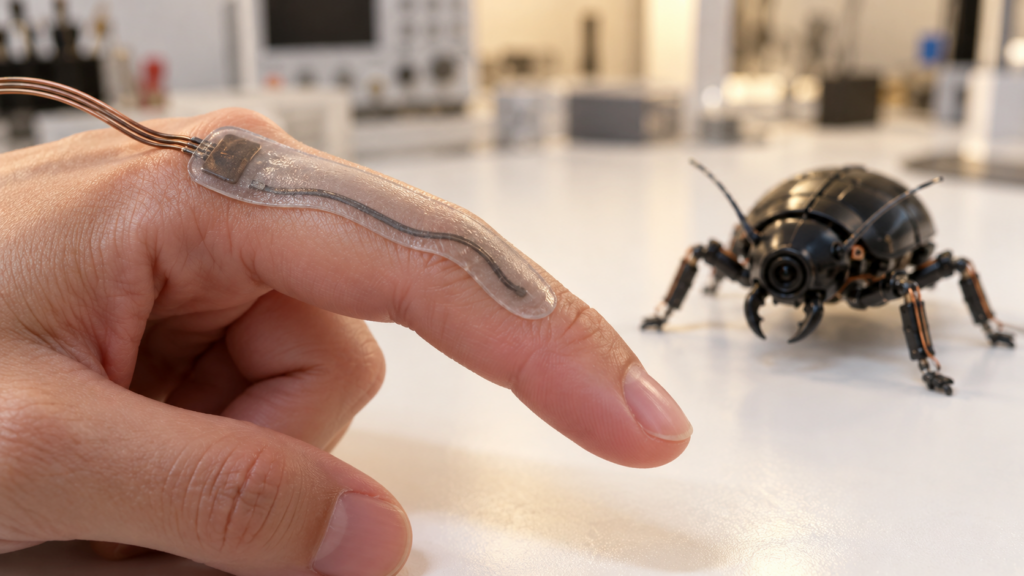
人がロボットを操るのは、指に貼る伸び縮みするパッチです。中にカーボンナノチューブの導電路があり、指を曲げてパッチが伸びると電気抵抗が変わります。この信号を「前進・左・右・つかむ」の4つの命令に分け、Bluetooth Low Energy でロボットへ送ります。ロボット側からは、カメラの映像と圧力センサーの値がリアルタイムに操作者へ返ります。見て、動かして、触れたことを確かめて、また動かす。この往復を研究グループは「双方向のフィードバック」と呼び、この研究のいちばんの特徴だとしています。実験では、曲がりながら障害物を越えて物に近づき、つかんで、別の場所に運ぶところまで実演しました。
残っている課題
人工筋肉を110度まで温めるには電力が要り、冷めるのを待たないと次の動きができないので、歩く速さには限りがあります。研究グループも、応答の速さとエネルギー効率が今後の課題だと書いており、もっと低い温度で縮む材料や別の駆動方式を検討するとしています。操作用のパッチは今のところ信号の読み取り装置につながれていて、ロボット側だけが無線です。将来は体全体を柔らかい材料にして、狭い配管の点検や、人が入れない場所での小さな物の回収に使いたい、というのが KAIST の説明です。
なお、New Atlas は筆頭著者の Inho Kim を「成均館大学の教授」と紹介していますが、論文に記された所属は Caltech の医用工学科です。発表時点で所属が変わった可能性があります。この記事では論文の記載に従いました。
関連する商品
この記事に関連する本や商品は、Amazon で探せます。
上のリンクから購入されると、このブログに紹介料が入ることがあります。
画像について
この記事の画像は AI(ChatGPT)で作った想像図で、ご自由にお使いいただけます。お使いになるときは、出典としてこの記事へのリンクを載せていただけるとうれしいです。
出典
- Kim, I., Yao, D. R., Yin, S., Tran-Ngoc, P. T., Min, J. et al. (2026) “BeetleBot: An integrated bioinspired soft robot for multimodal sensing and adaptive interaction” Science Advances 12(34)
- 同論文の全文(Europe PMC)
- KAIST の発表(2026年10月13日)
- Finger-controlled robo beetle sports artificial muscles & two-way feedback(New Atlas、2026年10月25日)
コメント