この記事には広告(Amazon アソシエイトのリンク)を含みます。
崩れた建物の中や、地図のない坑道をドローンに飛ばせるとき、いちばん困るのは「動くもの」です。壁や柱は一度見れば場所が分かりますが、人や車やほかのロボットは、次の瞬間どこにいるか分かりません。MIT航空宇宙工学科のKota Kondoさん、Jonathan P. Howさんらは、相手の行き先を予測しなくても、「相手が出せる最高速度」さえ分かっていればぶつからないことを数学的に示したドローンの経路計画器SANDOを、IEEE Transactions on Robotics に発表しました。シミュレーションでは試したすべての環境で衝突ゼロ、実機でも動く障害物のあいだを12回飛んで一度もぶつかっていません。
速いけれど保証がない、保証はあるけれど遅い
ドローンの経路計画には、大きく2つの流儀があります。ひとつは、障害物に近づくほど罰点がつく「やわらかい制約」で経路を選ぶやり方で、計算が速く、込み入った場所でも動きます。ただし罰点を払えば障害物に突っ込む経路も選べてしまうので、ぶつからない保証はありません。もうひとつは、障害物の中には絶対に入らないという「硬い制約」を課すやり方で、安全ですが計算が重く、動く障害物が多いと間に合わなくなります。
動く障害物が厄介なのは、未来の位置が分からないことです。相手の動きを予測して避ける方法もありますが、予測が外れればぶつかります。SANDOは予測に頼りません。使うのは、相手が出しうる最高速度だけです。Kondoさんは、計画器が知っていなければならないのは障害物が到達しうる最高速度だけで、だから地図のないどんな環境でも使えると話しています。
「行けるかもしれない範囲」を球で囲む
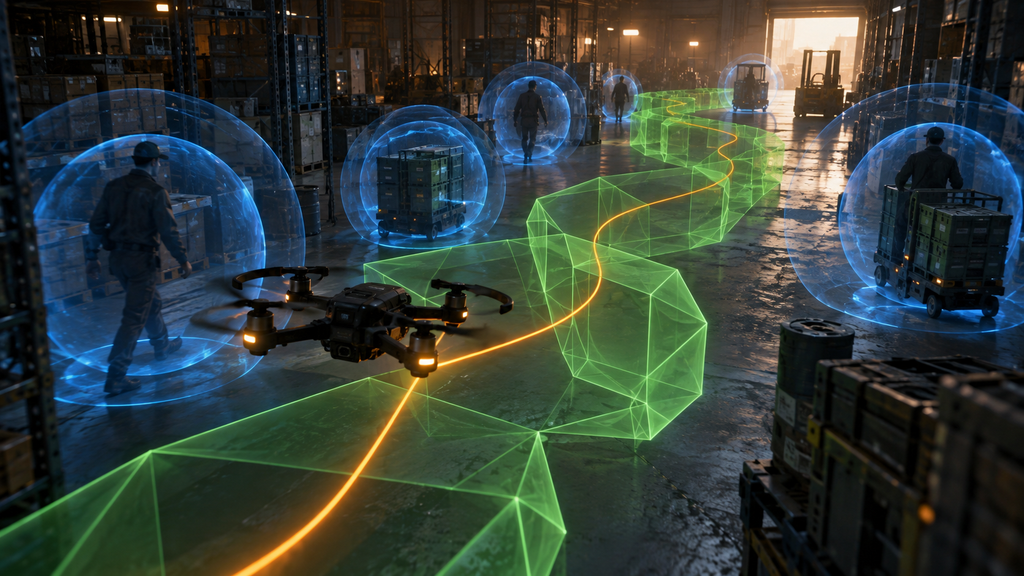
仕組みはこうです。機体のセンサーが動く物体を見つけて追いかけ、現在の位置を記録します。その物体の未来の位置は分かりませんが、最高速度が分かっていれば、「1秒後にはここから半径何メートル以内、2秒後には半径その2倍以内」という具合に、到達しうる範囲を球(正確には箱形の領域)で囲めます。先の時刻ほど球は大きくなります。推定の誤差と機体の大きさぶんも上乗せします。まだセンサーが見ていない空間も、何かが潜んでいるかもしれないものとして同じように膨らませます。
次に、その球を避けて、機体が通ってよい空間を「安全な回廊」として切り出します。回廊は、障害物の無い凸多面体を数珠つなぎにしたトンネルで、時刻ごとに形が変わります。1秒後の回廊は1秒後の球を避け、2秒後の回廊は2秒後の球を避ける。従来の方法のように、計画の全期間にわたって障害物を最大限に膨らませるのではなく、時刻の層ごとに必要なぶんだけ膨らませるので、回廊が無駄に狭くなりません。
回廊の中で、目的地に最も速く着く軌道を硬い制約つきの最適化で解きます。チームは変数の数を減らす数式の整理で、この最適化を最大7.4倍速くしました。回廊を切り出す前には、障害物の多い場所を「熱い」領域として地図に塗った熱図を使い、混んだ場所を遠回りする大まかな経路を先に決めておきます。飛びながら、回廊と軌道を何十ミリ秒かごとに作り直します。実機では1回の計画が18〜36ミリ秒で終わっています。
いちばん難しかったのは証明
この方法の中心は、仕組みそのものより、「前提が成り立つかぎり衝突しない」という数学的な保証です。前提とは、障害物の速度に上限があること、障害物の大きさと位置の推定誤差に上限があること、機体が計画どおりに飛べること、見えていない障害物は未知の空間にしかいないこと、です。Kondoさんは、いちばん難しかったのはこの証明で、あらゆる場合を漏れなく押さえる必要があったが、保証ができてしまえば実機を飛ばすのは簡単だったと振り返っています。
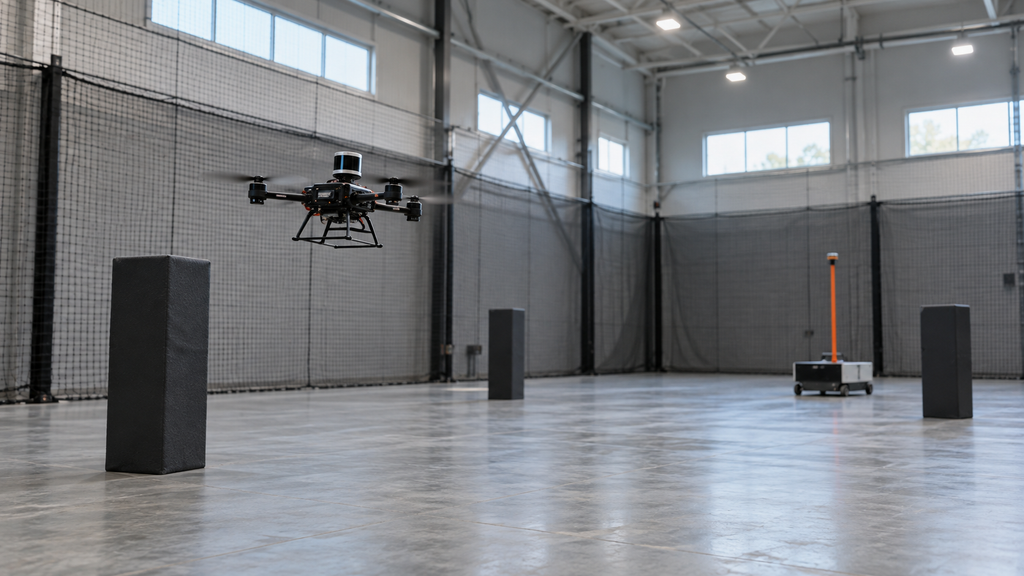
シミュレーションでは、密な森のような静止した障害物の環境と、動く障害物の環境のどちらでも、すべての難易度で成功率100%、制約違反ゼロでした。既存の手法と比べて目的地に着くまでも速かったとMITは説明しています。実機の試験は8メートル四方と8メートル×20メートルの屋内で行い、時速2キロ弱で走り回る車輪つきの台を障害物にして、計画も認識も自己位置の推定もすべて機体の上の計算機だけで動かし、12回の飛行すべてで衝突を避けました。静止した障害物だけの環境でも6回飛んでいます。
保証には条件がつく
保証は前提の上に立っています。想定した最高速度より速いものが飛び出してくれば、保証の外です。センサーは障害物の片面しか見えないので、大きさを小さく見積もる危険もあり、実機では推定誤差を吸収するために0.3メートルの余裕を持たせています。計画が一時的に解けないときは前の軌道を続け、それでも解けなければ止まる、という逃げ道も用意されています。論文は、計画を繰り返すたびに必ず解が見つかることの保証は未解決だと書いています。
チームは今後、計算量をさらに減らし、言葉で指示を受け取る機械学習の仕組みとつなぎ、複数のドローンを協調させることを計画しています。研究の資金の一部はシンガポール国防科学技術庁から出ており、コードはBSDライセンスで公開されています。
関連する商品
この記事に関連する本や商品は、Amazon で探せます。
上のリンクから購入されると、このブログに紹介料が入ることがあります。
出典
- Kondo, K., Tordesillas, J., Rached, J., Sun, L., Jia, Y., How, J. P. (2026) “SANDO: Safe Autonomous Trajectory Planning for Dynamic Unknown Environments.” IEEE Transactions on Robotics. https://doi.org/10.1109/TRO.2026.3738474
- 査読前版:arXiv:2604.07599 https://arxiv.org/abs/2604.07599(試験場の広さ・障害物の速度・計画時間はこちら)
- MIT News “Planning system ensures a robot’s flight path will remain collision-free”(2026年10月7日)https://news.mit.edu/2026/planning-system-ensures-robots-flight-path-will-remain-collision-free-1007
- コード:https://github.com/mit-acl/sando
- New Atlas “MIT’s drone brain neutralizes hazards in disaster zones”(2026年10月11日)https://newatlas.com/drones/mit-sando-planning-obstacle-prediction-collisions/
コメント