この記事には広告(Amazon アソシエイトのリンク)を含みます。
ロボットのセンサーは、組み立てのときに付けたものがすべてで、現場で足りないと分かっても増やせない。ソフトウェアを書き換えれば、あるセンサーの使い方を変えることはできるが、無いものを生やすことはできない。エストニアのタルトゥ大学とイタリア技術研究所のチームは、この「無いものを生やす」をやってみせた。透明な樹脂で3Dプリントした蛾(が)の形のロボットに血管のような流路を通し、化学薬品を溶かした液を循環させておく。紫外線を当てると、当たった場所の樹脂が黒く変わり、そこが紫外線を感じるセンサーになる。論文は8月に Advanced Science にオンライン公開され、10月末にプレスリリースが出た。
蛾の翅には血液が流れている
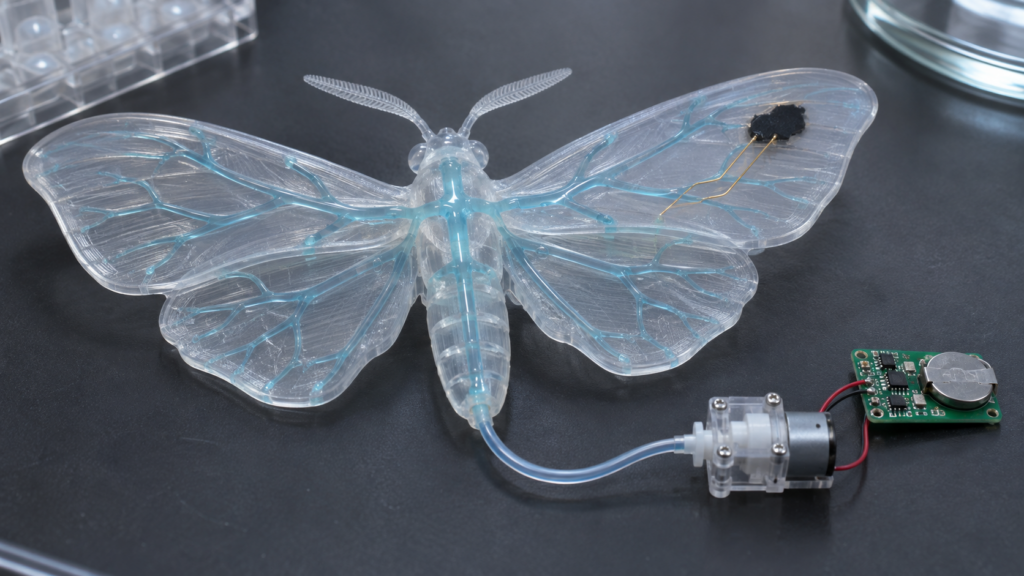
手本にしたのは、昆虫の開放血管系だ。昆虫の血液にあたる体液(血リンパ)は、心臓の役をする管から押し出されたあと、決まった血管の中だけを流れるのではなく、体の中をひたして臓器や翅(はね)にしみわたる。蛾や蝶の翅も、乾いた膜ではなく体液が通う生きた構造で、翅脈の中を液が流れている。チームはシタバガの一種(Catocala fraxini)の翅を観察し、これを人工物に置き換えることにした。
作り方は、家庭用に近い3Dプリンターで透明な PETG という樹脂を積層する、ごく普通のものだ。ただし内部に二段構えの流路を仕込んである。一つは幅1mm・高さ1.4mm の太い溝で、体の端から端まで液を運ぶ「静脈」。もう一つは、積層の充填パターンをわざと25%の粗さにして作った、線と線の隙間の網だ。太い溝から入った液はこの隙間に広がり、樹脂の表面から約10マイクロメートル(0.01mm)ほどしみ込む。ポンプは小さいものが1台だけで、弁も流量の制御もない。胸部と2枚の翅を合わせた内部の液量はおよそ3ml。翅1枚ぶんの流路の面積は 86cm² あり、胸部の 3.4cm² の25倍ほどになる。
紫外線を当てた場所だけが黒くなる
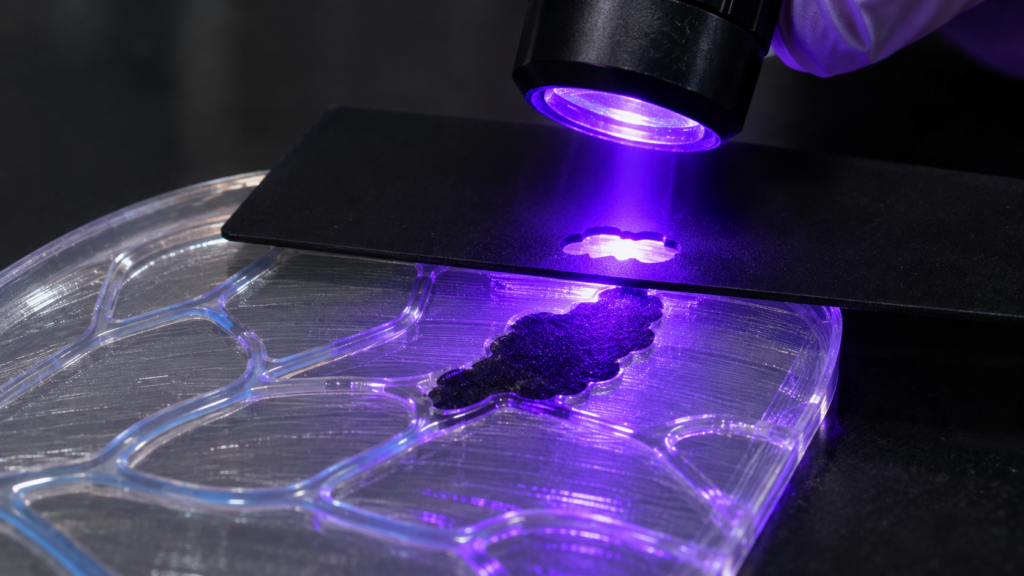
流す液は、ピロールという有機化合物を主成分に、光で分解して反応を始める開始剤と、できたものの強度を保つためのセルロース系の添加剤を混ぜたものだ。ピロールは溶媒を兼ねていて、PETG の表面にしみ込む。ここに波長 365nm の紫外線 LED を60秒ほど当てると、ピロールがつながって導電性高分子のポリピロールに変わる。透明だった場所が、目に見えて黒くなる。
紫外線はピロール自身とポリピロールに吸収されるので、反応は光が当たった表面にとどまり、横へ広がらない。黒い型板で覆って一部だけ光を通すと、その形どおりに黒い部分ができる。型板の解像度は 0.3mm で、限界を決めているのは樹脂の表面の粗さによる光の散乱だという。
黒くなったポリピロールは、紫外線を浴びると一時的に電気を通しやすくなる。この性質を読み取るための配線は、印刷の途中で一時停止して直径30マイクロメートルの金線を2本、約130マイクロメートルの間隔で埋め込んである。つまり、ロボットが自分で作るのはセンサーの材料だけで、電極の位置はあらかじめ決まっている。紫外線を当てると金線の間の抵抗が一瞬下がり、基板上の小さなマイコンがそれを拾って、LED を点滅させるか、ニチノール線(形状記憶合金)を6.6Wで加熱して翅を閉じる形に曲げる。翅は冷えてばねで戻り、羽ばたきになる。
センサーができる前の体は、試験用の弱い紫外線(0.9Wの LED)に何も反応しなかった。強い紫外線(1.6W)を浴びてセンサーができると、弱いほうの光にも反応するようになった。環境から受けた刺激が体を作り替え、作り替わった体が新しい動きを始める。この一周を実際につなげたのが、今回の論文の中身だ。
使うたびに変わるセンサー
こうしてできたセンサーは、工業製品のセンサーとはかなり性格が違う。まず、個体ごとの抵抗値が 200kΩ から 2,000kΩ まで一桁の幅で散らばる。ポリピロールの粒がどう育つかはそのときどきで変わり、同じものは二度とできない。次に、使うたびに感度が上がる。周りに残ったピロールが、紫外線を浴びるたびに少しずつ反応を続けて、新しいポリピロールが増えていくからだ。紫外線を浴びて下がった抵抗が元の水準に戻るまでには、およそ300秒かかる。4か月以上保管したあとでも働いた。
値が個体ごとに違い、使うほど変わるセンサーは、計測の用途では望ましくない。ところがチームはこれを欠陥として扱わず、設計の前提に据えた。読み取る回路は抵抗の絶対値を見ず、変化の速さだけを見る。抵抗が約1%ぶん下がる速さを超えたら「検出」と判定し、下がる読みが5回続いたら65秒間の羽ばたきモードに入る。絶対値はどうせ試料ごとに違うので、見ないことにしたわけだ。論文はこの性質を「経験を記録する材料の記憶」と呼んでいる。紫外線を浴びた履歴が分子のつながりとして体に残り、次の反応の仕方を変える。生き物の感覚器に近い、と著者らは書いている。
ロボットが決めているわけではない
論文が挙げている限界も、はっきりしている。この試作機は飛べない。翅を動かすニチノール線の電源は外から引いている。液をいつ血管に入れるかは研究者が決め、センサーをどこに作るかは、手で置いた型板が決めた。ロボット自身が「紫外線センサーが要る」と判断する部分は、今回は手を付けていない。反応は元に戻せないので、一度黒くなった場所は黒いままだ。化学反応の経路も、ピロールからポリピロールへという一本だけが用意されていて、状況に応じて別のものを作る仕組みではない。
筆頭著者のカドリ=アン・パンクラトフさん(タルトゥ大学の博士課程)は New Atlas の取材に、既製の光センサーを付けるならどこに付けるかを前もって正確に知っていなければならないが、現場で生やす方式なら環境のほうがロボットに模様を描いてくれる、と答えている。同じ血管に別の薬品を流せば別の機能を作れる可能性があり、液を入れ替えて使い回せるのが循環系の利点だとも話している。電源についても、液そのものにためたエネルギーで基板を動かす試験を始めているという。
ロボットが自分を直す研究や、体を印刷しながら伸びる研究はこれまでにもあった。今回の蛾は、直すのでも伸びるのでもなく、体の中で新しい部品を合成した点が違う。用意した液と光の組み合わせは一つだけで、人の手も多い。それでも「環境が体を作り替え、作り替わった体が動く」という輪が、小さなモデルで一度閉じた。その先に何を流すかは、これから化学の側の仕事になる。
関連する商品
この記事に関連する本や商品は、Amazon で探せます。
上のリンクから購入されると、このブログに紹介料が入ることがあります。
画像について
この記事の画像は AI(ChatGPT)で作った想像図で、ご自由にお使いいただけます。お使いになるときは、出典としてこの記事へのリンクを載せていただけるとうれしいです。
コメント