この記事には広告(Amazon アソシエイトのリンク)を含みます。
地球を回る軌道の上で、ロボットが部品をつかみ、骨組みを1区画ぶん組み上げた。カリフォルニア工科大学(Caltech)が2026年11月5日に発表したもので、宇宙飛行士の手を借りずに宇宙で構造物が組み立てられたのは、これが初めてだという。装置の名前は ASTRA(Autonomous In-Space Tensioned Reflector Assembly)。アメリカ国防高等研究計画局(DARPA)が資金を出したプロジェクトで、論文はまだ出ておらず、ここで紹介するのは大学と DARPA の発表の内容になる。
ロケットに収まる大きさという壁
宇宙に置く構造物の大きさは、いまのところロケットで決まっている。人工衛星はロケットの先端にある「フェアリング」と呼ばれるおおいの中に収めて打ち上げるので、それより大きなものは、そのままでは運べない。
これまでの手は2つだった。1つは、折りたたんで打ち上げ、宇宙で広げるやり方。傘のように開くアンテナや、折り紙のようにたたんだ太陽電池パネルがこれにあたる。もう1つは、国際宇宙ステーションのように、いくつもの大きな部品を何回にも分けて打ち上げ、宇宙飛行士やロボットアームを人が操ってつなぐやり方だ。どちらも、広げられる大きさや手間に限りがある。
DARPA が2022年に始めた NOM4D という研究計画は、3つ目の道を探ってきた。部品や材料を箱に詰めて打ち上げ、使う場所で組み立てる。計画を率いる DARPA のアンドリュー・ディター(Andrew Detor)さんは、目指す大きさを「数百メートルから数キロメートル」と話している。今はその大きさに近いものすら宇宙では作れない。
1立方メートルの箱に詰めた、組み立て工場
ASTRA を作ったのは、Caltech で航空宇宙工学と土木工学を教えるセルジオ・ペレグリーノ(Sergio Pellegrino)さんのチームだ。ペレグリーノさんは、宇宙で太陽光発電をして地上に電力を送る Caltech の研究計画の共同代表も務めている。
目標は、直径1.4mの反射アンテナを宇宙で組み上げることだった。アンテナのふちを支えるのは「トラス」と呼ばれる骨組みで、細い棒を三角形につないで、軽くて曲がりにくい枠を作る。橋や鉄塔でよく見る組み方だ。ASTRA では、繊維を樹脂で固めた複合材の管を棒に使い、アルミの継ぎ手でつなぐ。骨組みは同じ形の区画を1つずつ作って継ぎ足していく作りで、11区画そろうと完成する。
装置全体は1立方メートルほどの箱に収まっている。中には、部品を1本ずつ送り出すモーター付きの部品入れと、それを拾ってはめ込むアーム、それに打ち上げ前に組み立てておいた2区画が入っていた。DARPA の説明では、アームといっても縦・横・高さの3方向にまっすぐ動くだけの単純な機械で、ディターさんは「複雑なロボット工学も高度なアルゴリズムも使っていない」と話している。手順はこうだ。組み立て台の上で1区画ぶんの棒と継ぎ手をつなぎ、反射面になる網状の膜を取り付けたら、その区画を箱の外へ押し出し、空いた台で次の区画を組む。
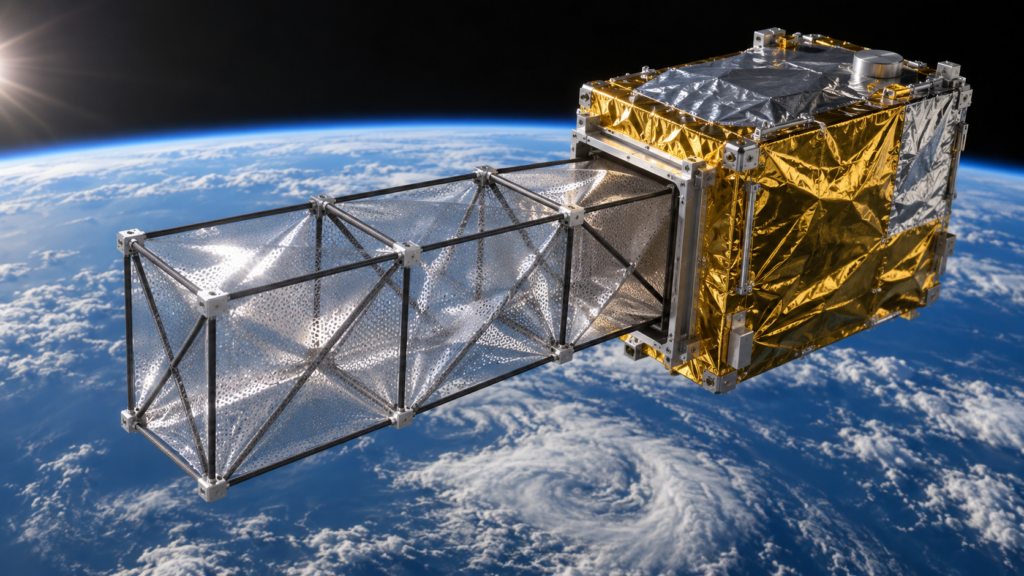
上の絵は想像図で、宇宙で撮られた実際の写真は出典に挙げた Caltech のページで見られる。反射面に使う膜は、Caltech とペンシルベニア大学のチームが共同で考えたもので、細かい穴がたくさん開いたフィルムだ。広げて使うアンテナでふつう使われる金属の編み網にくらべ、ぴんと張るのに必要な力が小さくて済み、そのぶん支える骨組みを軽くできる。完成すれば、2枚の網状の膜をばねで互いに引っぱり合わせて、反射面の形を保つ。
ASTRA は2026年3月30日、カリフォルニア州のヴァンデンバーグ宇宙軍基地から、スペースX の相乗り打ち上げ「Transporter-16」で地球を回る軌道へ向かった。運んだのは Momentus という会社の軌道輸送機「Vigoride 7」で、ASTRA はそこに積まれた10個の荷物の1つだった。
組めたのは11区画のうち、3つ目の1区画
軌道に着いてから、チームは輸送機を経由して ASTRA の計算機に指令を送り始めた。最初に、打ち上げの揺れから部品を守っていた固定具を外す。次に、組み立て済みの2区画を箱の外へ押し出す。そして、3つ目の区画の組み立てに取りかかった。宇宙で一から組まれた骨組みは、この3つ目の区画になる。
ただ、組み立ては一度で順調に進んだわけではない。地上から ASTRA と通信できるのは、1日に7〜8回、それぞれ15分ほどしかない。チームは指令を送るたびに、箱に付いた11台のカメラの写真を地上に下ろして、部品が狙いどおりの場所に収まったかを確かめた。思いどおりにいかないことが何度も起きた。
そこで役に立ったのが、地上に残しておいた ASTRA の「双子」だ。打ち上げたものとまったく同じ予備機を Caltech の研究室に置いておき、宇宙で問題が見つかるたびに、研究室で同じ状況を再現した。予備機でいくつかの解決策を試し、うまくいったやり方だけを宇宙の ASTRA に送る。その繰り返しで、3つ目の区画を組み上げた。
チームの一員で、いまはテキサス大学オースティン校に移ったジェイデン・スー(Jaden Suh)さんは、宇宙では地上と違うことがたくさんあって、小さな想定外がいつも起きる、そのために実証試験をするのだと話している。
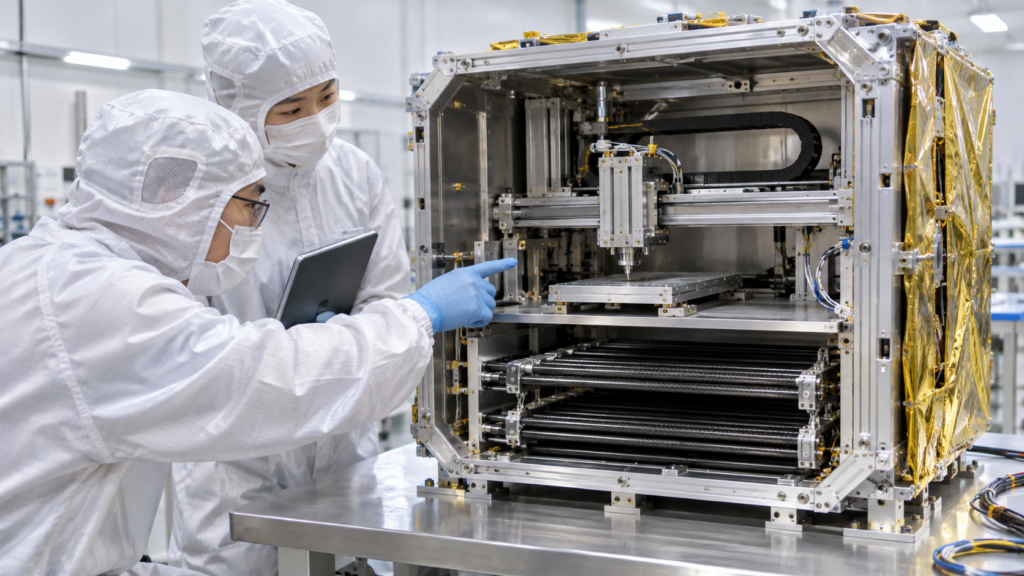
ASTRA の任務は12月に終わる。それまでに11区画すべてを組み上げるのは難しそうだと、Caltech 自身が書いている。時間が足りず、組めたのはアンテナの最初の部分までだった。
ここで「自動」という言葉の中身を整理しておく。部品を拾い、運び、はめ込む動きは ASTRA が自分で行った。一方で、いつ何をするかの指令はチームが地上から送り、結果を写真で確かめ、つまずいたら地上で解き方を探した。人がアームを直接操縦したわけではないが、人の手がまったく入らなかったわけでもない。
1区画で確かめたかったこと
1区画しか組めなかったのに、「初めて」と胸を張れるのはなぜか。この方式では、区画の作り方は最初から最後まで同じだからだ。台の上で棒と継ぎ手をつなぎ、膜を付け、押し出す。この一回りが宇宙で通れば、あとは回数を重ねるだけで骨組みは長くなる。区画を増やすのに、新しい種類の動きはいらない。Caltech は、組み立ての考え方そのものは宇宙で成り立つと確かめられた一方で、設計はもっと単純にして磨く必要があると、今回の結果をまとめている。
開発の速さも DARPA が強調している点だ。NOM4D はもともと宇宙での実証を予定しておらず、第2段階の成果を見て最終段階を宇宙実験に切り替えた。そこから打ち上げまで15か月で、Caltech のチームは装置を12か月足らずで仕上げて引き渡している。NOM4D の最終段階まで進んだのは2チームだけで、もう1つのイリノイ大学アーバナ・シャンペーン校のチームは、国際宇宙ステーションで複合材を宇宙で固める実験を予定している。
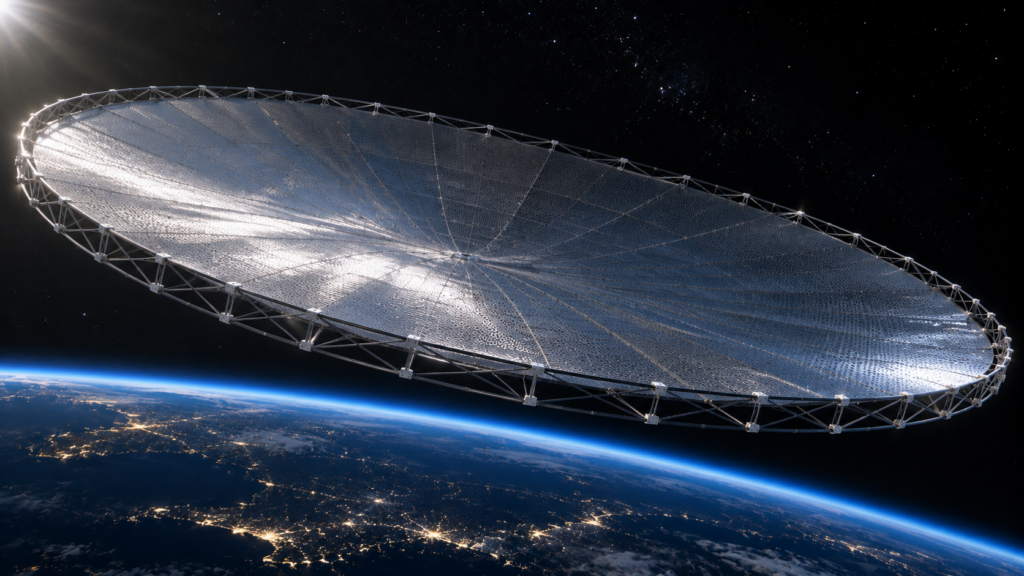
大きな反射面を宇宙に広げられれば、遠くの天体を見る望遠鏡の大きな鏡や、電波を受ける大きなアンテナに使える。ペレグリーノさんは、天文学だけでなく通信や、宇宙太陽光発電のための大きな太陽電池パネルにも役立つかもしれないと話している。地上で作って折りたためる大きさを超えたら、宇宙で組むしかない、とも話している。
今回、宇宙で一から組まれた骨組みは、ひと区画ぶんにすぎない。それでも、部品の箱を打ち上げて現地で組むという3つ目の道が、地上の実験室を出て、実際に軌道の上で動いたことになる。数百メートル級の構造物までの距離はまだ長く、次にどんな装置で、どこまで大きなものを組むのかは、これから決まっていく。
関連する商品
この記事に関連する本や商品は、Amazon で探せます。
上のリンクから購入されると、このブログに紹介料が入ることがあります。
画像について
この記事の画像は AI(ChatGPT)で作った想像図で、ご自由にお使いいただけます。お使いになるときは、出典としてこの記事へのリンクを載せていただけるとうれしいです。
出典
- Caltech(2026年11月5日)Caltech Robotic Space Demo Successfully Builds in Space https://www.caltech.edu/about/news/caltech-robotic-space-demo-successfully-builds-in-space
- DARPA, NOM4D program demonstrates automated in-space assembly https://www.darpa.mil/news/2026/nom4d-program-demonstrates-automated-in-space-assembly
- DARPA, Novel Orbital and Moon Manufacturing, Materials, and Mass-efficient Design (NOM4D) https://www.darpa.mil/research/programs/novel-orbital-and-moon-manufacturing-materials-and-mass-efficient-design
- Space.com(2026年11月10日)A robot just built a structure autonomously in space for the 1st time ever https://www.space.com/technology/a-robot-just-built-a-structure-autonomously-in-space-for-the-1st-time-ever
コメント