この記事には広告(Amazon アソシエイトのリンク)を含みます。
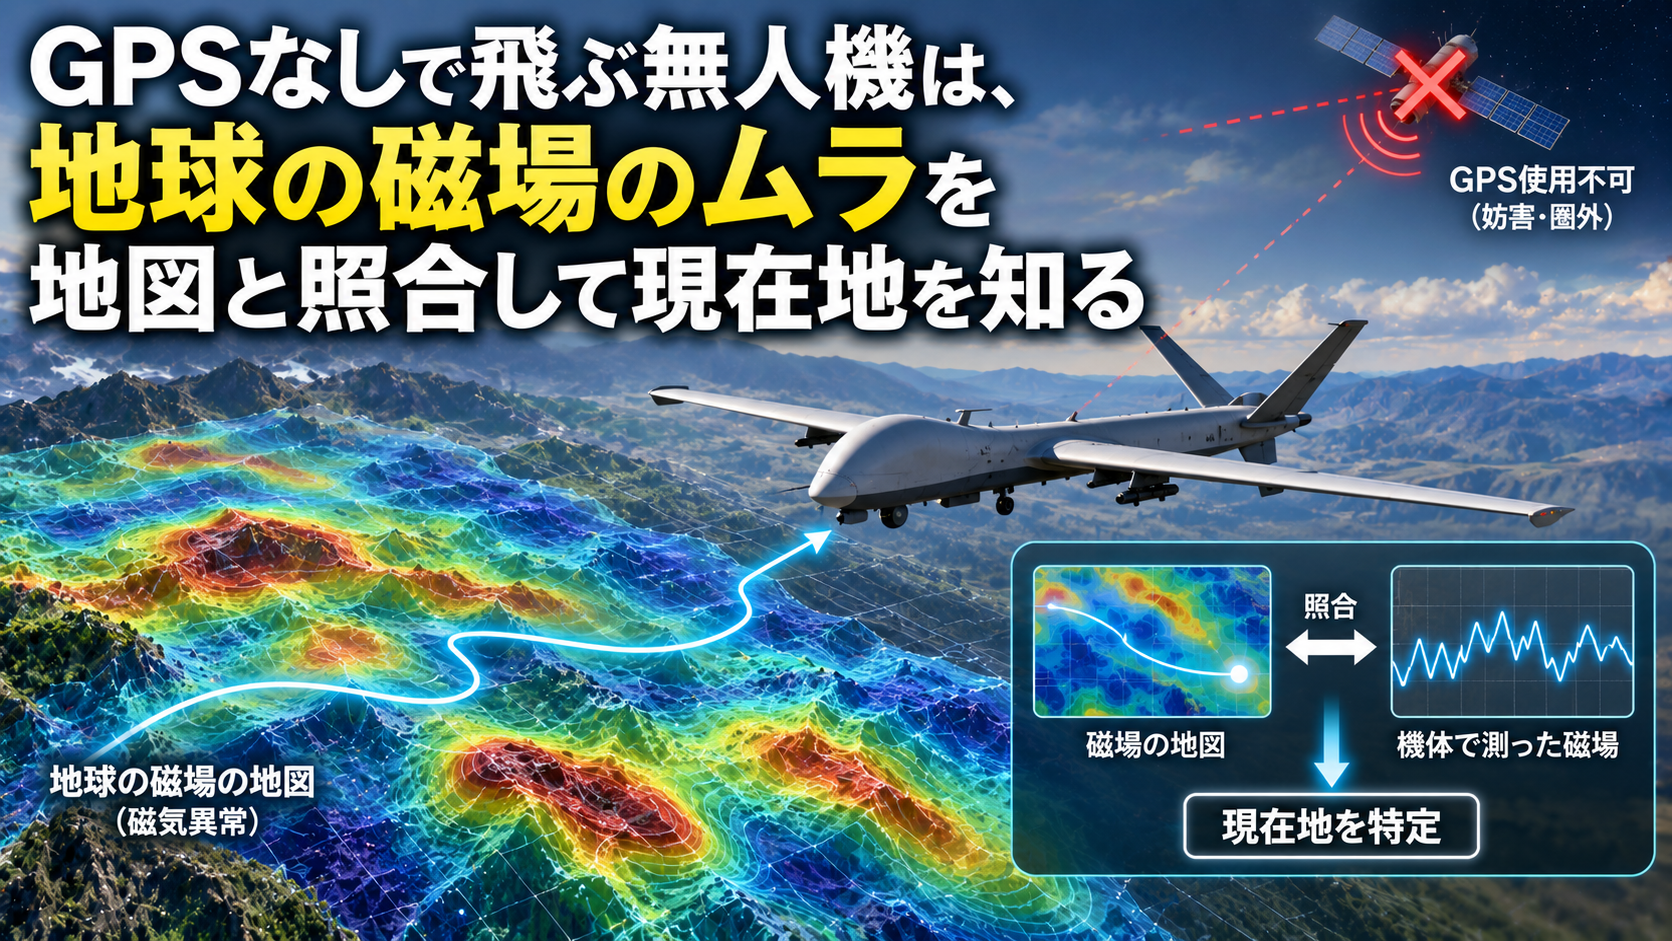
2026年9月9日、米ノースロップ・グラマンが、小型無人機「ランバージャック(Lumberjack)」の飛行試験の結果を発表しました。場所はカリフォルニア州の陸軍演習場フォート・ハンター・リゲット。この機体が積んでいたのは、GPSの代わりに地球の磁場を読んで現在地を割り出す航法装置です。
装置を提供したのは、グーグルから独立したAI・量子技術の企業SandboxAQで、同社はこの磁気航法システムを「AQNav」の名前で展開しています。原子の性質を使って磁場を測るセンサーが中心にあるため、海外メディアでは「量子コンパス」とも呼ばれています。
衛星を使わない位置決めの飛行試験
GPSをはじめとする衛星測位は、およそ2万km上空の衛星から届く電波を頼りにしています。地上に届くころには電波はとても弱くなっているので、同じ周波数でもっと強い電波を出されると受信できなくなります。これが妨害(ジャミング)です。本物そっくりの偽の信号を流して、受信機に間違った位置を信じ込ませる偽装(スプーフィング)という手口もあります。妨害がなくても、深い谷間やビルの密集地、極地の近くでは、衛星の見え方の都合で精度が落ちます。
今回の試験は、そうしたGPSが使えない状況を想定したものです。ノースロップの発表によると、磁気航法を積んだランバージャックは、海の上を含む環境で妨害の影響を受けずに航法を続け、離陸・飛行・着陸を複数回こなしました。この種の機体に磁気航法を載せるという目標を立ててから、実際に飛ばすまでにかかった期間は1か月だったといいます。
なお、ランバージャックは発表文のなかで「片道攻撃型」の無人機と説明されています。機体そのものはAV社の子会社ESAeroが製造し、ノースロップが搭載システムの統合を担当しています。New Atlasの記事によれば、自重は36kg、最大離陸重量は約131kgです。
地殻がつくる磁場の模様と磁場地図
方位磁針を北に向けている地磁気は、その大部分が地球の深部、液体の鉄が流れる外核でつくられています。強さは場所によって違い、日本付近でおよそ4万5千〜5万ナノテスラほどです。
ただ、実際に測った値はこれだけでは説明がつきません。足元の地殻(ちかく)にある岩石も弱い磁気を帯びていて、その分が数十〜数百ナノテスラほど上乗せされたり、差し引かれたりします。鉄を多く含む岩石があるかどうかなど、その土地の地質で決まるので、場所ごとに違う値になり、しかも数十年くらいではほとんど変わりません。このずれは「磁気異常」と呼ばれ、資源探査などのために航空機で測った結果が地図としてまとめられています。北米については、米国地質調査所(USGS)が公開している北米磁気異常図があります。
磁気航法は、この地図と飛行中の実測値を照らし合わせます。New Atlasの記事は、霧の中の船乗りが水深を測って海図の等深線と見比べ、自分の位置を知る方法と同じだと説明しています。1点の値だけでは場所は決まりませんが、飛びながら測った値の上がり下がりを並べると、地図の上でそれに合う経路は限られてきます。SandboxAQはこの磁場の模様を、人間の指紋にたとえています。
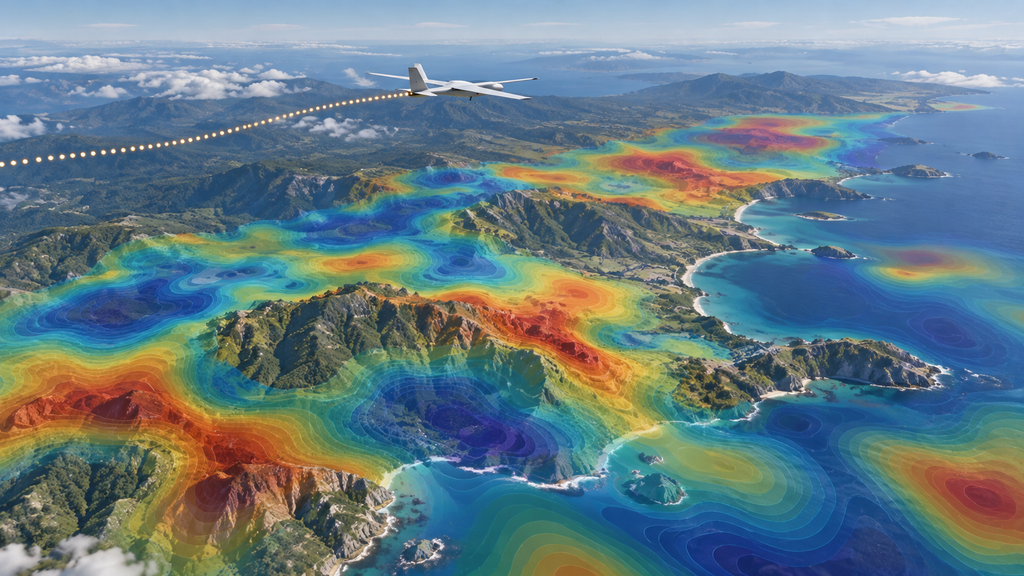
この方法では、外から届く電波を一切受け取りません。測るのは、もともとそこにある地球の磁場だけです。電波を受けないので、電波で妨害したり偽の信号を送り込んだりする余地がない、というのが両社の説明です。
原子の首振りで磁場を測る光ポンピング磁力計
数万ナノテスラの地磁気のなかから数十ナノテスラの模様を読み取るには、相応に精密な磁力計が必要です。ここで使われているのが「光ポンピング磁力計」です。
中身は小さなガラスの容器で、ルビジウムやセシウム、カリウムといったアルカリ金属の蒸気が入っています。ここに、特定の周波数に合わせた偏光レーザーを当てます。原子は一つひとつが小さな磁石の性質を持っていて、ふだんは向きがばらばらですが、このレーザーを浴びると向きがそろいます。光で原子を同じ状態に送り込むので「光ポンピング」といいます。
向きのそろった原子に外から磁場がかかると、原子は回っているコマの軸がゆっくり円を描くのと同じ動きを始めます。歳差(さいさ)運動と呼ばれるもので、その速さは磁場の強さに比例します。つまり、首振りの周波数を光で読み取れば、磁場の強さがわかります。比例の係数は原子の種類で決まっているので、装置ごとの個体差や経年変化でずれることがありません。
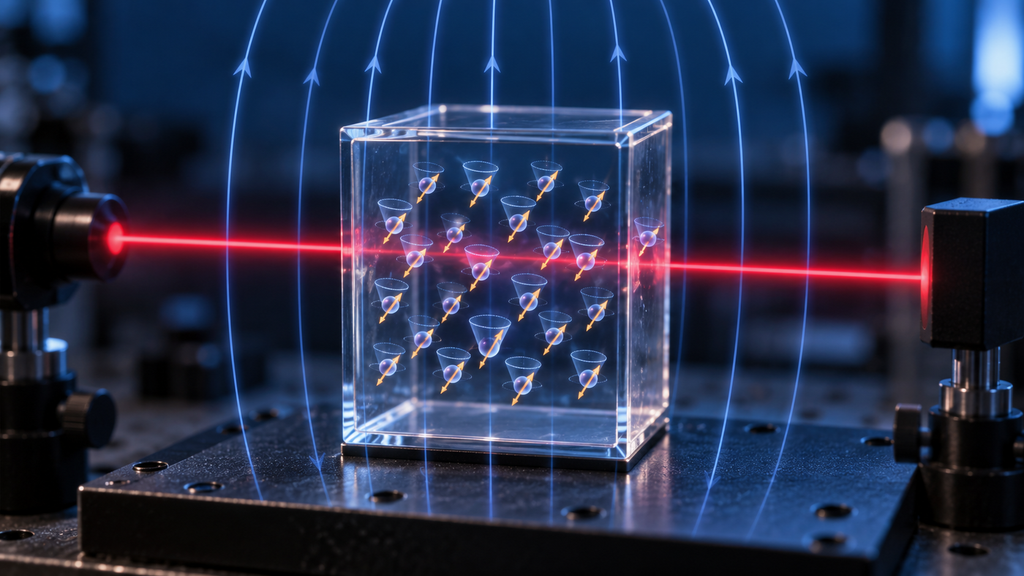
もうひとつの特徴は、常温で動くことです。超高感度の磁力計としては超伝導を使う方式が知られていますが、こちらは液体ヘリウムなどで極低温まで冷やす必要があります。光ポンピング磁力計には冷却装置が要らないので、自重36kgの機体にも載せられます。
最大の雑音源は機体そのもの
New Atlasの記事は、この方式の磁力計が10-15テスラ(1フェムトテスラ)の水準まで測れると紹介しています。地磁気のおよそ500億分の1という細かさです。ただしこれは、光ポンピング磁力計という方式が到達しうる感度の話です。ランバージャックに積んだ装置の性能として、ノースロップやSandboxAQが公表した数字ではありません。
そして、磁気航法で本当に難しいのは感度ではありません。読み取りたい地殻の模様は数十〜数百ナノテスラあり、フェムトテスラと比べれば桁が7つも8つも上です。センサーの側には十分すぎるほどの余裕があります。
難しいのは、センサーのすぐ隣に磁場の発生源があることです。モーター、配線を流れる電流、金属の部品、電子機器。機体に載っているものはどれも磁場を出し、しかも飛行中に刻々と変わります。センサーが敏感であるほど、これらを全部拾います。磁気探査用の飛行機が、尾部から長い棒を突き出してその先端にセンサーを付けているのは、機体から少しでも離すためです。重さ100kgあまりの無人機には、そうした余裕がありません。
SandboxAQは、この問題をソフトウェアで処理しています。同社が「大規模定量モデル(LQM)」と呼ぶAIに、機体が出す磁気的な雑音のパターンを学習させ、測定値から差し引いたうえで地図と照合します。AQNavを発表した2024年の時点で、同社はセンサーの感度が高いからこそ、機械的・電気的な干渉を取り除くためにAIを使う、と説明していました。
この方式がどこまで通用するかは、2025年7月に公表された別の試験で確かめられています。エアバスのシリコンバレー拠点Acubedと共同で行ったもので、使ったのは小型双発機のビーチクラフト・バロン58です。特別な磁気シールドは施さず、センサーはすべて機内に置き、地図は先ほどの公開されている北米磁気異常図を使いました。米国本土の200の空港のあいだを飛んで集めたデータは150時間分を超えます。2時間を超える飛行では、GPSなしの慣性航法装置よりも常に良い結果になり、カリフォルニアの山林の上を1時間飛んだ回では、誤差74m未満という最良の記録が出ました。
今回、目標を立ててから1か月でランバージャックに載せられた理由について、New Atlasはモジュール式の設計を挙げています。機体ごとの雑音の違いを、ハードウェアの作り込みではなくソフトウェアで吸収する作りであることも効いていると考えられます。
発表で示されなかった数値と磁場地図の課題
今回の発表は企業のプレスリリースで、査読を経た論文ではありません。どのくらいの誤差で位置を出せたのか、どんな条件で妨害への耐性を確かめたのかといった数値は、発表文には書かれていません。
磁気航法には、原理からくる制約もあります。まず、地図がなければ使えません。精度は地図の細かさに左右され、詳しい磁気測量が済んでいない地域では性能が落ちます。SandboxAQ自身も、磁場地図にどの程度の品質が必要かを研究テーマのひとつに挙げています。また、太陽活動が活発になって磁気嵐が起きると、地殻とは無関係な磁場の乱れが上空から加わります。同社はこの乱れをAIで補正する研究を、2024年の米国地球物理学連合の大会で報告しています。
誤差74mという数字も、数m単位で位置がわかるGPSにはまだ及びません。磁気航法はGPSをそのまま置き換えるというより、GPSが切れたときに、時間とともにずれていく慣性航法を補正する役として位置づけられています。New Atlasによれば、今回の試験でも、カメラの映像を使う視覚航法と組み合わせて動かせることが確認されています。
Acubedとの試験が示しているとおり、この技術の用途は無人機に限りません。SandboxAQは、GPSへの妨害が旅客機の運航にも影響している現状を挙げて、軍用機だけでなく民間の航空機への搭載も目指すとしています。今回の飛行試験は、その装置が100kg級の機体にも収まることを確かめたものです。
関連する商品
この記事に関連する本や商品は、Amazon で探せます。
上のリンクから購入されると、このブログに紹介料が入ることがあります。
画像について
この記事の画像は AI(ChatGPT)で作った想像図で、ご自由にお使いいただけます。お使いになるときは、出典としてこの記事へのリンクを載せていただけるとうれしいです。
出典
Quantum compass takes flight on Northrop’s Lumberjack drone(New Atlas、2026年9月20日)
SandboxAQ and Acubed Achieve Remarkable Progress in Magnetic Navigation(SandboxAQ、2025年7月15日)
コメント