この記事には広告(Amazon アソシエイトのリンク)を含みます。
止まってしまった衛星に、別の衛星を自動で寄せていき、最後はドッキングの口まで連れていく。その最後の詰めの段階を、地上の指示を待たずに衛星自身が計画し、まずくなったら計画を引き直すか、安全な場所まで引き返すかを自分で決める。そんな誘導の仕組み「CORTEX(コーテックス)」を、オーストラリアの衛星整備の実証計画に向けて開発した研究が、学術誌 Acta Astronautica の2026年12月号に載った。筆頭著者は Minduli C. Wijayatunga で、論文の時点ではシドニー大学に所属し、いまはイリノイ大学アーバナ・シャンペーン校で教えている。
動かない衛星に「寄る」という難しさ
地球のまわりを回る物体は増え続けている。論文が引く数字では、低い軌道で追跡されている物体は2019年に約1万3,700個だったのが、2025年には2万4,185個になった。6年で8割近い増え方だ。その中には、壊れて信号も出さなくなった衛星や、燃料が尽きて向きを保てなくなった衛星が混じっている。ぶつかれば破片がばらまかれ、その破片がまた別の衛星に当たる。
こうした衛星に近づいて、燃料を足したり、修理したり、軌道から下ろしたりする「軌道上サービス」が、実証の段階に入りつつある。2024年には日本の民間企業の衛星 ADRAS-J が、使い終わったロケットの上段のすぐ近くまで寄り、まわりを回りながら撮影した。ただ、これまでのランデブー(宇宙機どうしが近づいて会合すること)は、国際宇宙ステーションへの補給船のように、1回ごとに専用に作り込んだ一点ものが多かった。相手が何百、何千と出てくるなら、毎回人が細かく手順を組むわけにはいかない。
なかでも危ないのが、最後の近距離の段階だ。整備する側の衛星は、相手のまわりを回り込んでドッキングの口の向きを探し、そこへまっすぐ入っていく。そのあいだ、守ることがいくつもある。相手の近くに決めた「立ち入り禁止の球」の中に入らない。最後の進入は、ドッキングの口から伸びる細い円すいの中を通る。自分のエンジンの噴射を相手に吹きつけない。燃料は少なく、時間も短く。しかも相手の位置は、カメラの映像から推定した、多少ずれた値しか分からない。
凸最適化で「その場で解ける」軌道を作る
CORTEX は「Convex Optimization for Rendezvous Trajectory EXecution」の頭文字で、名前のとおり凸最適化を使う。凸最適化は、条件を満たす答えのうち一番よいものを探す計算のうち、答えが1つに決まり、計算機が確実に、しかも速く解ける形に整えたものだ。宇宙機に積める計算機は地上のパソコンより非力なので、「必ず決まった時間で答えが出る」ことが大事になる。
仕組みは大きく3段に分かれる。まず、回り込みと最終進入の2つの区間について、燃料と時間がなるべく少なく、立ち入り禁止の球や進入の円すいを守る基準の軌道を作る。次に、実際の衛星はエンジンの力のばらつきや軌道のずれで基準から外れていくので、一定の間隔(シミュレーションでは30秒)ごとに凸最適化を解き直して、基準に戻るための噴射を決める。論文のシミュレーションでは、この1回の計算にかかったのは平均で約38ミリ秒だった(ノートパソコンで計測)。
この研究で新しく入れた工夫の一つが、日の当たり方だ。相手の衛星はカメラで見ているので、地球の影に入って暗くなると位置が分からなくなる。そこで CORTEX は、回り込みの前と、最終進入の前の2か所に「待ち」を置き、相手が影に入りそうなら、その場で止まって次の日なたを待つ。回り込みも最終進入も、すべて日の当たる時間に収まるように計画を組む。
うまくいかないときに、どう引き返すか
この研究でいちばん力を入れているのは、計画どおりにいかなかったときの振る舞いだ。エンジンが噴くはずのときに噴かない、軌道が思ったよりずれる、カメラの推定が大きく外れる。地上と連絡を取って判断を仰いでいたら間に合わない場面がある。Wijayatunga は Universe Today の記事の中で、地上の判断を待たずに「進むか、やめるか」を決められなければならない、と話している。
CORTEX はここに2段の判断を置いた。基準の軌道から大きく外れたり、安全のために少し広げておいた余裕の線を越えたりしたら、いったん相手との相対速度をゼロにして、いまいる場所からドッキングの口までの軌道を作り直す。これが「計画の引き直し」だ。それでも本当の立ち入り禁止の球に入ってしまうなど、守るべき線そのものを越えたときは、ドッキングをあきらめて、放っておいても相手にぶつからない安全な軌道まで退く。こちらが「中止と退避」になる。
計算機の中で、軌道の初期のずれやエンジンの力の誤差、噴射の抜けを大きめに入れて100回ずつ試すと、誤差が小さい条件では100回すべてがそのまま最後まで進み、ドッキングの位置で平均3.7ミリのずれに収まった。誤差を大きくした条件では、100回のうち12回が途中で計画を引き直し、8回が中止して退避した。残りはそのまま進んだ。論文は、引き直しの仕組みがなければ中止になっていたはずの回が、いくつも最後までたどり着いたと書いている。
試験台の上で、わざとエンジンを止め、手で押した
計算機の中でうまくいくことと、実物で動くことは別の話だ。チームは、空気で浮かせて動かす平面の試験台で、誘導をまるごと実機で動かした。
試験台は、3メートル×2メートルの一枚岩の御影石(みかげいし)の台だ。表面の凹凸は100分の1ミリより小さく、上に載せた模型は、空気を下に吹き出すエアベアリングで浮き、ほとんど摩擦なしに滑る。宇宙の無重量を、水平な面の上の2次元だけで再現する仕組みだ。整備する側の模型は、圧縮空気を噴き出す小さなスラスターと、向きを変えるためのリアクションホイール、搭載の計算機を積み、ボンベ1本で約30分浮いていられる。相手役の模型は動かない台で、ドッキングの口がついている。
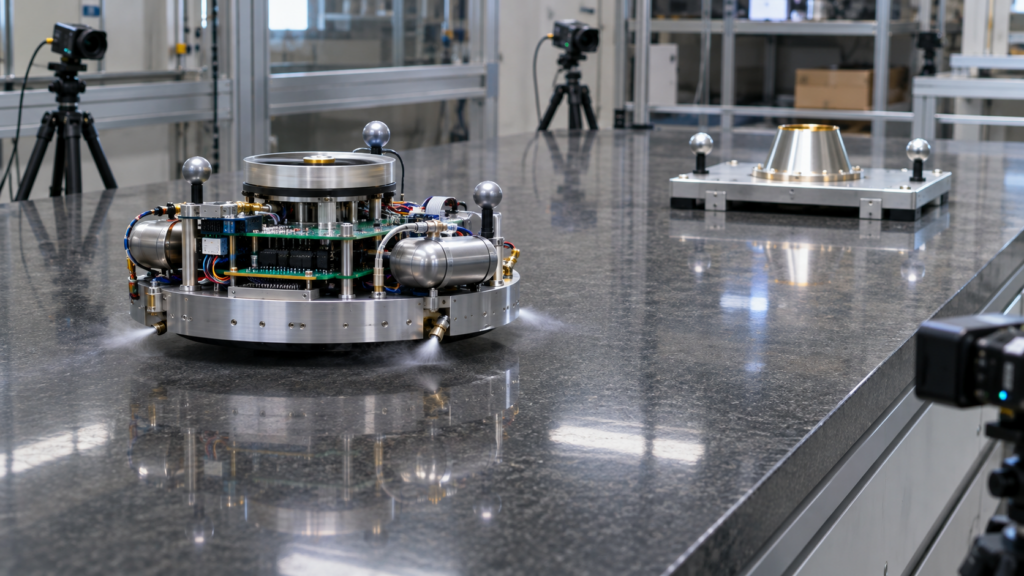
実験は18回。そのうち10回は、余計な邪魔を入れない通常の試行で、ドッキング位置でのずれは平均6.3ミリだった。残りの8回が、この研究の本番になる。噴射のばらつきや位置の誤差を大きくする、20秒間エンジンが噴かない状態にする、立ち入り禁止の球に入るようにする、そして、浮いている模型を人が手で軽く押す。
結果は、全部がドッキングに成功したわけではない。誤差を大きくした試行には、中止して退避した回と、軌道を引き直して最後まで進んだ回があった。20秒噴射が抜けた回は、ずれを取り戻してそのまま進んだ。立ち入り禁止の球に入った回は中止して下がった。手で押された回は、押されたあとから立て直した。論文がまとめているのは、すべての回で、安全の条件を守ったまま立て直すか、危ない領域に入る前に退いた、ということだ。最後まで進んだ回のずれは、数ミリのままだった。
邪魔を入れた8回の試行が確かめているのは、うまく近づけるかどうかより、引き返す判断を機械に任せられるかどうかだ。
宇宙で動かすまでに残っていること
この試験台での実験は、いくつかの点で本物の宇宙とは違う。動きは平らな台の上の2次元だけで、上下の動きはない。模型の位置は、搭載のカメラではなく、部屋に取り付けたモーションキャプチャーのカメラで測っていた。論文は、搭載のカメラの映像から相手の位置を推定する仕組みを、試験台の誘導の輪の中に組み込むことを、実際の飛行に近づけるための次の大きな一歩に挙げている。エンジンの噴射を相手に吹きつけない条件も、いまは衛星の向きを固定したものとして扱っていて、向きの制御と合わせて解くのはこれからだという。
この研究は、オーストラリアの衛星技術の共同研究プログラム SmartSat CRC の支援を受けていて、論文が想定しているのは、低い軌道にある衛星へ近づき、点検や整備をするオーストラリアの実証ミッションだ。止まった衛星を直して使い続けたり、安全に片づけたりするには、まず誰かがそばまで行かなければならない。その最後の詰めを、機械が自分で、しかも引き返すことも含めて判断できるかどうかが、試されはじめている。
関連する商品
この記事に関連する本や商品は、Amazon で探せます。
上のリンクから購入されると、このブログに紹介料が入ることがあります。
画像について
この記事の画像は AI(ChatGPT)で作った想像図で、ご自由にお使いいただけます。お使いになるときは、出典としてこの記事へのリンクを載せていただけるとうれしいです。
出典
- Minduli C. Wijayatunga ら「CORTEX: An autonomous, end-to-end, convex-based framework for close-range rendezvous trajectory design and guidance with hardware testbed validation」Acta Astronautica(2026年12月、249巻、330〜346ページ、DOI 10.1016/j.actaastro.2026.08.041)
- 同じ研究の論文原稿(arXiv:2602.12421、2026年2月12日。無料で読める)
- Universe Today の紹介記事(2026年11月9日)
コメント