この記事には広告(Amazon アソシエイトのリンク)を含みます。
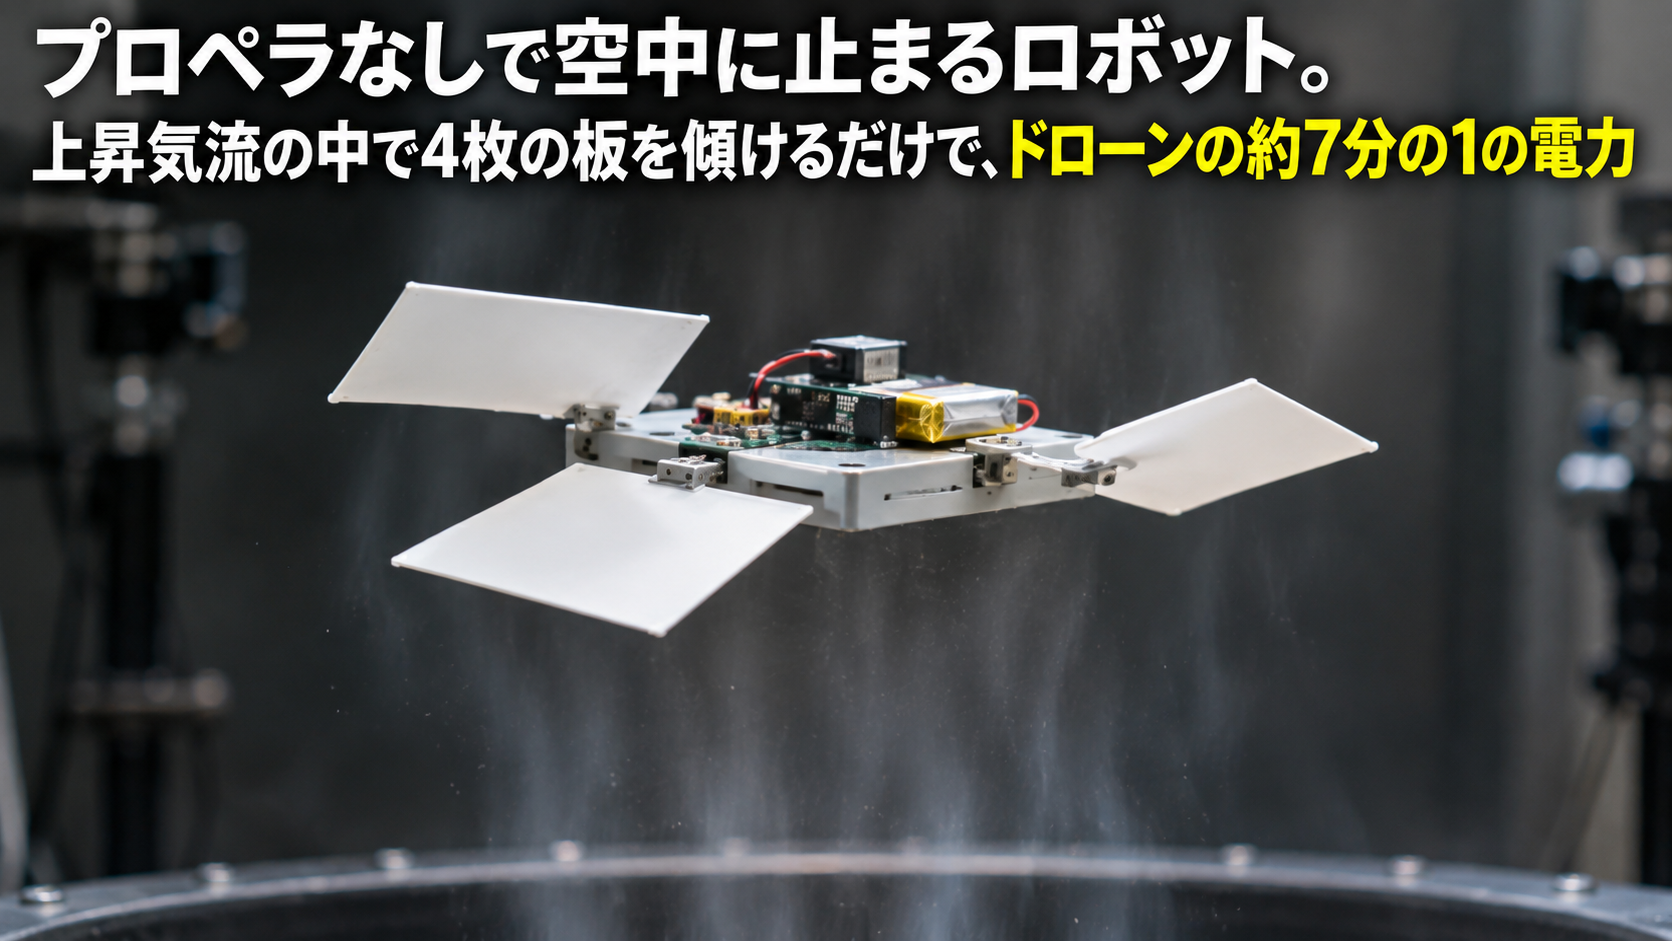
プロペラも、羽ばたく翼もない。下から吹き上げる風の中に置くと、4枚の板の角度を細かく変えるだけで、同じ場所に浮かび、上下し、横へ動き、押されても元の位置に戻る。ドイツのマックス・プランク知能システム研究所とシュトゥットガルト大学のチームが作った飛行ロボット「Floaty(フローティ)」だ。重さ340g の機体が使う電力は、上昇気流の中で飛ばした同じくらいの重さのドローンの約7分の1で済む。手本にしたのは、風に向かって空中の一点に止まるチョウゲンボウのような鳥の飛び方だった。研究は学術誌 npj Robotics に載った。
ドローンは浮かぶだけで電気を食う
小型の空飛ぶロボットには、大きく2つの型がある。プロペラを何枚も回すマルチコプター(いわゆるドローン)は、その場で止まるのも向きを変えるのも得意だが、浮かんでいるあいだずっと下向きに空気を押し出し続けるので、電気をたくさん使う。論文によると、ホバリング中のマルチコプターは機体1kg あたり100〜250W ほどの電力を使う。
一方、翼で揚力を得る固定翼の機体やグライダーは電気をあまり使わないが、前に進み続けないと浮いていられない。一点に止まることはできない。
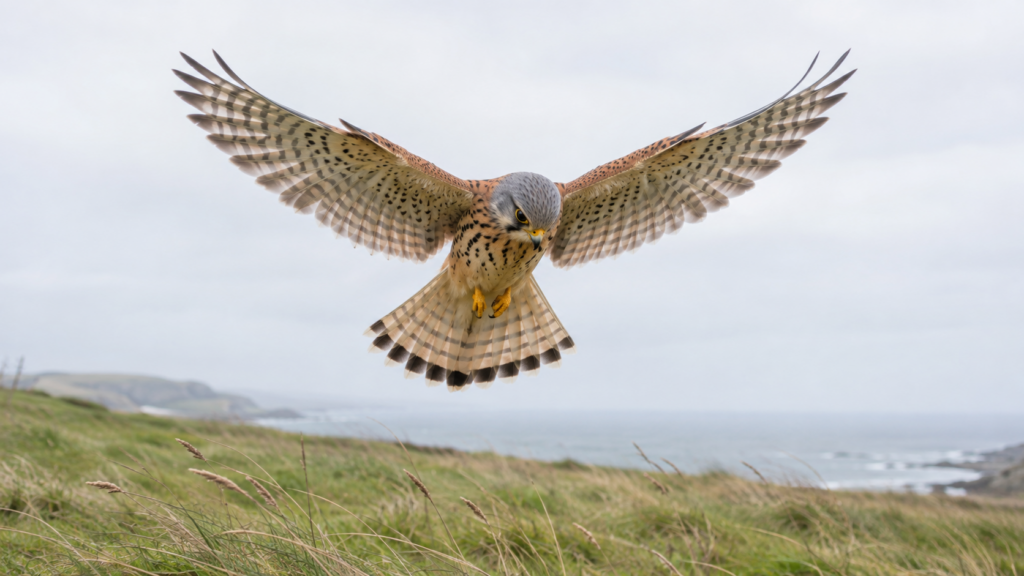
鳥はこの両方を、ほとんど羽ばたかずにこなすことがある。チョウゲンボウは、斜面を吹き上がる風や向かい風を受けて、翼と尾の形を少しずつ変えながら、空中の一点にとどまって地面の獲物を探す。チームは、外から来る風のエネルギーを使い、自分は形を変えることだけに力を使う、という鳥のやり方を機械で再現しようとした。
4枚の板で「空気の抵抗」を操る
Floaty は、平たい本体のまわりに4枚の板(フラップ)をつけた形をしている。それぞれの板は小さなモーターで1枚ずつ別々に回せる。下からの風を受けると、本体と板にかかる空気の抵抗が重力とつりあい、機体は浮かぶ。
動かし方は単純だ。4枚を同時に寝かせて風を受ける面積を増やせば上へ、立てて面積を減らせば下へ動く。向かい合う2枚を開いて残りの2枚を閉じると、機体はその場で回る。隣り合う2枚を閉じれば機体が傾き、横へ動いていく。チームは風洞で集めたデータから機体の空気力学のモデルを作り、どの板をどれだけ回せば思いどおりに動くかを計算できるようにした。
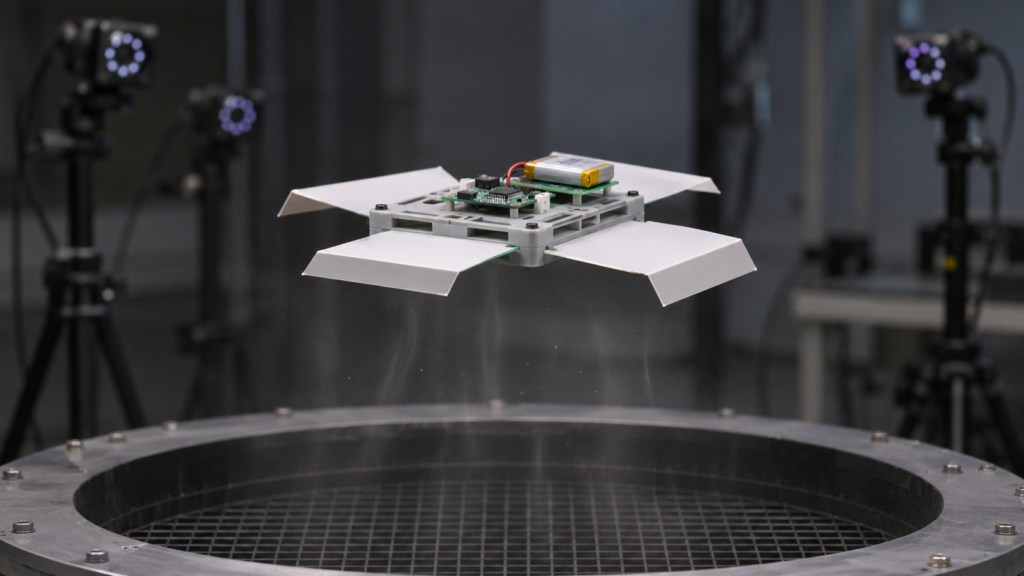
最初の平たい板の機体は、左右の傾きに対して不安定で、風洞の実験ではひっくり返ってしまった。そこでチームは、鳥が安定を保つ工夫にならって2か所を変えた。重心を板の面より約7cm 下げ、板の片側を42.5度折り曲げた。これで機体は、何もしなくても元の姿勢に戻ろうとする形になった。
直径1.2m の縦型の風洞で、秒速10m の上昇気流の中を飛ばすと、Floaty は目標の位置を中心に、一辺20cm の立方体の中にとどまって浮かび続けた。高さを波のように上下させる指示にも、横へ跳ぶ指示にも従い、細い棒で横から押しても元の位置に戻った。
効率の悪い力で、いちばん電気を使わない
ここが Floaty のいちばん面白いところだ。飛行機の翼は「揚力」で浮かぶ。空気の抵抗(抗力)で浮かぶやり方は、揚力に比べて効率が悪いとされてきた。Floaty はあえてその抗力だけを使って浮かぶ。それでも、電気の使い方では大きく勝る。
理由は、浮かぶための力を外の風が出しているからだ。機体の中のモーターは、板の角度を変えるためだけに動けばいい。板の回転軸は、風の力が集まる位置の近くに置かれていて、モーターにかかる負担も小さい。Floaty の電力は機体1kg あたり約10W で、論文はこれを小型の自動グライダーと同じくらいの水準だとしている。
チームは比べる実験もした。重さ950g の自作のクアッドコプターを同じ風洞の秒速約10m の上昇気流の上で飛ばすと、電力は止まった空気の中の半分ほどまで減った。それでも1kg あたり68W で、Floaty はその約7分の1だった。重さ27g の超小型ドローンは、上昇気流の中ではうまく制御できなかった。
どこで使えるのか
弱点もはっきりしている。Floaty は上昇気流がないと浮かべない。いまの大きさと重さのままで飛べるのは、秒速8〜11m の風の中だけで、それより強い風や弱い風には、機体の大きさや重さを変える必要がある。今回の実験は、空気の流れがそろった風洞の中で、機体の位置を外のカメラで測りながら行ったものだ。
チームが最初の使い道として挙げているのは、工場の煙突だ。煙突の中では、ガスが秒速10〜20m ほどで上へ流れている。Floaty なら、工場を動かしたまま煙突の内側を点検できるかもしれない。New Atlas によると、研究を率いた Michael Muehlebach は、気象観測用の気球の誘導や、大気圏に再突入するロケットの制御にも似た技術が使えるかもしれないと話している。
チームは今後、Floaty のような上昇気流に乗る仕組みと、プロペラなどの推進装置を組み合わせることを考えている。風がある場所では風に任せ、足りないときだけ自分の力で飛ぶ。鳥が昔からしていることを、機械がようやくまねし始めた。
関連する商品
この記事に関連する本や商品は、Amazon で探せます。
上のリンクから購入されると、このブログに紹介料が入ることがあります。
画像について
この記事の画像は AI(ChatGPT)で作った想像図で、ご自由にお使いいただけます。お使いになるときは、出典としてこの記事へのリンクを載せていただけるとうれしいです。
出典
- Elmkaiel, G., Schmitt, S., Muehlebach, M. (2026) Embodied intelligence for sustainable flight: a soaring robot with active morphological control. npj Robotics 4: 28. https://doi.org/10.1038/s44182-026-00086-z
- New Atlas(2026年11月15日)Kestrel-inspired flying robot rides updrafts using wing flaps https://newatlas.com/drones/floaty-flying-robot-updrafts/
コメント