この記事には広告(Amazon アソシエイトのリンク)を含みます。
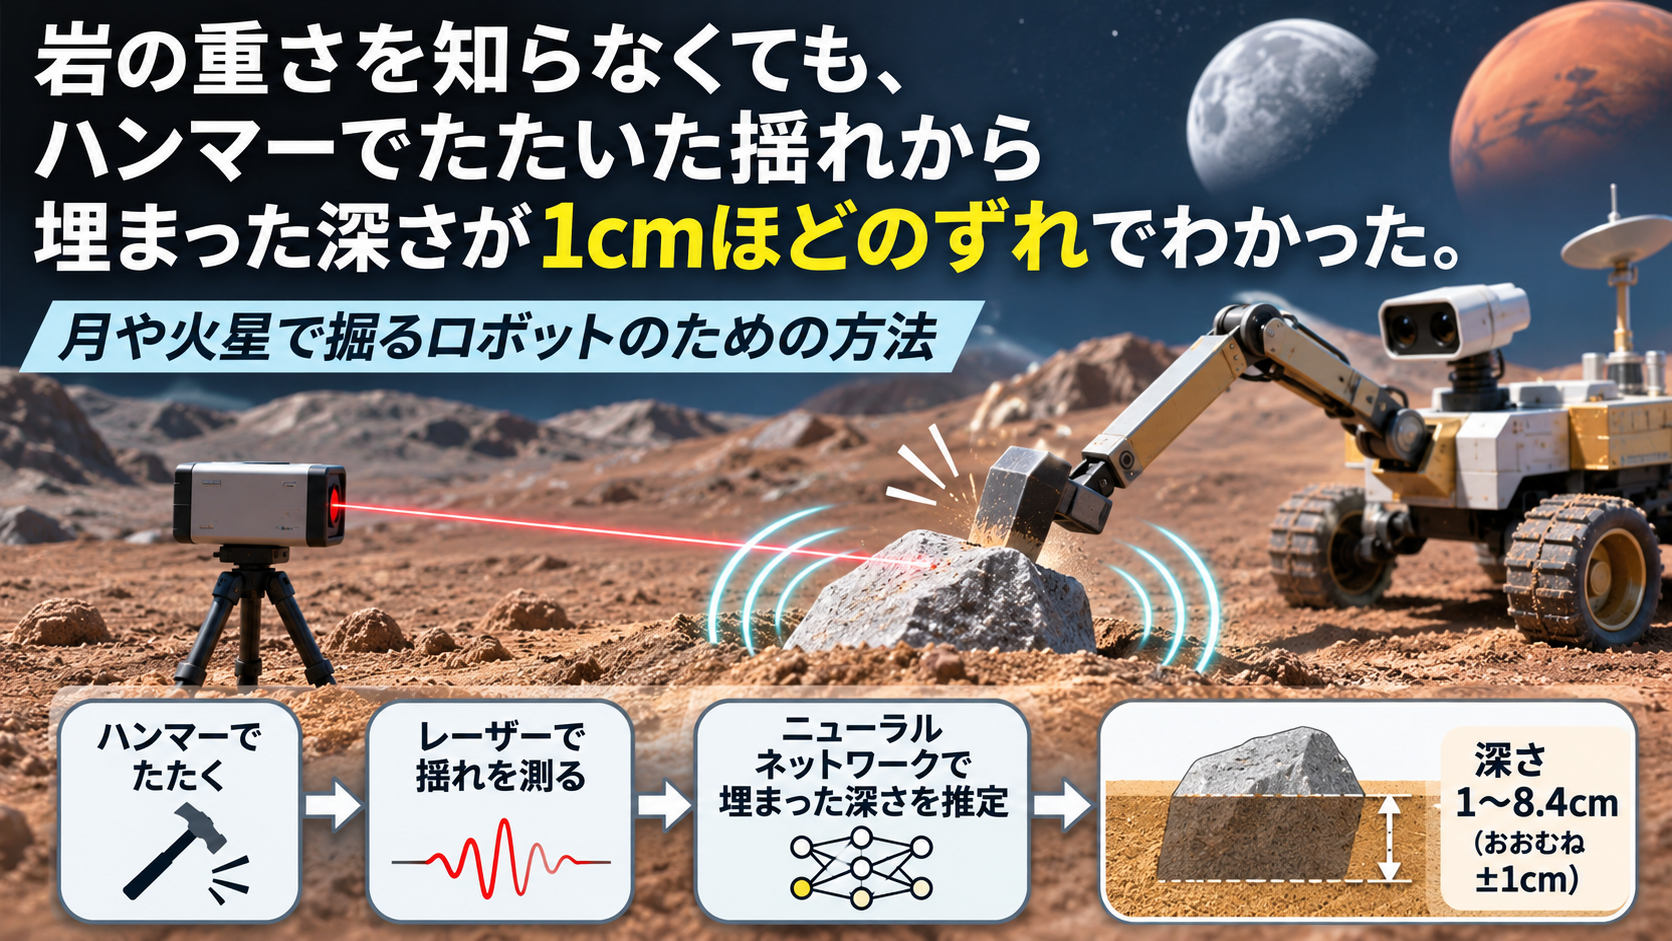
月や火星でロボットが地面を掘っていると、行く手に岩が顔を出していることがある。地表に乗っているだけの石なら、すくってどければ済む。ところが見えているのが大きな岩の頭だけで、本体が地中まで続いていたら、いくら掘っても動かない。電力の限られた探査ロボットにとって、動かせない岩を相手に力と道具をすり減らすのは大きな損になる。
バージニア工科大学(アメリカ)のチームが、この「岩がどこまで埋まっているか」を、ハンマーでたたいたときの揺れから見積もる方法を作った。論文は IEEE(米国電気電子学会)の学術誌 IEEE Sensors Journal の2026年11月号に載っている。
見えているのは岩の頭だけ
論文の筆頭著者は博士課程の学生のイーヤン・ルアン(Yiyan Ruan)さん、共著者は指導教員で機械工学の助教のエリック・コメンデラ(Erik Komendera)さん。コメンデラさんはかつて NASA のラングレー研究センターでエンジニアをしていた。大学の発表のなかで、コメンデラさんは「人なら岩を見て、乗っているだけか半分埋まっているか、1人で動かせるか道具が要るかを、さっと判断して試せる。ではロボットはどうやって判断するのか」と問題を立てている。
地面に埋まった岩をたたくと、岩は周りの土に支えられながら揺れる。この揺れを「ばねにつながれた重り」として扱い、揺れ方から埋まった深さを逆算する式は、これまでもあった。ただ、その式を使うには、岩の重さと土の硬さを先に知っておく必要がある。地中に続いている岩の重さは、掘り出してみないとわからない。知りたいことを知るために、それと同じくらい見えない値が要るわけだ。
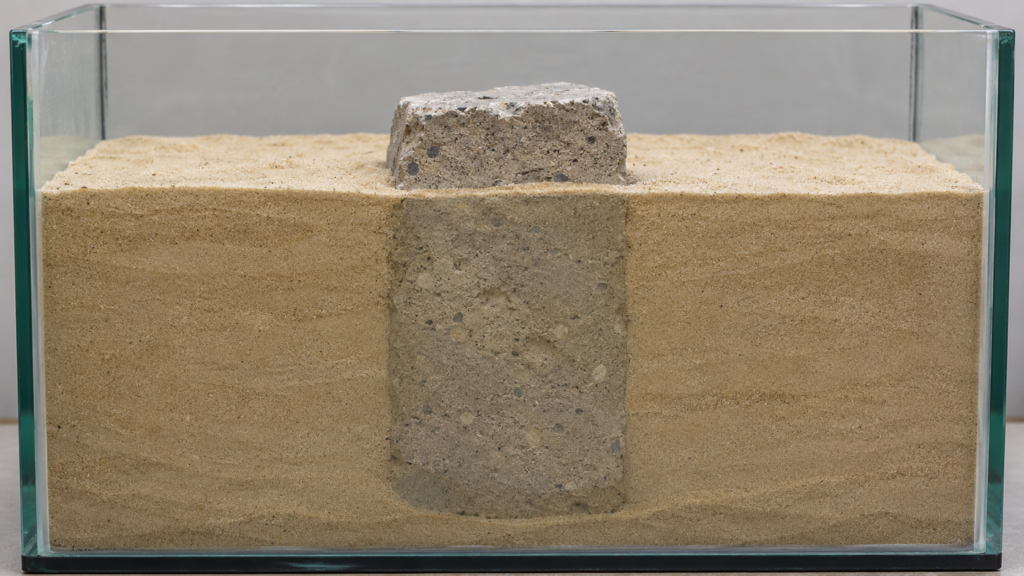
上の絵のように、地表からは岩の頭しか見えない。トンネルの壁をハンマーでたたき、音の違いで中の空洞を探す打音検査と同じで、たたいた反応から見えない部分を推し量るしかない。
ハンマーでたたき、レーザーで揺れを読む
チームは大きな砂箱を用意し、大きさも形も違う18個のコンクリートブロックを、それぞれ違う深さまで砂に埋めた。ブロックの密度は1立方センチメートルあたり1.92〜2.03グラムで、ほぼそろえてある。地表に出た部分を、たたいた力を記録できるハンマーでたたき、その揺れを「走査型レーザードップラー振動計」で測った。離れた場所から岩の表面にレーザーを当て、跳ね返ってきた光のわずかな周波数のずれから、表面が揺れる速さを読み取る装置だ。レーザーの当てる位置を動かせるので、岩に触れずに、高さを変えた何か所もの揺れを測れる。
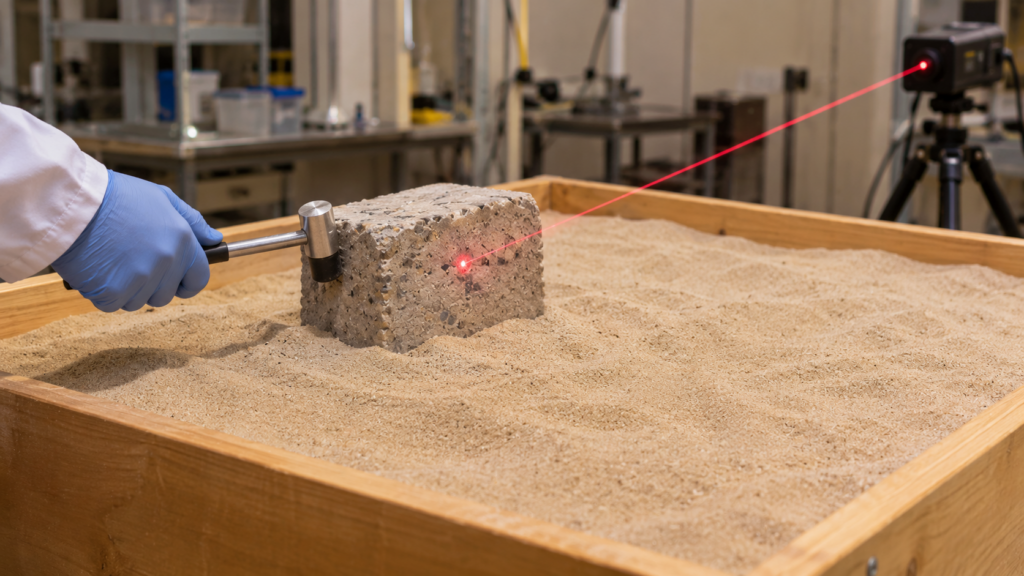
測った揺れからは、どの周波数でよく響くか、揺れがどれだけ早く収まるか、岩の上のほうと下のほうで揺れの大きさがどう変わるか、といった性質を取り出した。これに地表に見えている部分の形を加えた11の数値を、ニューラルネットワーク(データから関係を学ぶAIの仕組み)に渡して、埋まった深さを答えさせる。岩の重さ、仮定した密度、別に測った土の性質は、入力に使っていない。ネットワークは、中間の層が2つしかない小さなものだ。
測定は全部で204回。試し方は厳しめにしてある。18個のうち1個を外し、残りの17個のデータで学ばせてから、外した1個の深さを当てさせる。これを18個すべてで繰り返した。答えを覚えてしまったブロックで成績を測ることにはならず、初めて見る岩にどれだけ通用するかがわかる。
重さを教えた式より、重さを知らないAIのほうが当たった
ブロックの埋まった深さは1〜8.4センチメートル。ネットワークの見積もりは、どの深さでもおおむね1センチメートルほどのずれに収まり、ずれの大きさを平均的に表す値(二乗平均平方根誤差)は0.94センチメートルだった。深めに出るずれと浅めに出るずれを足し合わせると平均で+0.01センチメートルで、どちらかに偏る癖はほとんどない。学習の出だしの条件を変えて20回やり直したなかで、いちばん大きく外れたのは3.0センチメートルだった。
ずれを深さに対する割合で見ると、平均25.1%になる。浅いブロックでは1センチメートルのずれでも割合が大きくなるので、この数字はセンチメートルで見たときより見劣りする。
おもしろいのは比べた相手だ。チームは従来の「ばねと重り」の式にも同じ深さを解かせた。しかもその式には、ネットワークには渡さなかった本当のブロックの重さを与え、条件に合わせて調整したうえで使った。それでも平均の外れは45.9%で、重さを知らないネットワークの25.1%に届かなかった。
ルアンさんは大学の発表で、揺れ方は岩の形や土の支え方に左右されるので、深さを揺れから見積もるのは一筋縄ではいかない、と話している。響きやすい周波数、揺れの収まり方、高さによる揺れの違い、見えている形という複数の手がかりを組み合わせ、単純な式では扱いきれない影響をデータから学ばせた形になる。著者らは、重さを使わずにデータから深さを見積もり、学習に使っていない岩で確かめた方法としては、自分たちの知る限りこれが初めてだとしている。
砂箱のコンクリートから、月の岩へ
結果はまだ実験室の中のものだ。使ったのは密度のそろったコンクリートブロックで、砂の条件は1種類だけ、深さも10センチメートルに満たない。月や火星の細かい砂、密度も形もばらばらな自然の岩、もっと深く埋まった大岩で同じように当たるかは、試されていない。チームは今後も地上でデータを増やし、方法を確かめていくとしている。
地上での使い道として、チームは崩れそうな岩場の調査や地下の空洞の測定、災害のあとの片付けや建設現場で、地中に何がどこまで埋まっているかを知る用途を挙げている。どれも「掘る前に、掘る価値があるかを知りたい」という点では、月や火星のロボットと同じ悩みを抱えている。たたいて、測って、見積もる。人が経験でやってきた判断の一部をロボットに任せるには、次は本物の砂と岩でどこまで通用するかを確かめる段階になる。
関連する商品
この記事に関連する本や商品は、Amazon で探せます。
上のリンクから購入されると、このブログに紹介料が入ることがあります。
画像について
この記事の画像は AI(ChatGPT)で作った想像図で、ご自由にお使いいただけます。お使いになるときは、出典としてこの記事へのリンクを載せていただけるとうれしいです。
出典
- Ruan, Y. & Komendera, E. (2026) Burial Depth Estimation for Partially Embedded Rocks Using Scanning Laser Doppler Vibrometry and Neural Networks. IEEE Sensors Journal 26(21), 33392–33402. https://doi.org/10.1109/JSEN.2026.3733381
- Virginia Tech News(2026年10月29日)Using vibrations to reveal what lies beneath other planets’ surfaces https://news.vt.edu/articles/2026/11/eng-me-komendera-depth-estimation-vibration-lunar-missions.html
- Universe Today(2026年11月9日)Using Vibrations and AI, Future Robotic Missions Could Handle Buried Rocks Autonomously https://www.universetoday.com/articles/virginia-tech-researchers-use-vibrations-and-ai-to-estimate-depth-of-buried-objects-for-future-lunar
コメント