この記事には広告(Amazon アソシエイトのリンク)を含みます。
目の見えない人、見えにくい人が外を一人で歩くとき、必要なものは大きく3つあります。どこで曲がるかを教えてくれる案内、歩道からそれずに進むための手がかり、そして前にある障害物を知らせる仕組みです。白杖は足元と近くの障害物を教えてくれますが、知らない道を案内してはくれません。盲導犬も同じです。スマートフォンの地図アプリは曲がり角を教えてくれますが、GPS の位置の誤差は数 m あり、歩道の上を安全に歩くには粗すぎます。3つ全部をそろえた道具は、高価な専用機を除けばほとんどありませんでした。
米ハーバード大学の工学部(SEAS)のチームが2026年8月に発表したアプリ「Mobilio」は、この3つを、持っているスマートフォン1台でまかなおうというものです。14人の視覚障害のある参加者で試したところ、白杖と Mobilio を使った場合は、白杖と Google マップを使った場合より、決まった道を13%速く歩き通し、人に助けを求める回数が72%減りました。
まず112人に「何が要るか」を聞いた
開発を主導したのは博士課程の Raymond Liu と、生体工学の助教 Patrick Slade です。チームは設計の前に、全盲または弱視の112人に聞き取りをしました。そこで挙がった3つの条件が、冒頭に書いた「曲がり角の案内」「道に沿った連続的な誘導」「障害物の検知と回避」です。回答者は装置が小さく軽いこと、安価であることも求めていました。
そこでチームは、新しい機器を作らず、スマートフォンに入っているものだけで組み立てる方針を取りました。使うのはカメラ、GPS、動きと向きを測る慣性センサー、そして機種によっては付いている LiDAR(光で距離を測るセンサー)です。実験では iPhone 12 Pro を胸に装着し、耳をふさがない開放型のイヤホンで音の案内を聞き、白杖はふだんどおり持ちます。計算はすべてスマートフォンの中で行い、クラウドには送りません。
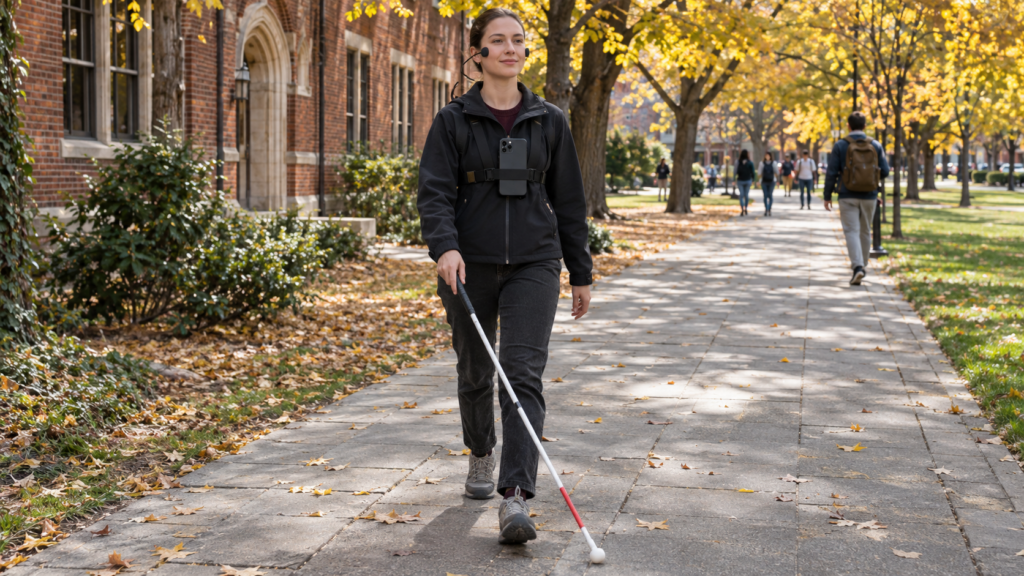
歩行者の目線で学習させた画像認識
技術の中心は、カメラの映像から「どこが歩道で、どこが横断歩道で、どこが車道か」をリアルタイムに塗り分ける画像認識モデルです。この種のモデルは自動運転の研究で発達しましたが、学習に使う画像は車のフロントガラスの高さから撮ったものです。チームは歩道を歩く人の目線で撮った画像でモデルを学習させ、スマートフォンの処理能力でも動く大きさに収めました。Liu は、歩道や屋外を歩く人の視点から集めたデータがもっと必要だと言います。
この塗り分けの結果と、カメラと慣性センサーから推定した自分の動きを組み合わせて、歩ける範囲の2次元の地図をその場で作ります。障害物は、カメラの奥行き情報と LiDAR から3次元の占有地図を作って検出します。Slade はこの仕組みを、スマートフォンのセンサーと GPS と本人の動きから「小さな自動運転車の経路計画」をその人のために作るようなものだと説明しています。
案内は、方向のある音で行います。進むべき向きから聞こえてくるように調整したビープ音を一定の間隔で鳴らし、左に曲がるべきときは左の耳で強く聞こえる。この音の鳴り方には調整できる値が3つあり、参加者ごとに合わせました。聞き取りで分かったとおり、視覚障害は種類も程度も人によって大きく違うので、同じ音の案内が全員に合うとは限らないからです。
Google マップより速く、人の案内には及ばない
本番の実験は、人も車も通り、近くで工事や芝刈りの音がする大学周辺の150m の道で行いました。参加者14人が白杖を持って、3つの条件でこの道を歩きます。人の案内役が口頭で曲がり角を教える条件、Mobilio の条件、Google マップの条件です。順番は入れ替え、出発点と終点も毎回交代して、道順を覚えてしまわないようにしました。参加者が助けを求めたり、10秒止まったり、10秒間違った方向へ歩いたりしたときは口頭で修正し、その回数を数えています。
結果は、Mobilio では Google マップより修正の回数が72%少なく、歩き通す時間は13%短くなりました。人の案内と比べると、修正の回数は同じ程度で、時間は人の案内のほうが13%短い。つまり Mobilio は、道をそれない点では人の案内に並び、速さでは人の案内と Google マップの中間でした。参加者の一人は、Google マップでは砂利道が正しいルートだと信じられなかったが、ビープ音が鳴り続けることで道の真ん中にいられた、と答えています。
障害物の回避は別の試験で測りました。幅1.8m、長さ4.2m の段ボールの通路に、幅0.85m の障害物を左右に1つずつ無作為な位置に置き、通り抜けてもらいます。ここでは白杖と Mobilio を使うと、白杖と Google マップを使うより、障害物や壁に触れる回数が41%減りました。報道では「屋内の衝突が41%減」と書かれることがありますが、これは実際の建物の中ではなく、この通路での結果です。
使い勝手の評価も取っています。標準的な使いやすさの尺度で平均79点(多数の調査を集めた分布の上位16%)、作業の負担感を測る尺度では白杖だけの場合とほぼ同じで、Google マップより軽いという結果でした。
専用機ではなく、ポケットの中の道具で
Liu の兄は全盲で、Liu は当事者に実際に使ってもらう検証を欠かさなかったと言います。人がどう反応するかは予測できず、視覚障害はとくに幅の広い障害だから、というのが理由です。チームは次に、日常の習慣や好みにどこまで合わせられるかを、もっと実際の生活に近い環境で試す計画です。
論文自身が挙げる限界もあります。画像認識は、車道と見分けがつきにくい歩道や、桟橋のような「歩道ではないが歩ける場所」、白線の消えかけた横断歩道、雪で地面が隠れた状況では性能が落ちます。参加者は14人で、試験は一つの道と一つの通路です。
それでも、この研究の意味は数字そのものより設計の出発点にあります。専用の機器を買わせるのではなく、すでに多くの人のポケットにあるスマートフォンで、3つの条件を同時に満たす。Google マップが視覚障害のある人の歩行には精度不足だという前提を正面から認め、その穴をカメラと計算で埋める。聞き取りから始めて当事者と一緒に試す進め方も含めて、こういう道具の作り方の一例として読める研究です。
関連する商品
この記事に関連する本や商品は、Amazon で探せます。
上のリンクから購入されると、このブログに紹介料が入ることがあります。
画像について
この記事の画像は AI(ChatGPT)で作った想像図で、ご自由にお使いいただけます。お使いになるときは、出典としてこの記事へのリンクを載せていただけるとうれしいです。
出典
- Liu, R., Slade, P. (2026) “Improving outdoor navigation for people with blindness using an AI-driven smartphone application and personalized audio guidance” Nature Biomedical Engineering. https://doi.org/10.1038/s41551-026-01772-x(著者版プレプリント:arXiv:2605.29120)
- Harvard SEAS “A Smartphone Navigation App for People with Blindness and Low Vision” https://seas.harvard.edu/news/smartphone-navigation-app-people-blindness-and-low-vision
- New Atlas “Harvard smartphone app guides the blind faster, with fewer collisions”(2026年11月1日)https://newatlas.com/good-thinking/mobilio-blind-smartphone-app/
コメント