この記事には広告(Amazon アソシエイトのリンク)を含みます。
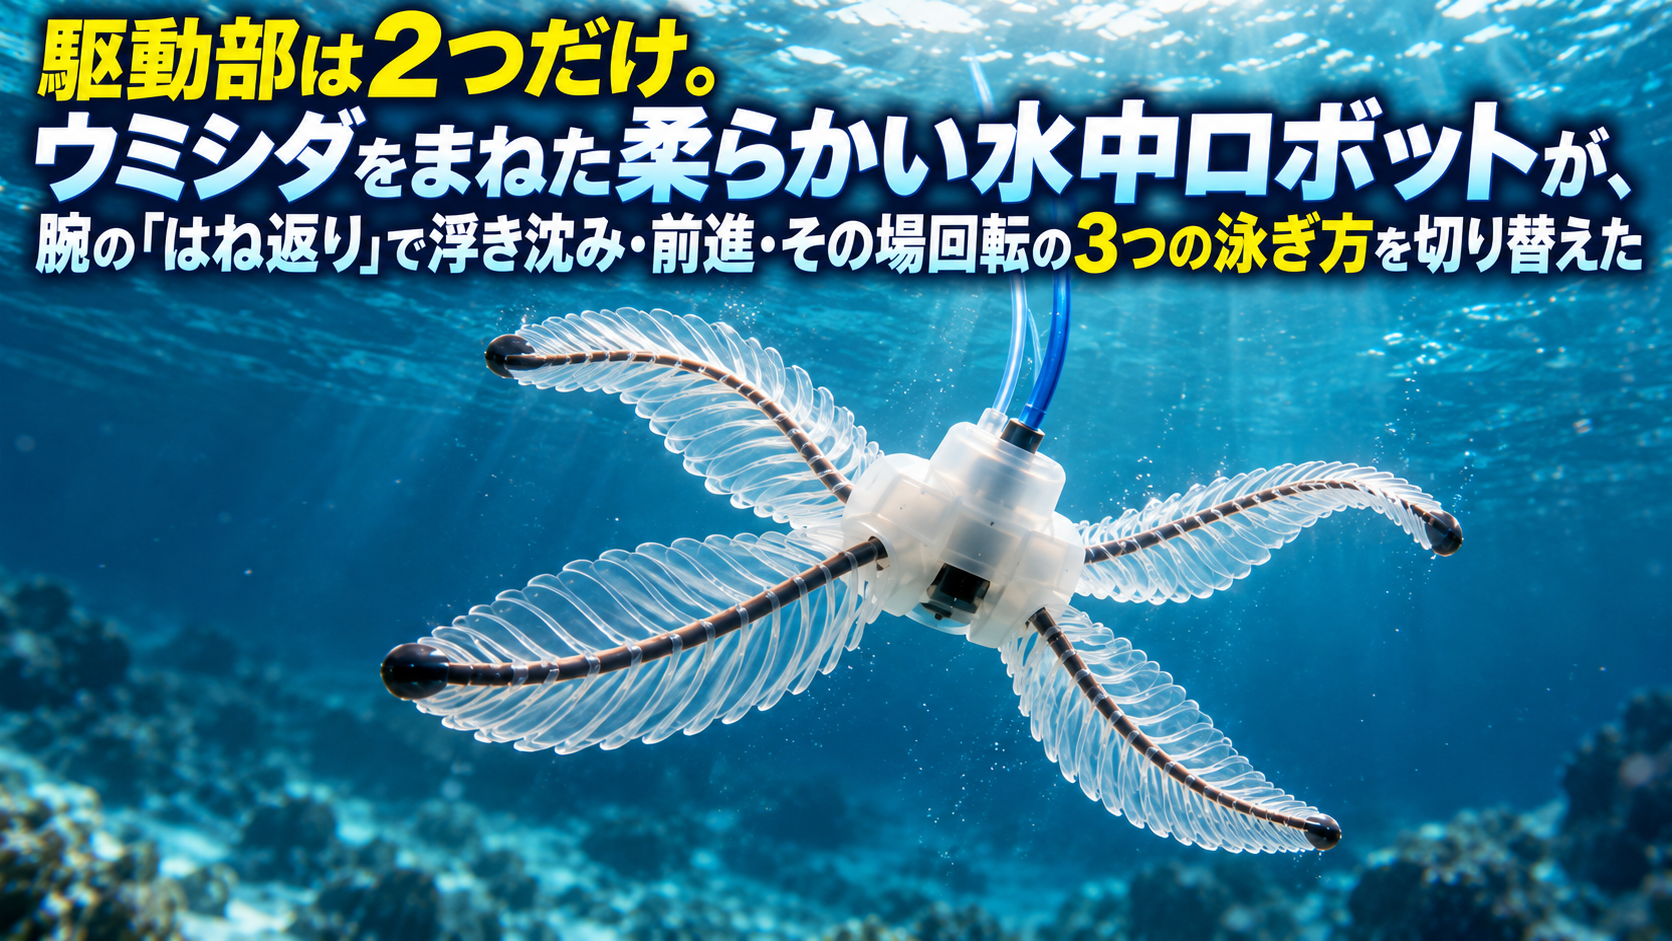
水中ロボットに「浮いて、沈んで、前に進んで、その場で向きを変える」をさせようとすると、ふつうは動かす部品がたくさん要ります。たとえばマグロをまねたロボットは、推進・ピッチ(上下の傾き)・浮力の制御に6つの独立した入力を使っています。部品が増えれば、構造も制御も複雑になり、効率は落ちます。ノースカロライナ州立大学の Haitao Qing と Jie Yin らの研究グループは、空気で動かすアクチュエーター(駆動部)をたった2つにして、この全部をやる柔らかいロボットを作りました。手本にしたのはウミシダです。論文は2026年10月9日に Science Advances に載りました。
ウミシダという手本
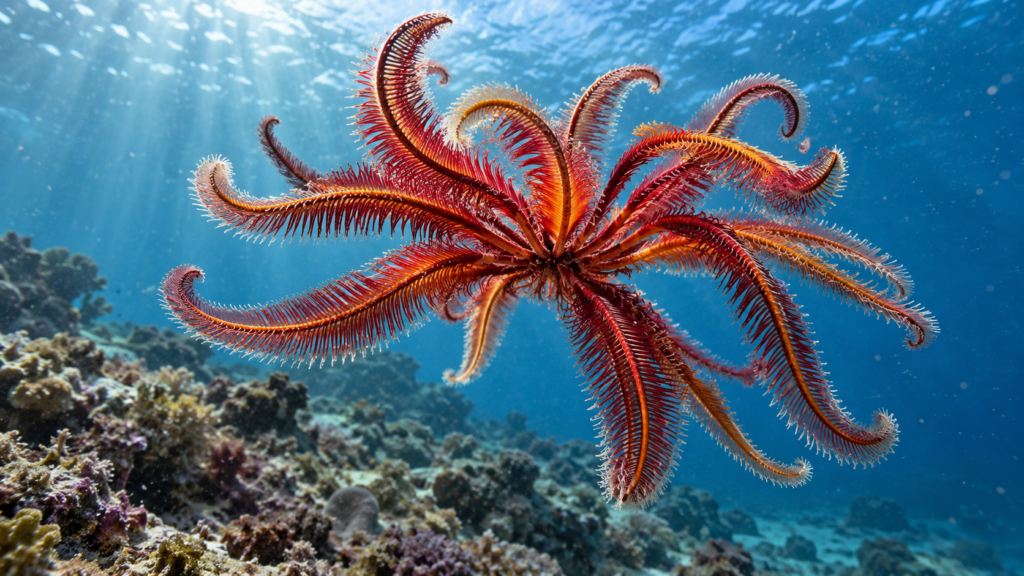
ウミシダは、ウニやヒトデと同じ棘皮動物(きょくひどうぶつ)の仲間で、羽のような腕を何本も広げた姿をしています。海底の岩につかまって暮らしますが、必要なら泳ぎます。腕をそろえて打ち下ろせばクラゲのように上へ進み、腕の動かし方を左右で変えれば魚のように方向を変え、腕を順番に動かせばその場で体を回せます。体長およそ35センチの個体で、上向きに毎秒0.15体長、横向きに毎秒0.19体長ほどで泳ぐことが知られています。腕という同じ部品の繰り返しで、これだけ多様な動きを出しているのが特徴です。
腕に「はね返り」を仕込む
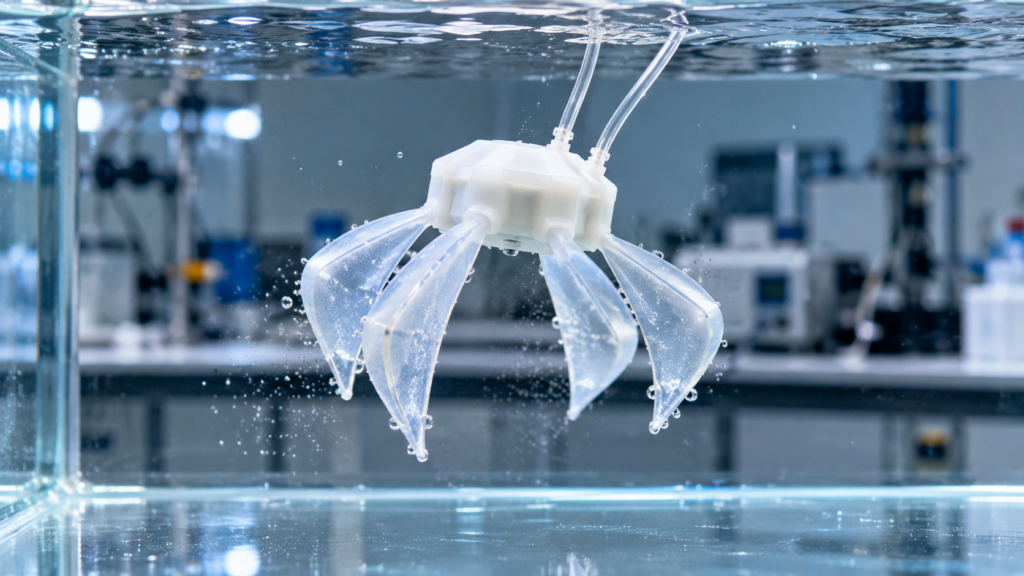
ロボットの本体は、直径55ミリメートルの八角形をしたシリコーンゴム(Ecoflex 00-50)のブロックです。中に左右2本の空気の通り道があり、片方に空気を入れると本体がその側へ曲がり、両方に入れると全体が下向きに曲がります。これが2つの入力です。本体の周りには、三角形のリボンのような柔らかい腕が4本、対称に付いています。
肝心なのは、この腕のつくりです。腕は細い帯を曲げて組んであり、押されると途中まではこらえて、ある点を越えると一気に反対側へ「パチン」と跳ねます。定規を両端から押して反らせ、さらに押すと急に裏返るのと同じ現象で、スナップスルー(飛び移り)と呼ばれます。研究グループは腕の中央の帯の中点を切って、跳ねたあと自然に元へ戻る「一方向だけ安定」な状態(単安定)に調整しました。本体が曲がって腕を押すと、腕は勢いよく打ち下ろされます。空気を抜くと、腕は自分の弾力で元の位置へ跳ね戻ります。空気を入れる・抜くの1往復で、腕は速い下ろしと戻しを1回ずつこなします。モーターも、腕ごとの駆動部も要りません。研究グループはこれを「機械的な知能」と呼んでいます。動きの複雑さを、制御ではなく構造に持たせるという意味です。
2つの入力で3つの泳ぎ方
2本の空気の通り道をどう使うかで、泳ぎ方が切り替わります。
- クラゲ型:両方に同時に空気を出し入れすると、4本の腕がそろって打ち下ろされ、ロボットは上へ進みます。毎秒4回の速さで、毎秒1.64体長(約9センチ)に達しました。クラゲをまねた従来のソフトロボットの多くは毎秒0.1〜0.4体長なので、かなり速い部類です。出し入れをゆっくりにすると、沈む力と釣り合ってその場に浮かびます(ホバリング)。止めると、水よりわずかに重いので毎秒約32ミリメートルで沈んでいきます。
- 魚型:片方だけに空気を出し入れすると、本体が片側に傾いて腕の動きが左右で非対称になり、前へ進みます。毎秒4回で毎秒0.8体長(約44ミリメートル)、体は48度ほど傾いて進みました。
- ローター型:左右に交互に空気を入れると、本体がよじれて、ロボットは縦の軸のまわりに回ります。毎秒90度、つまり4秒で1回転です。ある速さ(毎秒約1.2回)では浮力が釣り合い、回りながらその場に浮かんでいられます。
この3つをつないで、上がる・左へ曲がる・浮かぶ・下がる、という経路を1サイクルで泳がせることもできました。粒子を混ぜた水の流れを撮影する方法(PIV)とコンピューターによる流体の計算で、クラゲ型では星形の渦の輪が連なって推進力を生み、ほかの型でも異なる渦の構造が推力や回転の力を作っていることが確かめられています。
マンタのロボットの弱点を補う
同じ研究室は数年前、マンタ(オニイトマキエイ)をまねた柔らかいロボットを作っています。こちらは速く泳げましたが、上下の操作や、その場で向きを変えることが苦手でした。ウミシダ型はそこを補った設計です。Yin は、ふつうなら少なくとも6つの駆動部が要る動きを2つで実現したこと、それが「機械的な知能でより効率のよい設計を作る例」であることを、大学の発表で強調しています。
論文では応用の実演もしています。本体に柔らかい磁石やフックを付けて、水底のさびた金属片やプラスチックのごみを拾う。2台で協力して物を運ぶ。小型カメラを載せて、狭い水域の様子を見に行く。いずれも実験水槽の中での試みで、流れや障害物のある実際の水域での性能はこれからです。空気は細いチューブで外から送っているので、今のところロボット単体で泳ぎ回るわけでもありません。
それでも、「部品を減らし、形に仕事をさせる」という方針が、泳ぐ速さと3次元の動きやすさを両立させた点は、ソフトロボットの設計の考え方として参考になるものです。研究資金は米国国立科学財団(NSF)と海軍研究局(ONR)などから出ています。
関連する商品
この記事に関連する本や商品は、Amazon で探せます。
上のリンクから購入されると、このブログに紹介料が入ることがあります。
画像について
この記事の画像は AI(ChatGPT)で作った想像図で、ご自由にお使いいただけます。お使いになるときは、出典としてこの記事へのリンクを載せていただけるとうれしいです。
出典
- Qing, H., Zhu, Y., Guo, J., Zhou, C., Sun, H., Dong, H., Quinn, D., Yin, J. (2026) “Minimal-actuation feather star–inspired soft swimmers for multimodal 3D maneuverability” Science Advances 12(41)
- 同論文の全文(Europe PMC)
- ノースカロライナ州立大学の発表(2026年10月)
- Subaquatic robot leverages biomimetics for natural movement(New Atlas、2026年10月25日)
コメント