この記事には広告(Amazon アソシエイトのリンク)を含みます。
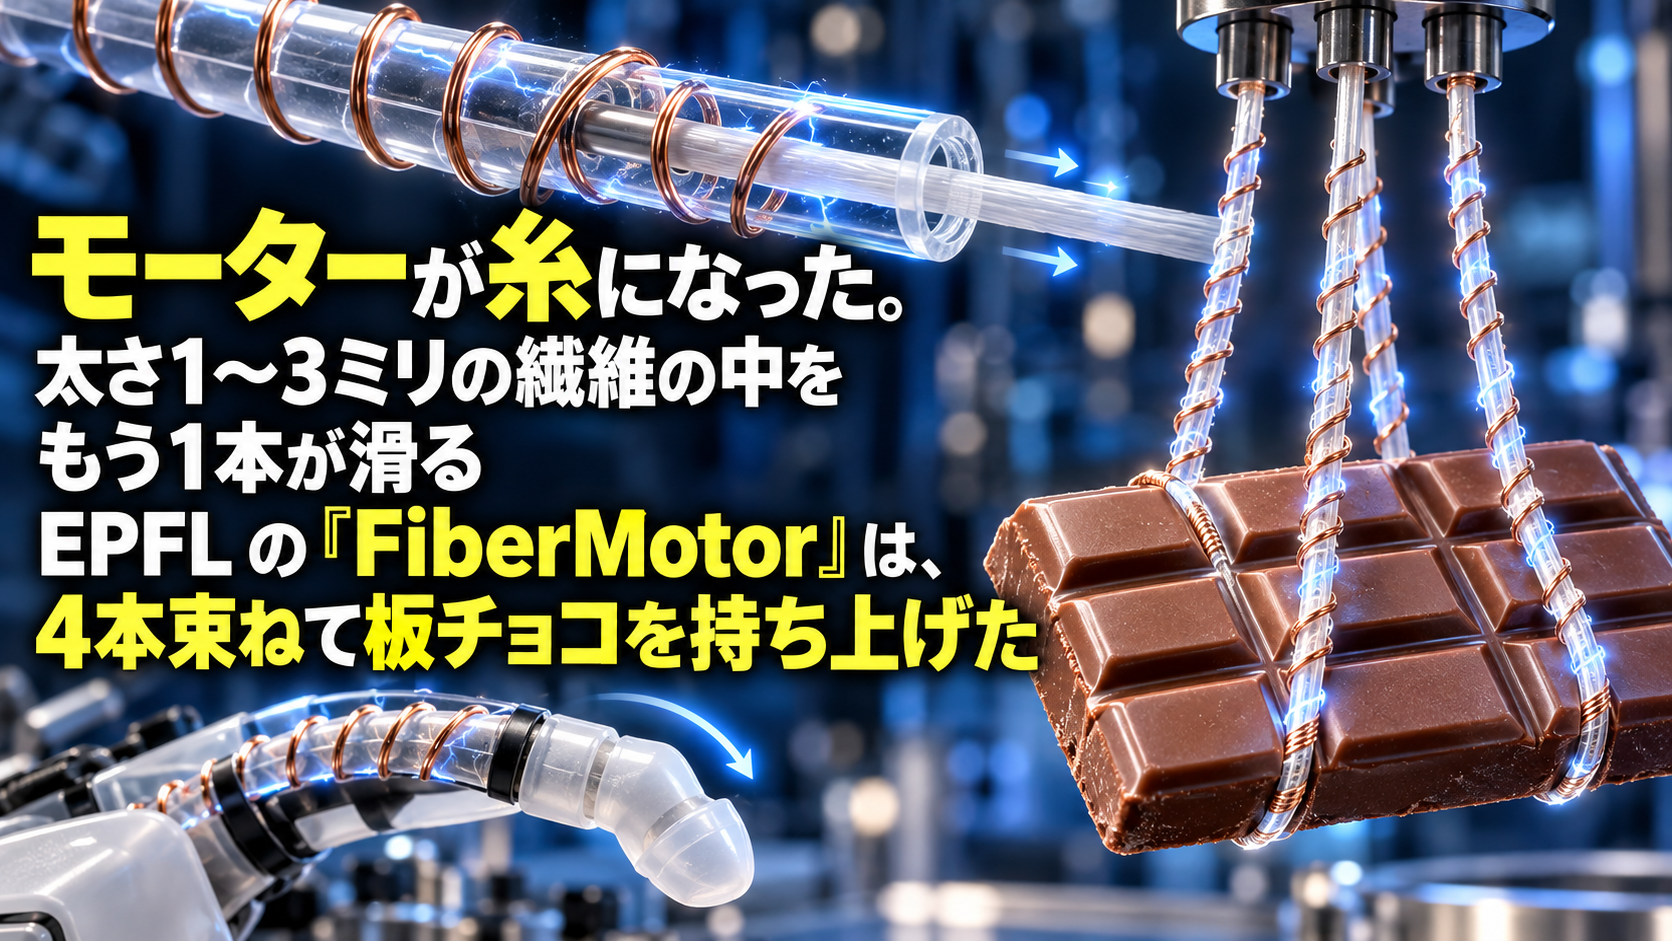
モーターは、硬くて重い塊です。小さくしても、磁石と銅線とギアを詰めた金属の筒であることは変わりません。体に着ける補助装置や柔らかいロボットを作る人たちが長く困ってきたのは、この塊をどこに置くかでした。スイス連邦工科大学ローザンヌ校(EPFL)ソフト・トランスデューサー研究室のSylvain SchallerさんとHerbert Sheaさんは、太さ1〜3ミリの糸の形をしたモーターを作り、2026年9月の Advanced Materials に報告しました。糸そのものが伸び縮みするのではなく、糸の中でもう1本の糸が滑って動きます。
人工筋肉でも、ふつうのモーターでもない
柔らかい動きを作る部品としては、電気や熱で縮む「人工筋肉」の研究が盛んです。ただ人工筋肉は、縮める距離が材料の長さの何割かまでと決まっていて、長く動かそうとすると力が落ちる、力を出そうとすると動く距離が短くなる、という両立しにくい関係があります。一方、ふつうの電磁モーターは強くて速いけれど、硬く、重く、永久磁石と発熱が避けられません。
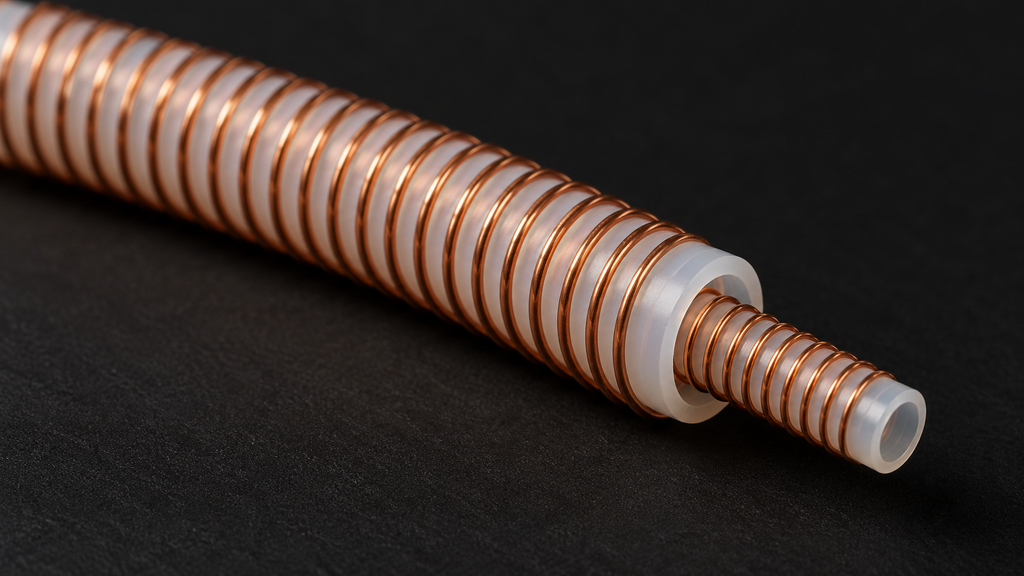
FiberMotorと名づけられた今回の装置は、そのどちらでもありません。構造は、太さの違う中空のポリマー繊維を2本、同じ軸で重ねただけです。外側の繊維と内側の繊維のそれぞれに、髪の毛より少し太い程度の絶縁した銅線をらせん状にきっちり巻きつけ、これを電極にします。電極に電圧をかけると、内側と外側の電極のあいだに静電気の引力が働き、らせんの山どうしが引き合って次の位置に進む。これを繰り返すと、内側の繊維が外側の繊維の中を一歩ずつ滑っていきます。望遠鏡の筒を伸ばすのに近い動きです。
糸の長さぶんだけ動く
この仕組みの利点は、動く距離が材料の伸び縮みで決まらないことです。内側の繊維は外側の繊維の長さぶんだけ移動できるので、長い糸を使えばそれだけ長く動きます。しかも、動く距離に関係なく力は一定です。電圧の向きを変えれば逆方向にも動き、音はしません。磁石を使わないので軽く、電流で熱くなる部分もありません。
もうひとつの特徴が、外から押されたときの振る舞いです。ギアや変速機を持つモーターは、外から力を加えても動かずに踏ん張ります。FiberMotorにはギアがないので、外から押せば内側の繊維はそのまま滑ります。体に着ける装置では、装置の動きと人の動きが食い違ったときに、装置が人を無理に引っぱらないことが安全につながります。研究室はこの性質を、人とロボットが安全に触れ合うための鍵だと説明しています。
4本束ねて、板チョコを持ち上げた
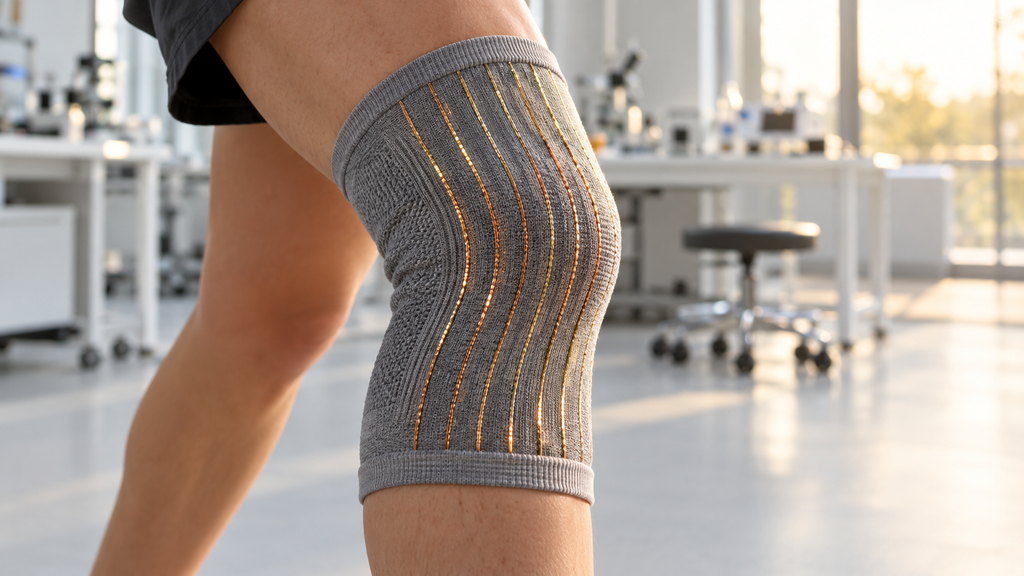
実験室の試験では、1本のFiberMotorが約75グラムの静止した荷重を支えました。4本を束ねると、46グラムの板チョコを持ち上げ、腱で引いて曲げる方式のロボットの指を動かしています。束ねる本数を増やせば、それだけ大きな力を出せる設計です。研究室は、ひざの形に合わせた布地に複数のモーターを分散して縫い込んだ試作品も作っています。1か所に大きなモーターを置くのではなく、布の中に細い動力を何本も通す、という発想です。
この研究室は2023年に、布に縫い込める繊維型のポンプを発表していて、FiberMotorはその延長線上にあります。Sheaさんは「糸の形をした、滑るモーターはこれが初めてだ」と話しています。
服に縫い込む動力へ
想定している用途は、歩行を助ける柔らかいエクソスーツ、仮想現実で触った感触を返すウェアラブル装置、軽い義手や義足などです。いまの試作品で公表されている数字は荷重と持ち上げた重さまでで、動く速さや駆動電圧、耐久性は論文で確かめる必要があります。研究室は次の課題として、電極をさらに細くして大部分を絶縁体で作ること、着ている人の姿勢や動きを読み取って動きを合わせる仕組みを組み込むことを挙げています。Schallerさんは、この技術を実用化するスタートアップElecsyorを立ち上げました。研究費はスイス国立科学財団とノボ・ノルディスク財団から出ています。
関連する商品
この記事に関連する本や商品は、Amazon で探せます。
上のリンクから購入されると、このブログに紹介料が入ることがあります。
出典
- Schaller, S., Shea, H. (2026) “Fiber-Format Flexible Linear Electrostatic Motors.” Advanced Materials. https://doi.org/10.1002/adma.75156(オープンアクセス)
- EPFL “Researchers design a motor that looks like a thread”(2026年10月7日)https://actu.epfl.ch/news/researchers-design-a-motor-that-looks-like-a-threa/
- New Atlas “Impossibly tiny Swiss motor looks like anything but”(2026年10月11日)https://newatlas.com/robotics/fibermotor-flexible-motor/
コメント