この記事には広告(Amazon アソシエイトのリンク)を含みます。
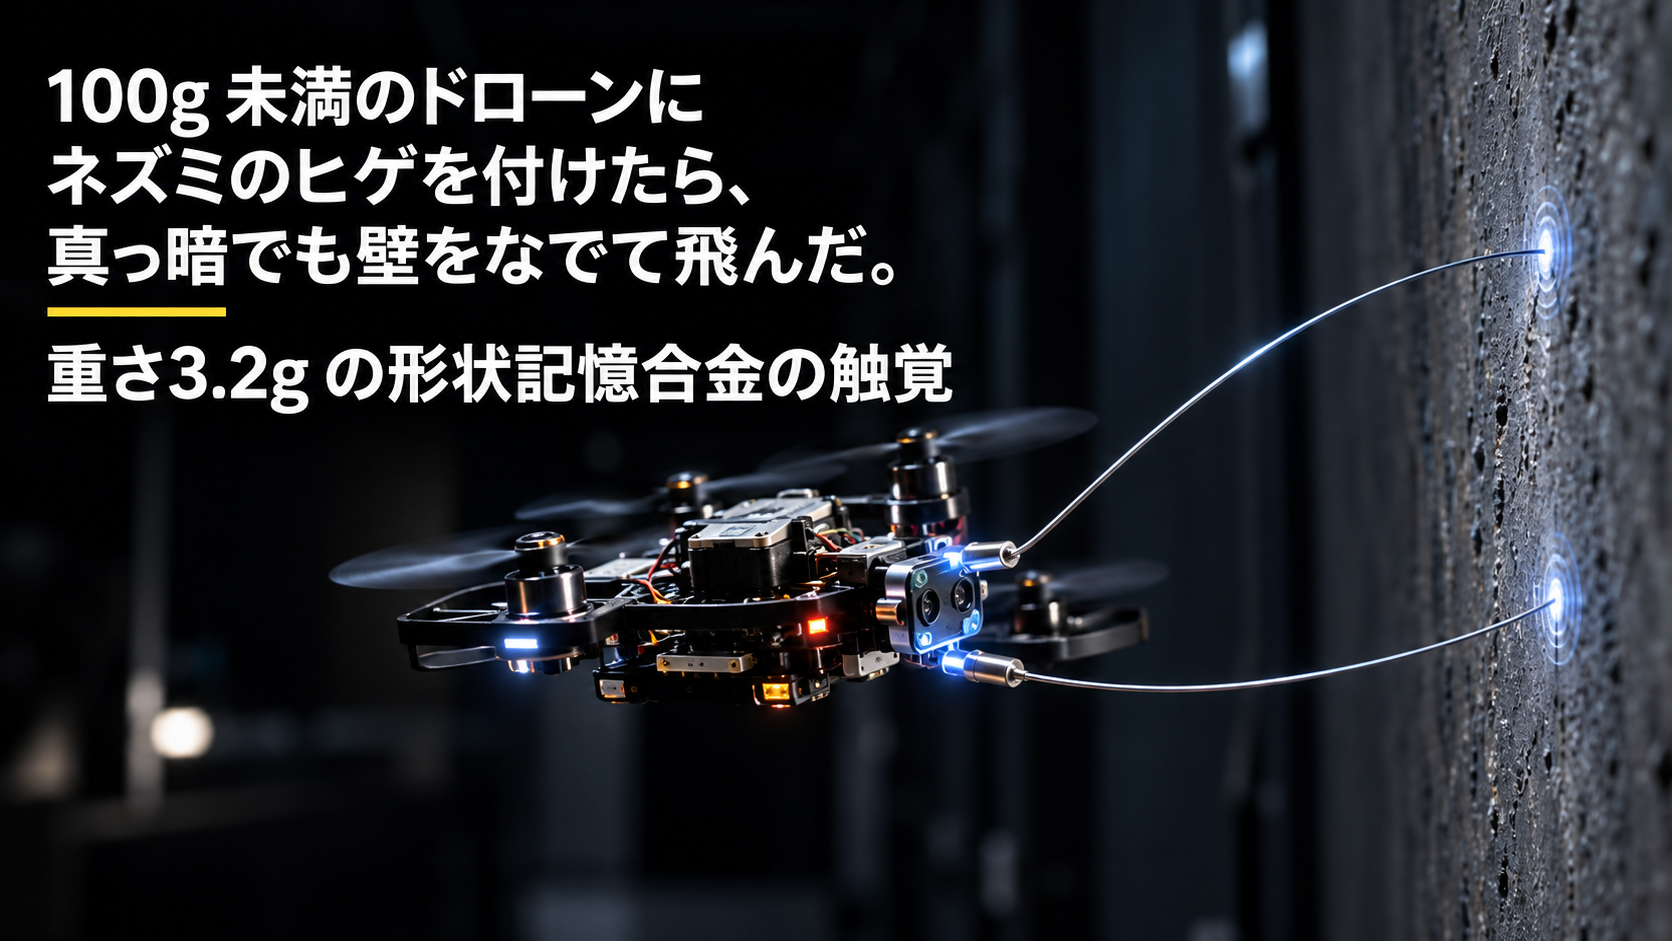
ネズミは真っ暗な下水道や壁の中をすいすい走ります。目で見ているのではなく、顔のヒゲで周りを探っているからです。ヒゲは物に触れる前の空気の流れや振動まで拾い、触れればその位置をすぐに伝えます。オランダ・デルフト工科大学の Chaoxiang Ye さん、Guido de Croon さん、Salua Hamaza さんは、このヒゲを100g に満たない小型ドローンに取りつけ、見るのではなく触って飛ぶ「触覚飛行」ができることを Nature Communications に報告しました。暗闇でも、煙の中でも、壁をなでながら進めます。
小さすぎてカメラが積めない
ドローンは今やカメラや LiDAR(レーザーで距離を測るセンサー)を積んで、障害物をうまく避けて飛びます。問題は小さな機体です。100g を切るようなドローンでは、重さと電力の制約が厳しく、ふつうの視覚センサーとそれを処理する計算機を積むのが難しくなります。小さいからこそ入れる場所(崩れた建物のすき間、配管、暗い坑道)ほど、見えないという弱点が効いてきます。
そこで研究チームは、見るための装置を軽くするのではなく、別の感覚に乗り換えました。動物のヒゲのように、軽くて、反応が速くて、電力をほとんど食わない触覚です。
3.2g の人工のヒゲ
作ったヒゲは、ニチノールという形状記憶のニッケル・チタン合金の細い線です。長さは200mm、重さは根元の部品まで含めて3.2g しかありません。根元には小型の気圧センサーを3つ置いてあり、ヒゲが物に触れてたわむと、根元にかかる圧力の変化として読み取れます。3つのセンサーの値の組み合わせから、ヒゲのどこに、どれくらい深く物が当たっているかを、2ミリ秒以内に、ミリ単位の精度で割り出します。このヒゲを2本、機体の前に突き出すように取りつけました。
ただ、ドローンは自分がプロペラで風と振動を作る機械です。気圧センサーでそのすぐそばの接触を測るには、自分が出す風の揺らぎと本物の接触を分けなければなりません。チームは、センサーのノイズや、長く押しつけているときのドリフト(値のずれ)を補正する処理を組み、機体に載っているメモリ192KB のマイクロコントローラーだけで動かしました。外の計算機に頼らず、触覚の処理も飛行の制御も機上で完結します。
壁をなでて進む、ガラスの部屋を探る
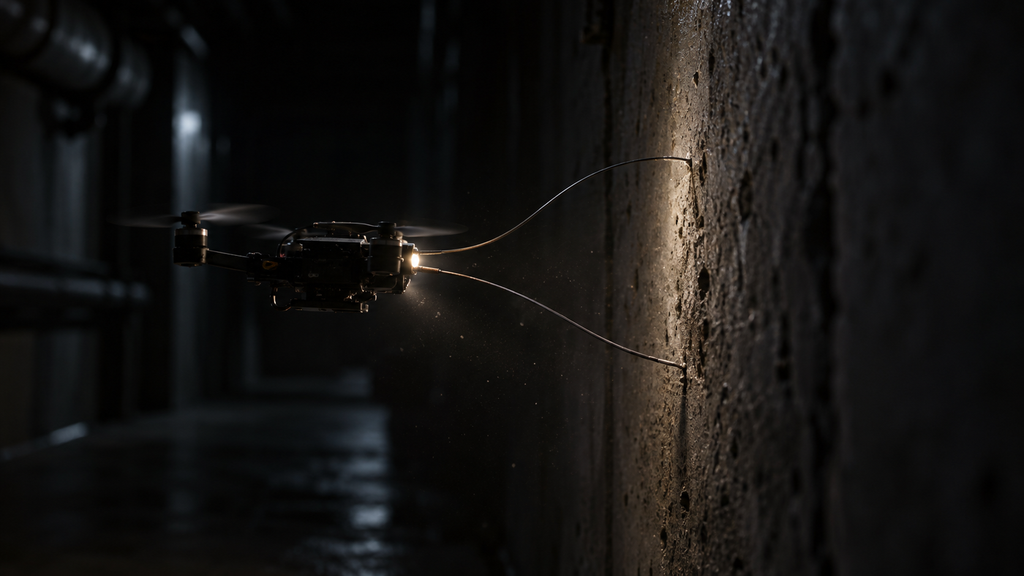
実験では、硬い壁でも布を張った柔らかい壁でも、真っ暗な中でヒゲを壁に軽く当てながら壁伝いに飛ぶことができました。透明なガラスの壁のまわりも回り込めます。カメラや LiDAR が苦手とする透明な障害物は、触れば分かるからです。小さなガラス張りの部屋に入れて、触りながら中を探らせる実験もしています。触れたことで機体がぐらつくのを抑えつつ、障害物の位置を知るという両立が、この研究の肝です。
見える距離は、ヒゲの長さだけ
限界もはっきりしています。ヒゲは触れてはじめて物の存在を知る道具なので、感知できる距離はヒゲの長さである200mm までです。速く飛べば、気づく前に勢いでぶつかります。ヒゲは前に出ているので、横から迫る枝のような障害物にも気づけません。研究チーム自身が書いているとおり、この方式が向いているのは、壁が続く通路やトンネルのような構造のある場所で、視界が悪いという状況です。白杖で壁を確かめながら歩くように、壁に触れて進む用途に絞った設計といえます。
それでも、見ることに頼りきりだったドローンの感覚に、触覚という選択肢が加わった意味は小さくありません。GPS が届かず、暗く、煙や粉塵で視界がきかない場所は、人が入れない場所でもあります。そういう場所を手のひらサイズの機体がヒゲで探る。実験室の試作機の段階ですが、その入口は見えてきました。
関連する商品
この記事に関連する本や商品は、Amazon で探せます。
上のリンクから購入されると、このブログに紹介料が入ることがあります。
出典
- Ye, C., de Croon, G. & Hamaza, S. (2026) “Whisker-based tactile flight for tiny drones.” Nature Communications 17. https://doi.org/10.1038/s41467-026-77366-7
- 同論文のプレプリント(arXiv:2510.03119)https://arxiv.org/abs/2510.03119
- New Atlas “Tiny drone borrows unexpected feature from nature”(2026年10月14日)https://newatlas.com/drones/whiskers-drones-navigate-dark/
コメント