この記事には広告(Amazon アソシエイトのリンク)を含みます。
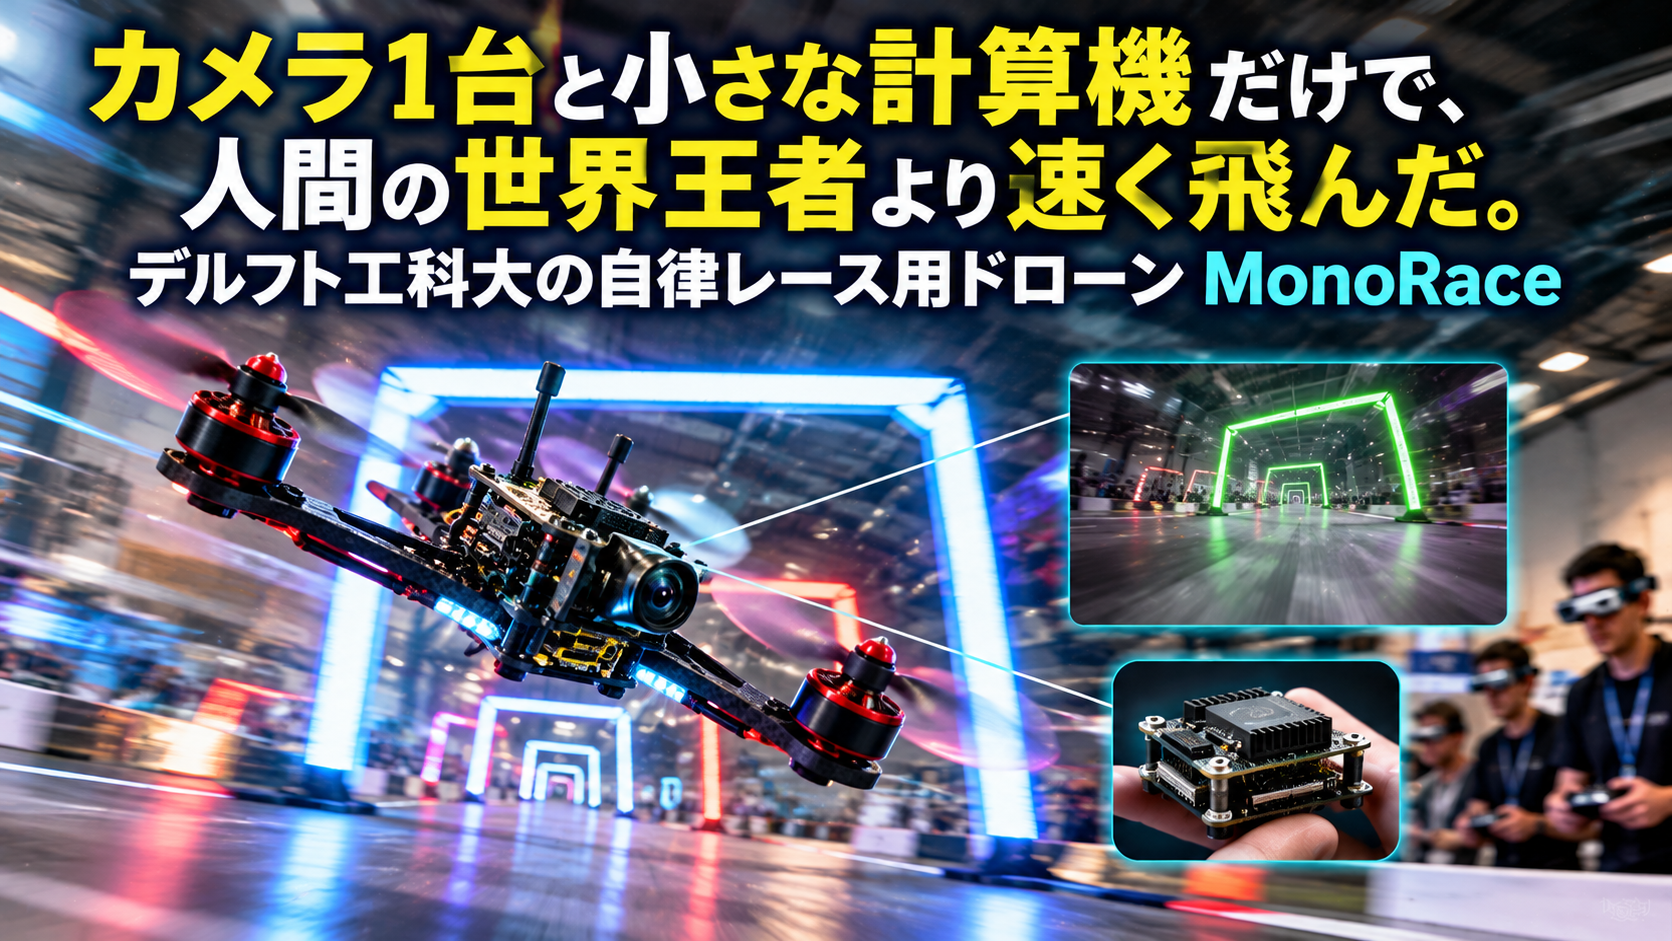
ドローンレースは、手のひらほどの機体に付けたカメラの映像をゴーグルで見ながら、時速100キロメートル前後で小さなゲートをくぐり抜けていく競技です。人間のパイロットは、ぶれて歪んだ映像から一瞬で機体の位置と向きを読み、両手の操縦桿で4つのモーターを操ります。オランダのデルフト工科大学のチームは、この競技を前向きのカメラ1台と小さな計算機だけで飛ぶ AI に任せ、2025年4月にアブダビで開かれた大会で、他の自律飛行チームにも、元世界王者の人間3人にも勝ちました。その中身をまとめた論文が、2026年10月14日に学術誌 Science Robotics に出ています。
なお、この記事は AI の Claude を使って書いています。今回の研究は AI の制御技術そのものを扱う内容ですので、その点はお含みおきください。
カメラ1台と慣性センサーだけで飛ぶ
自律飛行のドローンが人間の王者に勝った例は、2022年にチューリッヒ大学の「Swift」がありました。ただしそれは研究室の中の、外部のモーションキャプチャで機体の位置を正確に測れる環境での話です。今回の大会は、機体も会場も主催者が用意し、外部からの位置の測定を一切禁じました。使ってよいのは機体に載った1台のカメラと、加速度と回転を測る慣性計測装置(IMU)だけ。GPS もなく、コースの地図を前もって読み込むこともできません。
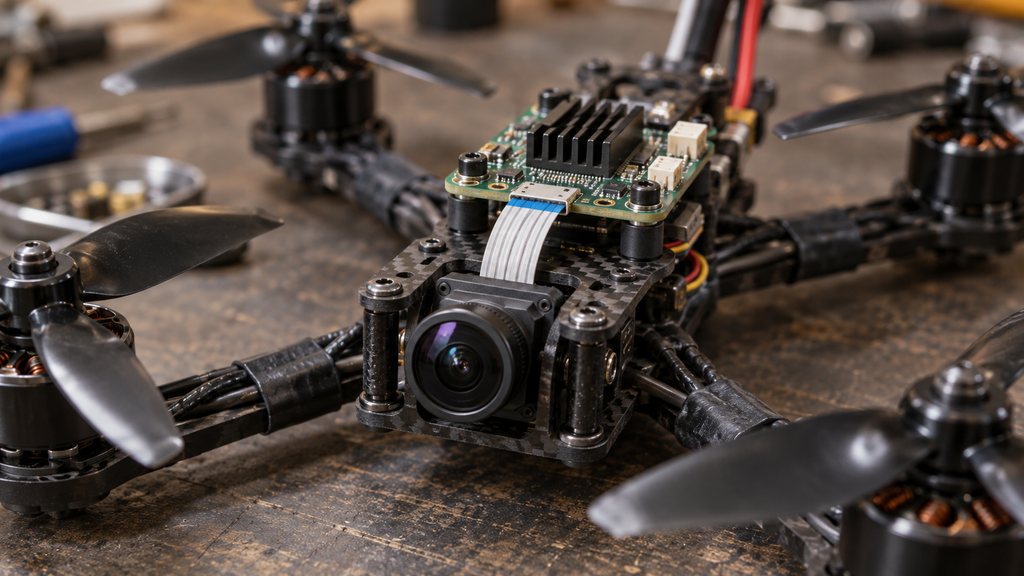
デルフト工科大学のシステム「MonoRace」は、その制約の中で動きます。名前の「モノ」は単眼、つまりカメラ1台という意味です。カメラは安価なローリングシャッター方式で、視野は横155度・縦115度。機体は主催者が設計したカーボン製のフレームで、重さ966グラム。計算は NVIDIA の小型コンピューター Jetson Orin NX が機上で全部こなします。
仕組みは大きく2段です。1段目は「いま自分がどこにいるか」の推定。ニューラルネットワークが毎秒90枚の画像からレースのゲートを切り出し、その四隅の位置から機体との相対的な位置関係を割り出します。これを IMU の測定値と機体の物理模型で補い、カルマンフィルターという手法で滑らかにつなぎます。画像の半分が壊れていても2周を完走できたほど、この推定は壊れにくく作られていました。
2段目は操縦です。ふつうの自律ドローンは「望ましい飛行経路を計算する」「それに沿うよう姿勢を制御する」「モーターの回転数を決める」という何層もの制御を順に通しますが、MonoRace ではその層を取り払い、1つの小さなニューラルネットワークが機体の状態から直接モーターへの指令を出します。ネットワークは3層・各64個のニューロンしかなく、フライトコントローラーと呼ばれる小さなチップの上で毎秒500回動きます。
飛び方は、シミュレーターの中で一から覚えた
この操縦ネットワークは、人間が飛ばした記録を真似たものではありません。物理シミュレーターの中で何百万回も飛行を試し、ゲートに近づけば報酬、墜落すれば罰、という強化学習で一から覚えました。学習の初めはまず墜落を避けて最初のゲートに届くこと、慣れてきたら先のゲートへ、さらに速く、と段階を追って難しくしていきます。
シミュレーターで覚えた飛び方を実機に移すとき、たいてい問題になるのは「現実はシミュレーターと違う」ことです。研究チームは学習のあいだ、機体の重さ、電池の電圧、空気抵抗、センサーの雑音、プロペラの状態を意図的にばらつかせました。特定の1機に合わせ込むのではなく、どんな機体が来ても飛べるように鍛えたわけです。大会では主催者から渡された機体で飛ぶので、この備えが効きました。
速さと安全のどちらを優先するかで、チームは何種類ものネットワークを用意しています。いちばん慎重なものは43回連続で墜落なしに完走し、いちばん攻めたものは速いぶん失敗も増える、というはっきりした傾向があり、決勝ではいちばん速いものを投入しました。
2周16.56秒、最高時速約102キロメートル
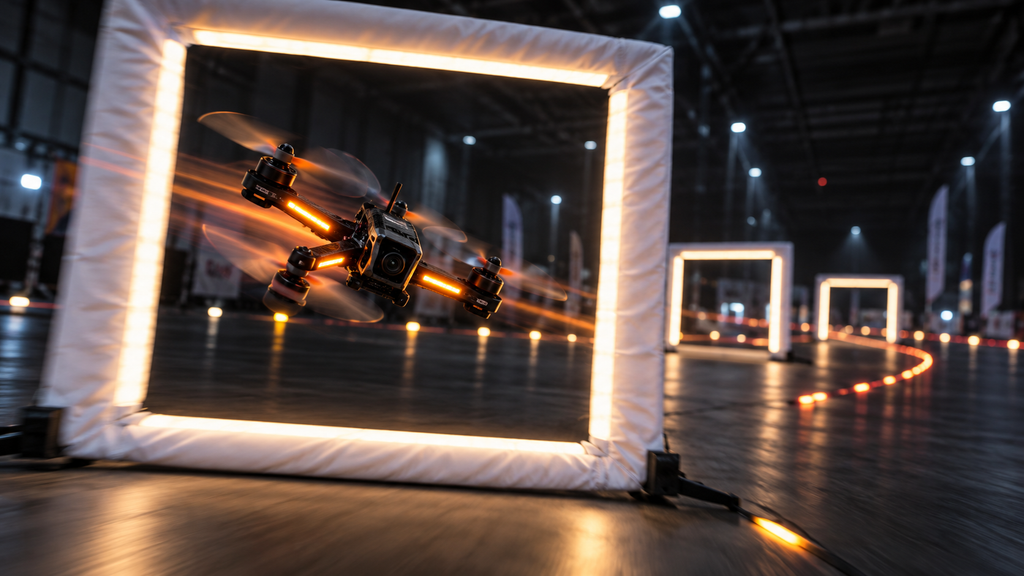
大会は2025年4月11日と12日、アブダビの縦100メートル・横30メートルの屋内会場で開かれました。コースは76×18メートル、高さ5.4メートルの範囲に、内側の開口が1.5メートル四方のゲートが11基。2基続きのゲートが2か所と、上のゲートをくぐってから裏返って下のゲートに戻る「スプリットS」の区間があります。自律ドローンどうしの単独タイムトライアルを主な種目とし、同じ会場で人間のパイロットの大会も開かれ、上位の人間と上位の自律機がトーナメントで直接対戦しました。
MonoRace は11ゲート2周を16.56秒で飛び、自律部門で優勝しました。最高速度は秒速28.23メートル、時速に直すと約102キロメートルで、著者たちはこれを、機上の計算だけで飛んだ自律飛行としては報告されている中で最速だとしています。人間との対戦は準々決勝からの3回戦で、元世界王者の3人を順に下しました。主催者から独立した大会で自律ドローンが人間に勝ったのは、これが初めてです。
実戦ならではの苦労もありました。機体の加速は最大で重力の7倍に達し、振動と雑音が重なって、加速度計の測定上限である16G に張りついてしまうことがありました。そのまま信じると位置の推定が狂って墜落するので、機体の物理模型から予測した加速度と測定値を常に比べ、張りつきを検知して予測側に切り替える仕組みを入れています。カメラのケーブルが強い加速で曲がって映像に紫の横縞が入る不具合も、画像の4分の3が壊れた状態で1周を完走できる頑丈さで乗り切りました。
速さより、少ない資源でどこまでできるか
著者の一人 Christophe De Wagter さんは、センサーと計算機を強くしていくのではなく、ごく限られた資源からどれだけの知能を引き出せるかを知りたかった、と話しています。レースはそのための極端な試験場で、外部の基準がない環境で速くて壊れにくい AI を作ることを迫られた、というわけです。
同じ作り方は、速さではなく省エネルギーや安全を優先する向きにも使えると、筆頭著者の Stavrow A. Bahnam さんらは考えています。ゲートのようなレース固有の要素から離れていけば、車両や移動ロボット、将来の人型ロボットまで、限られた機上資源で速く確かな判断をする場面に広がる、という見立てです。もう一つ、著者たちが挙げるのはレースそのものへの影響で、チェスのプログラムが人間の棋士の練習相手になり、新しい手を教えているように、自律ドローンが人間のパイロットの訓練に使われる日が来るかもしれない、としています。
関連する商品
この記事に関連する本や商品は、Amazon で探せます。
上のリンクから購入されると、このブログに紹介料が入ることがあります。
出典
- Bahnam, S. A., Ferede, R., Blaha, T. M. et al. (2026) “MonoRace: Robust monocular AI for champion-level drone racing” Science Robotics 11: eaee9250(2026年10月14日・英語。本文は有料)
- 同論文の査読前版 arXiv:2601.15222(2026年1月21日・英語。全文無料)
- デルフト工科大学「The science behind the world’s fastest autonomous racing drone」(EurekAlert!・2026年10月・英語)
- Live Science「World’s fastest AI-powered racing drone outflies the best human pilots」(2026年10月19日・英語)

コメント