この記事には広告(Amazon アソシエイトのリンク)を含みます。
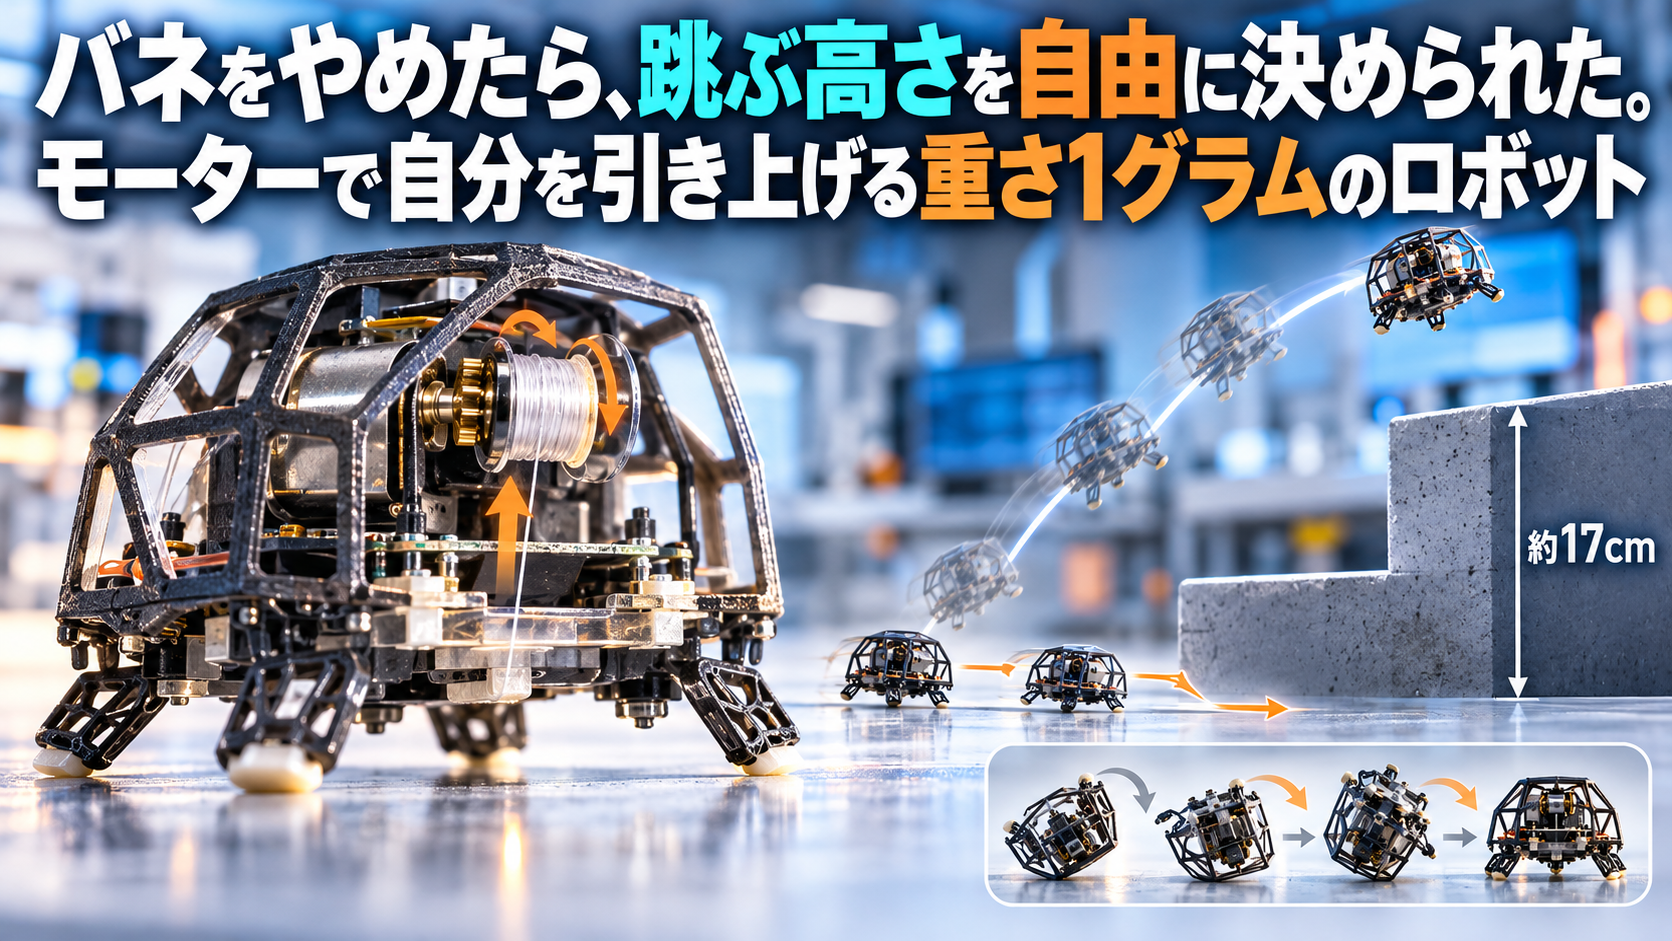
ノミは体長の何十倍も跳びます。筋肉の力そのものでは足りないので、脚にあるバネのような組織に力を少しずつためて、一気に放します。虫ほどの大きさの跳躍ロボットも、ほとんどがこの「ためて放す」方式でした。小さなモーターでバネを巻き、ラッチを外して跳ぶ。高くは跳べますが、ひとつ困ったことがあります。バネは「全部放す」しかできないので、跳ぶ高さを変えられないのです。ワシントン大学の Hanquan (John) Wang さん、Yash Talwekar さん、Sawyer Fuller さんは、この方式をやめて、モーターの力で直接跳ぶ重さ1グラムのロボット「DirectHop」を作りました。2026年9月30日に、ロボット工学の国際会議 IROS 2026 で発表された研究です。
カエルやバッタの跳び方
跳ぶ生き物の仕組みは、大きさで分かれます。ノミやアワフキムシのような小さな虫は、筋肉の出力の限界を超えるためにバネを使います。一方、カエルやバッタは筋肉の収縮で直接跳びます。こちらは高さこそ控えめですが、そのぶん跳ぶ高さを連続的に加減できます。研究チームが目をつけたのは、この「大きな生き物のやり方」でした。たいていの用途では、ノミなみの跳躍力は要りません。街の中なら、段差ひとつを越えられれば十分です。
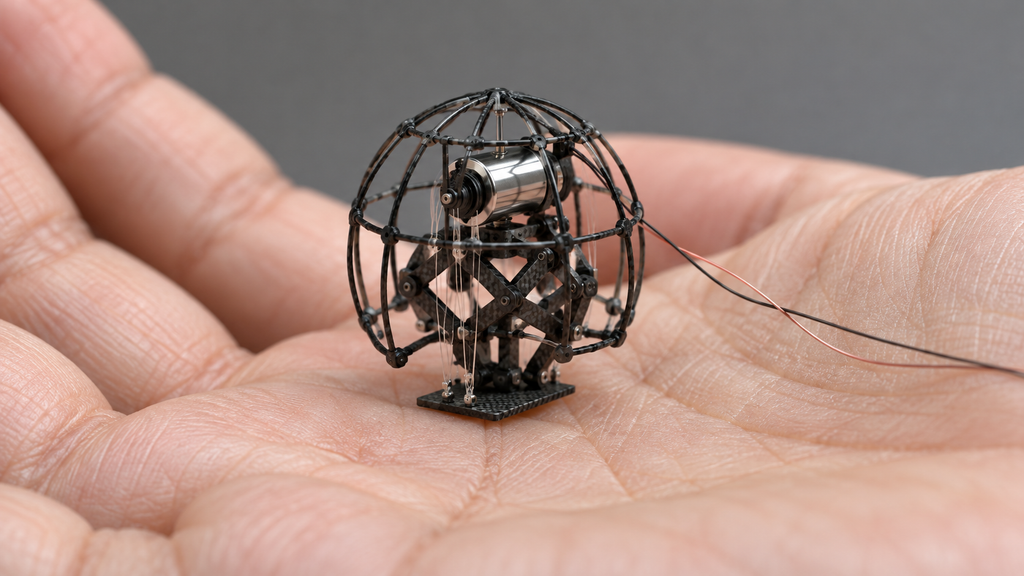
DirectHop の心臓部は、直径4ミリ、重さ0.82グラムの小さなコアレスDCモーターです。価格にして2ドルほど。このモーターに釣り糸(耐荷重3キロのポリエチレン製)を2本つないであります。モーターを回すと1本目の糸が巻き取られ、モーターは足に固定された骨組みに沿って上へ駆け上がります。モーターはロボットの全重量の8割を占めるので、その勢いがロボット全体を宙に持ち上げます。骨組みは炭素繊維を11層重ねてレーザーで切り出した「サラス機構」という折りたたみ式の構造で、モーターの動きを真上への4センチの直線運動だけに縛り、空中で回転しないようにしています。
電流を決めれば、高さが決まる
直接駆動のいちばんの利点は、力の大きさを電流で決められることです。モーターの回す力は巻き線に流す電流に比例し、それがそのまま地面を蹴る力になります。研究チームが電流を何段階かに設定して跳ばせたところ、電流と最高到達点はほぼ比例していました(決定係数0.98)。バネ方式では、カムの形やラッチの摩擦で放出されるエネルギーが毎回ぶれるのに対し、こちらは「この高さに跳びたいから、この電流」と決められます。
足の下に45度の傾斜をつけると、高さ17センチの標準的な階段1段を越えられました。逆に、足に1センチの小さな爪をつけて傾け、ごく弱い電流で動かすと、5ミリに満たない小さな前進の跳びもできます。大きな跳躍と、狙った場所への細かな位置合わせが、同じ仕組みの中にあります。踏み切りにかかる時間はおよそ15ミリ秒です。
倒れたら、ハコガメのように起き上がる
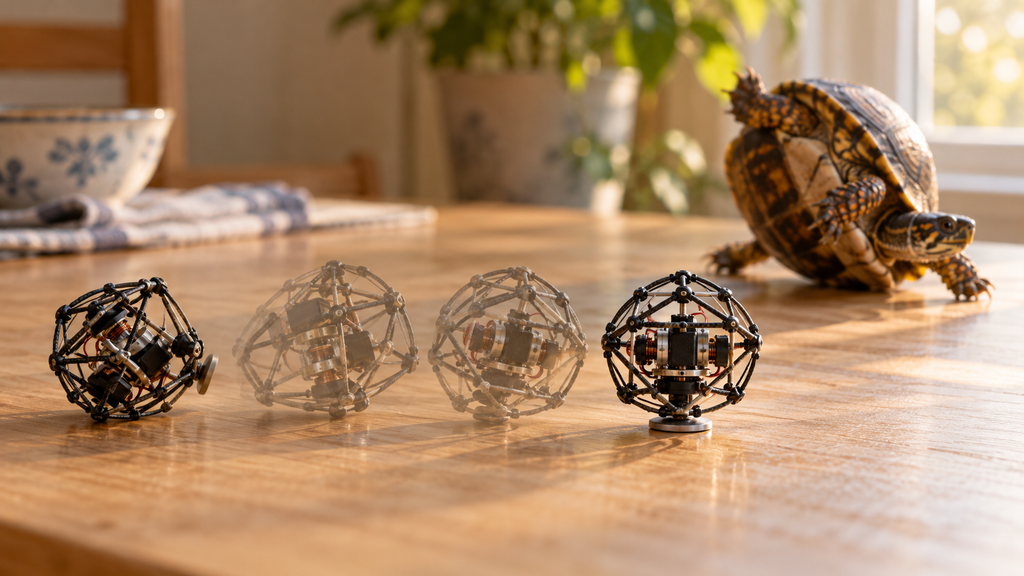
跳ぶロボットの弱点は着地です。どんな向きで落ちるかは分からず、横倒しになれば次が跳べません。DirectHop は2つの仕組みで起き上がります。ひとつは、直径0.25ミリの炭素繊維の棒で作った、丸みのあるかごです。重心がかごの曲面の中心より下にあるように形を決めてあり、ハコガメがひっくり返っても甲羅の丸みで転がって戻るのと同じ理屈で、倒れても自然に足の側へ転がります。
ただし、跳んだ直後は骨組みが伸びきっていて、モーターがかごの上のほうにあるため、重心が高くて転がりきらない姿勢がいくつかあります。そこで2つめの仕組みです。モーターを逆回転させて2本目の糸を巻き取り、重いモーターを足のそばまで素早く引き戻します。重心が下がると同時に、モーターが急に落ちる勢いが本体を蹴り出し、中途半端な姿勢から抜け出せます。硬くて平らな床での試験では、10回のうち9回が1回目で起き上がり、最悪の逆さまの着地からでも平均4秒で次の跳躍の姿勢に戻りました。この仕組みのおかげで、4回連続の跳躍にも成功しています。止めた理由は、電源の線が絡まったことでした。
飛ぶより2桁安く、段差を越える
いまのところ、虫サイズのロボットで階段を登れるのは、飛ぶロボットだけでした。研究チームの見積もりでは、DirectHop の電気から運動へのエネルギー変換効率は最大39%で、重さ1キロのものを1メートル運ぶのに18ジュールという「輸送コスト」になります。飛び続けるロボットの2桁下です。1グラムという小ささには別の利点もあり、体積に対して表面積が大きいので、太陽電池で集めた電気で動かしやすく、直射日光の下なら1秒に1回のペースで跳び続けられる計算だといいます。
試作機の限界もはっきりしています。電源と指示は細い線でつながれていて、自分では進む向きを選べず、跳ぶ高さや姿勢を知るセンサーもありません。研究チームは、太陽電池と電池、進行方向を変えるための重さ0.3グラムの振動モーター、前に進むための傾けた足、そして搭載の制御回路とカメラを順に足していく計画です。目標は、階段を見て高さを測り、必要なだけ跳び、起き上がって次を跳ぶ、という動作を自分で繰り返すことです。部品代は数ドルで、Wang さんは完成品でも1台10ドルほどになると見ています。100台や1,000台をまとめて放ち、何台か失っても仕事が終わればよい。そういう使い方を想定した小ささと安さです。
関連する商品
この記事に関連する本や商品は、Amazon で探せます。
上のリンクから購入されると、このブログに紹介料が入ることがあります。
出典
- Wang, H., Talwekar, Y. P., Fuller, S. B. (2026) “DirectHop: A Direct-Drive Insect-Sized Robot that can Control Jump Height and Self-Right.” IROS 2026(2026 IEEE/RSJ International Conference on Intelligent Robots and Systems)。論文PDF(著者のサイト)
- UW News “Tiny robot developed at the UW can precisely control its jump height”(2026年9月23日)https://www.washington.edu/news/2026/09/23/directhop-hopping-robot/
- New Atlas “Next-gen hopping robot is the smart flea we didn’t know we needed”(2026年10月10日)https://newatlas.com/robotics/flea-inspired-directhop-hopping-robot/

コメント