この記事には広告(Amazon アソシエイトのリンク)を含みます。
生きた筋肉で動くロボットがあります。モーターの代わりに、培養した筋肉の細胞を人工の骨格に貼りつけ、刺激を与えて収縮させることで動かす「バイオハイブリッド・ロボット」です。筋肉は柔らかく、まわりの環境に反応し、傷ついても自分で治るので、繊細な作業や、壊れやすい場所の探査に向くのではないかと期待されています。
ただ、これまでの筋肉ロボットには共通の弱点がありました。使うのが立体的な筋肉の塊だったことです。塊を作るには何百万個もの細胞が要り、しかも塊の中で筋繊維の向きをそろえるのが難しい。向きがそろわない筋肉は、力が分散して効率よく働きません。
マサチューセッツ工科大学(MIT)のリトゥ・ラマン研究室は、発想を逆にしました。筋肉を厚くするのではなく、髪の毛1本より薄い1層の膜にしたのです。その膜で、ガム1枚ほどの大きさのロボットを水の中で泳がせ、光で左右に操って簡単な迷路を抜けさせることに成功しました。論文は2026年9月28日の Advanced Functional Materials に掲載され、筆頭著者は大学院生のマヒーラ・バワです。
瞳の筋肉から、ひれの筋肉へ
この研究の前段階は、2025年に同じ研究室が作った「虹彩のような」人工筋肉でした。ゲルの円盤に同心円と放射状の溝を型押しし、そこに筋細胞をまいて育てると、細胞は溝に沿って薄い層を作りました。光を当てると、人の瞳が開いたり閉じたりするように、円盤が伸びたり縮んだりしたのです。筋細胞を薄い1層で、しかも複雑な模様に育てられることを示した初めての例でした。
ただし動きはごく小さく、およそ0.1mm。ロボットを動かすには足りません。そこで今回は、力を最大限に引き出すことを目標に、細胞を載せる「骨格」のゲルを徹底的に作り直しました。
溝は四角、ゲルは硬め、厚さは0.5mm
チームが調整したのは、ゲルの材料、硬さ、溝の形と大きさの3つです。
以前使っていたフィブリンというとても柔らかいゲルは、筋肉が力を出すとすぐにしわしわに縮んでしまいました。そこで組織工学でよく使われるゼラチンメタクリレート(GelMA)に替え、配合を変えて硬さの違う骨格を何種類も作りました。すると、硬めのゲルのほうが細胞の向きがそろい、出せる力も大きくなりました。
溝の形も比べました。細長い四角い溝と、なだらかな谷のような溝のどちらに細胞がきれいに並ぶかを見ると、四角い溝のほうでした。向きがそろった細胞は融合して繊維になり、より強く、まとまった筋組織を作ります。
厚さは0.5mmに落ち着きました。この厚さの膜なら、細胞が収縮したときに膜からはがれず、くっついたまま膜を引っぱれます。仕上げに、光を点滅させて筋肉を繰り返し収縮させる「トレーニング」を行い、筋肉を鍛えました。
論文によれば、こうして最適化した薄膜は、1cm級の組織から数ミリニュートンの力と数ミリメートルの動きを生み出しました。従来の2次元の筋肉アクチュエータを大きく上回る数字です。筋組織の体積あたりの力は立体的な筋肉の20倍。さらに、電極などにつながずに動き続けられる時間が、10分未満から30日超へと約4,500倍に延びました。
光を当てたひれだけが動く
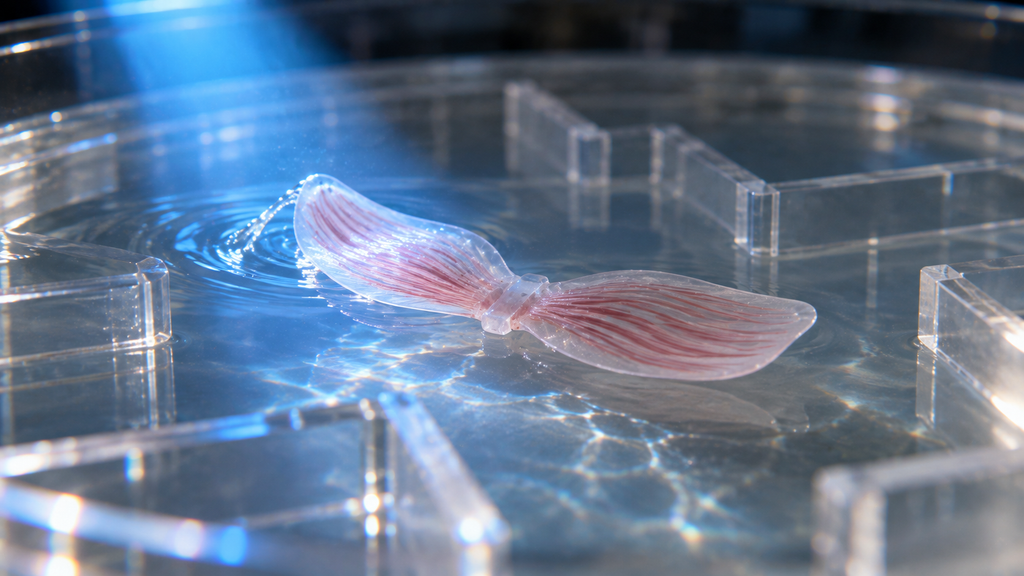
ロボットの形は単純です。ガム1枚ほどのゲルの膜を、両側とも四角い溝で型押しし、筋細胞を貼りつけます。膜の左右の半分がそれぞれ「ひれ」になります。使った細胞は、光に反応して収縮するように遺伝子を組み込んだ筋細胞です。
ラマンの説明では、このロボットには独立した2つの筋肉があると考えればよいとのこと。片方のひれだけに光を当てれば、そのひれだけが打ち、両方に当てれば両方が打ちます。研究者たちは水を張った大きなシャーレにロボットを沈め、光源を手で動かしました。ロボットは光を追うようにひれを打ち、シャーレの中に置いた迷路を通り抜けました。光を当てる間隔を変えると、速さも変わります。
速さは最高で1分間に体長の4倍。1分間に65体長を進むオリンピックの水泳選手と比べれば、かたつむりのような歩みです。それでも、ゆったり海を泳ぐ種類のサメと同じくらいの速さだとMITの発表は書いています。論文には、向きを変える速さとして1分間に1,200度という数字も載っています。「水の中を進むには、空気中よりずっと大きな力が要る。このロボットは大きさに比べてかなり強い」とラマンは話しています。
薄いほうが、安く、長持ちで、効率がよい
ここで最初の話に戻ります。これまでのバイオハイブリッド・ロボットは、立体的な筋肉の塊を使っていたため、何百万個もの細胞が要り、繊維の向きもそろいませんでした。薄膜にすると、細胞の数は桁違いに少なくて済み、向きは溝でそろえられ、体積あたりの力は20倍、寿命は30日を超えます。薄くしたほうが、安く、長持ちで、効率がよいという結果になりました。
今回のロボットは、まず「薄膜の筋肉で泳げるだけの力が出る」ことを示すための、ごく基本的な形です。チームの次の目標は、体の形を見直してもっと速く泳がせること。ゆっくりした泳ぎでも、水の中の環境の監視のような用途は考えられる、とラマンは言います。
研究はMITの機械工学科のチームによるもので、米海軍研究局などの支援を受けています。
関連する商品
この記事に関連する本や商品は、Amazon で探せます。
上のリンクから購入されると、このブログに紹介料が入ることがあります。
出典
- Bawa, M., Berman, A., Schwendeman, L., Afghah, F., Johnson, S. & Raman, R. (2026). 2D Skeletal Muscle Thin Film Actuators Enhance Efficiency of Biohybrid Robots. Advanced Functional Materials. https://doi.org/10.1002/adfm.78065
- MIT News(2026年9月29日):Powered by muscle cells, a paper-thin robot swims through watery maze
- New Atlas(2026年10月3日):MIT robot swims through water via living muscle cells
コメント