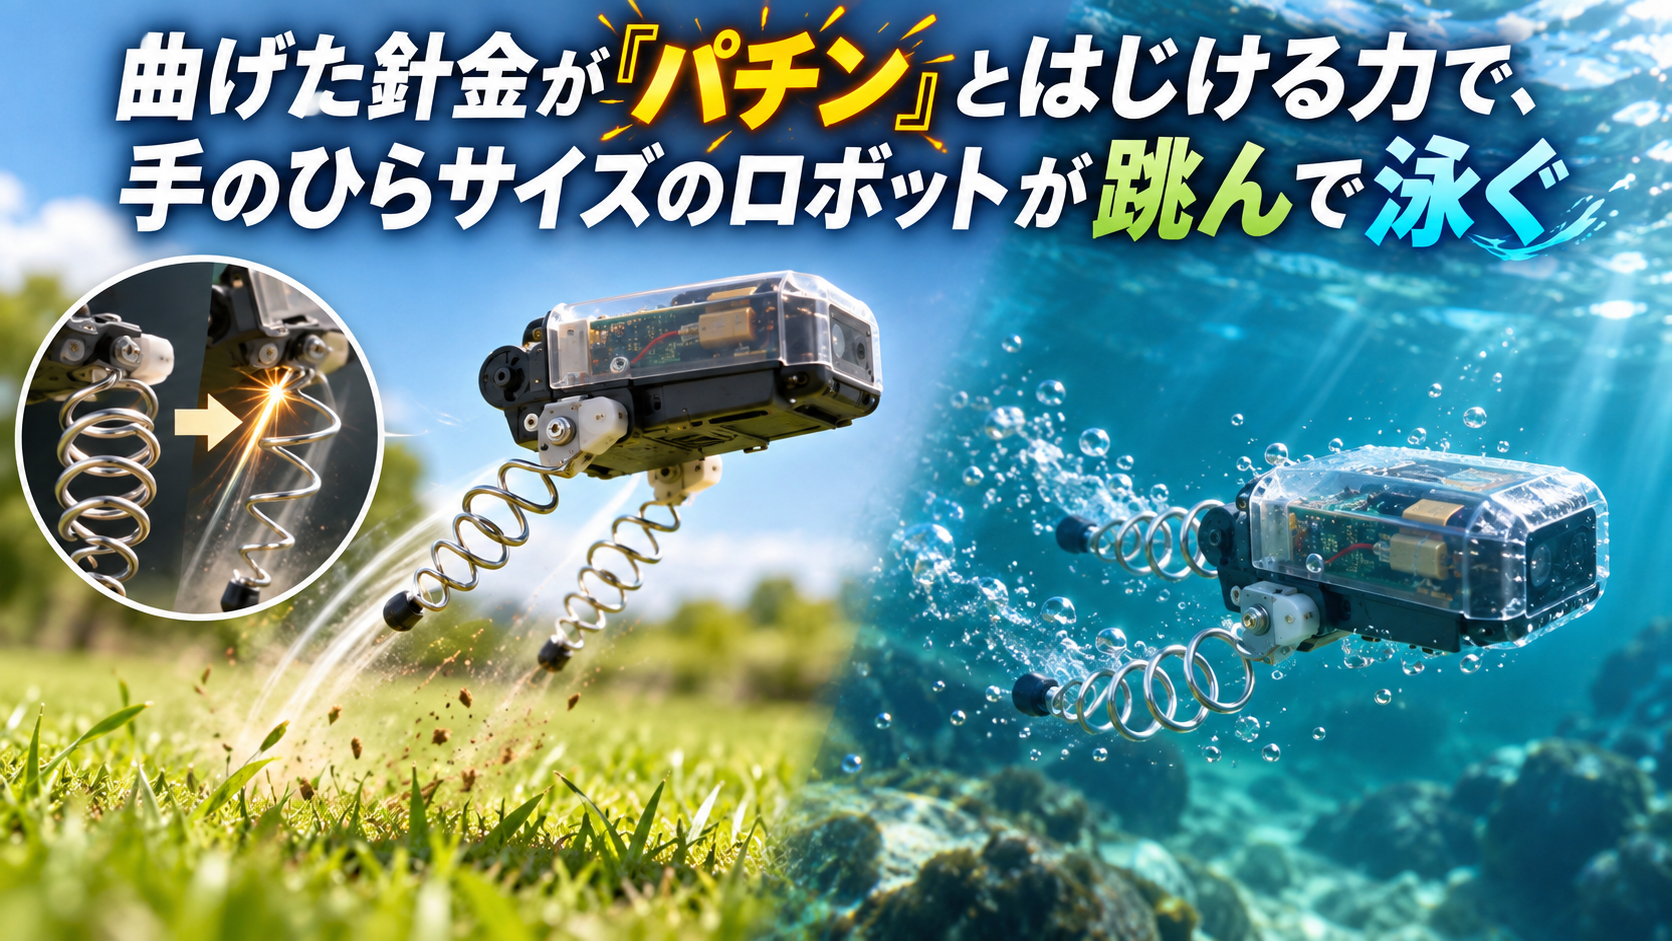
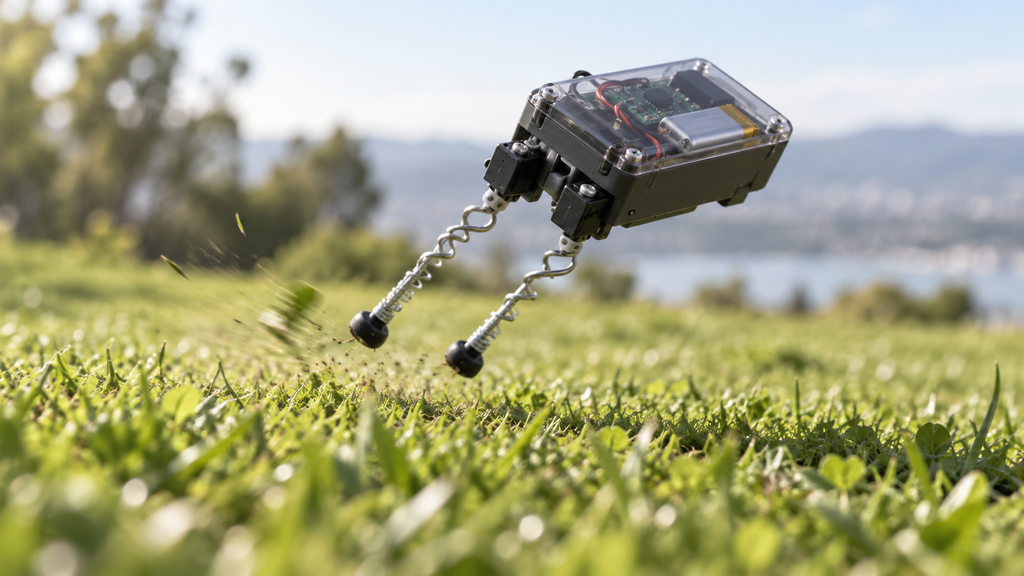
手のひらに乗るくらいの小さなロボットが、カエルのように後ろ脚で地面を蹴って前へ跳びます。木の床でも、布の上でも、芝生でも、砂の上でも跳びつづけ、密閉容器に入れれば水の中を泳ぎます。長さ11cm、重さ98.2g。積んでいるモーターは、模型用の小さなサーボが2つだけです。
その小さなモーターでは、直接に地面を蹴っても跳べません。跳ぶ力の出どころは別のところにあります。脚に使われているのは、長さ13.5cm、太さ0.8mmの細い金属の棒です。この棒をゆっくりねじってたわませ、ある限界を超えた瞬間に「パチン」と別の形へはじけさせる。その一瞬の反動で跳んでいます。カリフォルニア大学ロサンゼルス校(UCLA)とミシガン大学の研究チームが、この仕組みの設計法とロボットの性能を2026年9月18日の Science Advances に報告しました。
小さなモーターで強い蹴りを出す仕組み
棒は、ニチノールという超弾性合金でできています。曲げても折れず、力を抜けばまっすぐに戻る素材です。この棒の片方の端を本体に固定し、もう片方の端をサーボでゆっくり回していきます。すると棒は曲がりながらねじれ、らせん状にたわんでいきます。曲がるほど、棒の中には弾性エネルギー、つまりばねの力が貯まっていきます。
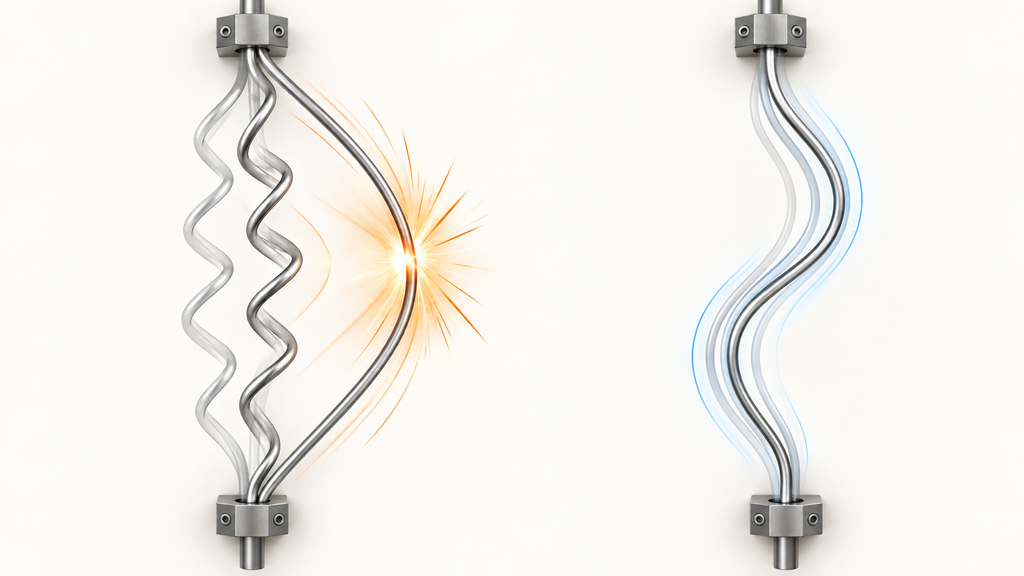
ここまでは、ただのゆっくりした変形です。ところが回す角度がある限界を超えると、らせんが安定を失い、棒全体が一気に別の形へ飛び移ります。英語ではスナップスルーと呼ばれる現象で、ジャムの瓶のフタのまん中を押すとパチンとへこむ、あの動きと同じ種類のものです。貯めていたエネルギーの一部が、この一瞬で放出されます。
小さなモーターがゆっくり時間をかけて貯めたエネルギーを、棒が短い時間で吐き出す。だからモーター自体の出力より、ずっと強い蹴りが出せます。ロボットには、この棒が後ろ脚として2本付いています。サーボが棒を限界の少し先までねじる、棒がはじけて地面を蹴る、ロボットが宙に浮く、空中にいる間にサーボが棒を元の位置に戻す、着地する。これを1秒に2.13回くり返して前に進みます。
はじける形と、ぐにゃりと曲がる形
ただし、たわませた棒がいつもパチンとはじけるわけではありません。ここがこの研究の中心にある問題です。まっすぐな棒の両端を同じように動かしても、できあがるらせんの形によって、限界に達した棒はふた通りのふるまいを見せます。ひとつは、いま述べたスナップスルー。もうひとつは、限界を超えてもなめらかにぐにゃりと曲がりつづけるだけの変形で、連続座屈と呼ばれます。後者では貯めたエネルギーがほとんど放出されないので、脚の材料としては役に立ちません。
どちらになるかを事前に予測するのは、これまで難しいことでした。立体的にたわむ棒のふるまいは、形・端の固定のしかた・力をかける向きに敏感に左右されるためです。研究チームは、細い棒の力学理論と、棒を細かい要素に分けて計算するシミュレーション、そして産業用のロボットアームに棒の端を持たせて何度も曲げさせる自動実験の3つを組み合わせ、どんな条件なら「はじける」のかを示す地図を作りました。
地図の軸になるのは、らせんの形を表す角度です。棒がどれだけ曲がり、どれだけねじれているかの比から決まる「ヘリックス角」と呼ばれる値で、ロボット向きに検討した範囲では、この角度がおよそ0.24から0.45のあいだだと、限界で放出されるエネルギーがほぼゼロになります。つまりぐにゃりと曲がるだけです。放出が大きいのは0.24付近と0.57付近。ただし0.57付近の形は、はじけたあとの姿が左右非対称で立体的になり、脚として作るにも地面に当てるにも扱いにくいことが分かりました。
そこでチームは小さい角度側に絞り、0.01・0.11・0.20の3種類の脚を実際に作って比べています。角度を大きくするほどはじける勢いは増しますが、そのぶんサーボを回す角度も大きくなり、元の位置に戻すのに時間がかかります。この兼ね合いで選ばれたのが0.11でした。この脚は1,200回連続でねじって戻す試験でも安定して動いています。
この地図は寸法を含まない形で書かれています。はじけるかどうかを決めるのは棒の形であって、大きさではありません。研究を率いたひとりであるUCLAのハリド・ジャウェド准教授は、だから同じ設計ルールが大きさの違うロボットにそのまま使えると説明しています。
剛い脚との比較で見えた差
跳ねるロボットを作って速く走った、というだけでは、速さがこの仕組みのおかげなのか、たまたま軽い体のおかげなのか分かりません。そこで研究チームは、同じ本体・同じバッテリー・同じ基板・同じサーボを使い、脚だけを3Dプリントした剛い棒に取り替えた比較用のロボットを用意しました。脚の長さも、地面に当たるパッドの素材も同じにし、サーボに送る指令も同じ、動かす頻度も同じ1秒に2.13回です。重さは、はじける脚のほうが98.2g、剛い脚のほうが92.6gでした。
2台を6種類の床で走らせたときの速さが、下の数字です。単位は「体長の何倍を1秒に進んだか」で、はじける脚の数字、剛い脚の数字の順に並べています。
- 木の板:3.21倍、1.20倍
- 布:2.50倍、0.10倍
- アクリル板:2.48倍、1.11倍
- 革:2.09倍、1.08倍
- 芝生:1.91倍、0.22倍
- 砂:2.54倍、1.05倍
6種類の平均では、はじける脚が2.46倍、剛い脚が0.79倍です。体長11cmなので、木の板での最高速はおよそ秒速35cmに当たります。
木やアクリルのような硬くて平らな床では、剛い脚もいちおう前に進んでいます。差がはっきり開いたのは布と芝生でした。剛い脚のロボットは布の上ではほとんど止まってしまい、芝生でもあまり進めません。いっぽう、はじける脚はどの床でも大きく落ち込まずに跳びつづけました。布では速さの差が25倍にもなっています。
消費電力はどうかというと、はじける脚の平均が1.63W、剛い脚が1.41Wで、大きくは違いません。使う電気がほぼ同じなのに、はじける脚のほうが地面を蹴る力の山が高く、短く鋭い。地面を押す力の最大値は1.53Nから2.46Nに上がっていました。剛い脚は地面に接している時間が長いぶん、沈み込んだり滑ったりする床ではエネルギーを取られてしまう。はじける脚は蹴る時間が短く、あとは空中にいるので、床の性質に足を引っ張られにくい。速さと床への強さが、脚の構造そのものから来ていることをこの比較は示しています。
使った電気エネルギーを体重と進んだ距離で割った「輸送コスト」という指標でも、このロボットは4.79という値を出しています。論文はこの数字を、過去に報告された無線式の陸上ロボットや動物と並べて示し、速さと効率の両面で有利な位置にあると述べています。ただし著者たちは、この比較は文脈を示すためのもので、主張の中心ではないと断っています。
旋回・宙返り・水泳と、残る課題
脚は2本あり、別々に動かせます。片方だけはじけさせると体が回転し、1秒あたり平均163度、90度の方向転換なら0.55秒で済みます。はじけるタイミングの取り方を変えると、体の高さの3.2倍まで跳び上がる後方宙返りもくり返せます。本体を密閉した状態で水に入れると、同じ脚の動きが水をかく運動になり、1秒に体長の0.5倍の速さで泳ぎました。
研究室の外でも試しています。作った階段を上り下りし、着地がずれても立て直して進みました。屋外の砂場に石を散らした場所では、無線操縦で決めた経路をたどっています。屋外の自然の池では、風が吹き、水中に障害物がある状態で泳いでいます。光を感じる素子を左右に付けて、明るいほうの脚を優先して動かす単純なルールを組むと、置いた向きが違っても光源に向かって進みました。
著者たちは制約も書いています。この方式の出力はバースト式、つまり短い一撃を断続的に出すもので、力の大きさを連続的に加減することはできません。はじけるたびに脚を元に戻す必要があり、そのタイミングを体の動きや着地のタイミングと合わせないと、うまく跳べません。泳ぎについては、脚の形も体の形もまだ水用に最適化していないため、今後の課題だとしています。
とはいえ、この研究が示したのは特定のロボット1台の性能というより、「細い棒がどんな形のときにはじけるか」を先に予測して、それを脚の設計ルールに落とす道筋です。モーターの力を直接使うのではなく、モーターにはゆっくり貯める仕事だけをさせ、放つ仕事は棒の形にまかせる。小さくて軽くて電力の限られた機械に、短く強い動きを持たせたいとき、使い道の広い考え方になりそうです。研究は米国立科学財団(NSF)の助成を受けています。
出典
- Tong, D., Wang, J., Chen, Z., Borum, A., Huang, W., Huang, X., Jawed, M. K. (2026). Geometry-controlled instability pathway selection in elastic helices enables fast, efficient robotic locomotion. Science Advances, 12(38). https://doi.org/10.1126/sciadv.aeh2779(オープンアクセス。無料で全文が読める版は Europe PMC にもある)
- UCLA/ミシガン大学のプレスリリース(EurekAlert!、2026年9月21日):Frog-like hopping robot propelled by twisting elastic rods
- Tech Xplore(2026年9月):Snapping rods let frog-like robot outrun rigid legs across six terrains
コメント